ລາວ
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






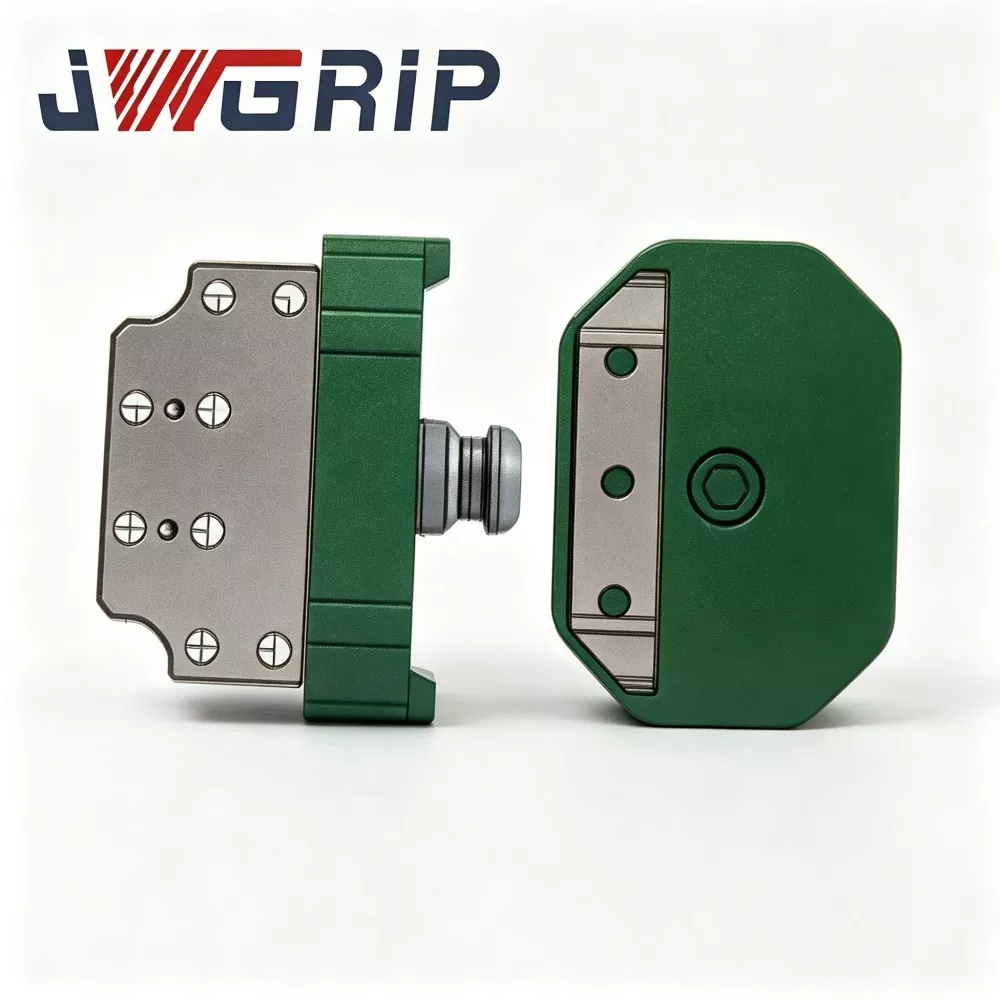
Robot Quick Change Gripper Tray Coupling
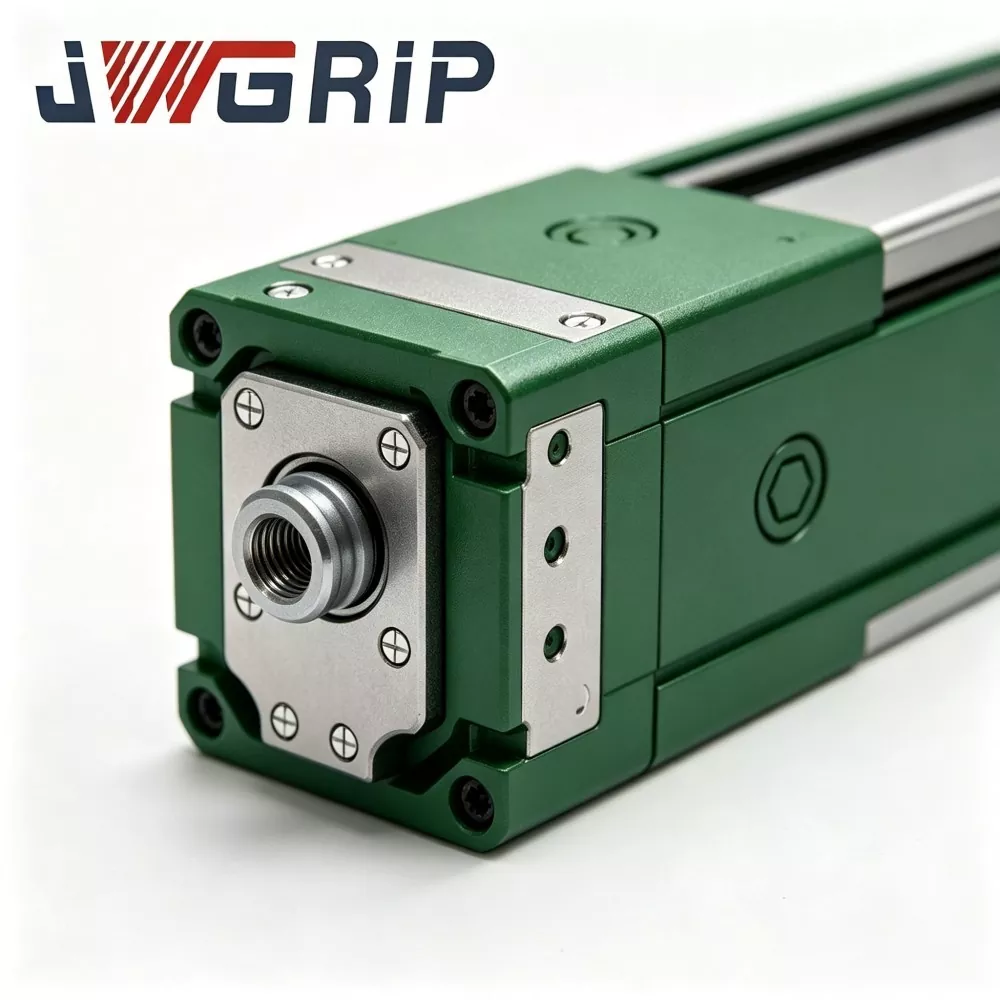
JWGRIP ແມ່ນຜູ້ຜະລິດແລະຜູ້ສະຫນອງຂອງ Robot Quick Change Gripper Tray Coupling ມືອາຊີບໃນປະເທດຈີນ. ມັນເປັນອົງປະກອບການສະຫຼັບຂອງຫຸ່ນຍົນແບບປະສົມປະສານແບບພິເສດທີ່ຖືກອອກແບບມາເປັນພິເສດສໍາລັບສາຍການຜະລິດອັດຕະໂນມັດທີ່ບໍ່ມີຄົນຂັບທີ່ມີຄວາມຍືດຫຍຸ່ນ. ມັນປະສົມປະສານໂຄງສ້າງໂຄງສ້າງເຫຼັກໂລຫະປະສົມທີ່ມີຄວາມເຂັ້ມແຂງສູງແລະຂະບວນການຂັດຄວາມແມ່ນຍໍາເຂົ້າໄປໃນຫນ່ວຍດຽວ, ຮັບຮູ້ການປ່ຽນເຄື່ອງມືຫຸ່ນຍົນອັດຕະໂນມັດຢ່າງເຕັມສ່ວນໂດຍບໍ່ມີການແຊກແຊງຄູ່ມືໃນລະຫວ່າງການທົດແທນຂອງ grippers, ຖາດແລະເຄື່ອງມືສຸດທ້າຍອື່ນໆ.
ເຄື່ອງມືທີ່ມີປະສິດຕິພາບສູງຂອງ Robot Quick Change Gripper Tray Coupling ນີ້ມີຂໍ້ບົກຜ່ອງໃນການຈັດຕຳແໜ່ງຊ້ຳກັນຕໍ່າສຸດ, ປະສິດທິພາບການຕ້ານການເມື່ອຍລ້າທີ່ດີເລີດ ແລະອາຍຸການໃຊ້ງານທີ່ຍາວນານທີ່ສຸດ, ແລະຮອງຮັບການລັອກອັດຕະໂນມັດ ແລະ ການປົດລ໋ອກສັນຍານຕອບໂຕ້ຕາມຄວາມຕ້ອງການຂອງການຜະລິດແບບບໍ່ມີຄົນຂັບອັດສະລິຍະ. ຜະລິດຢ່າງເຂັ້ມງວດຜ່ານການກວດກາວັດຖຸດິບ, ເຄື່ອງກົນຈັກ CNC ຄວາມແມ່ນຍໍາ, ການປິ່ນປົວຄວາມຮ້ອນແບບມືອາຊີບແລະຂະບວນການແຂງຂອງພື້ນຜິວ, ແຕ່ລະຄູ່ຄູ່ຜ່ານການທົດສອບການປະຕິບັດຜະລິດຕະພັນສໍາເລັດຮູບທີ່ສົມບູນແບບແລະການຢັ້ງຢືນການໂຫຼດຮອບວຽນຢ່າງຕໍ່ເນື່ອງ, ປະຕິບັດຕາມມາດຕະຖານຄວາມປອດໄພກົນຈັກ CE.
ມັນສະຫນອງການປະຕິບັດກົນຈັກທີ່ຫມັ້ນຄົງແລະສອດຄ່ອງໃນສະຖານະການປ່ຽນຮອບວຽນໄລຍະຍາວ. ເຫມາະສົມກັບແບບຫຸ່ນຍົນອຸດສາຫະກໍາຫຼາຍຍີ່ຫໍ້, ມັນຖືກນໍາໃຊ້ຢ່າງກວ້າງຂວາງໃນການປະກອບຫມໍ້ໄຟພະລັງງານໃຫມ່, ການຜະລິດເອເລັກໂຕຣນິກ 3C, ການປະກອບຊິ້ນສ່ວນລົດໃຫຍ່ແລະກອງປະຊຸມການຈັດລຽງການຂົນສົ່ງອັດສະລິຍະ. ສະຫນັບສະຫນູນການສະຫນອງການແຕ້ມຮູບດ້ານວິຊາການແບບມືອາຊີບ, ການປຶກສາຫາລືຢູ່ໃນສະຖານທີ່ແລະການຊີ້ນໍາດ້ານວິຊາການສໍາເລັດການຂາຍ, ມັນໄດ້ຫຼຸດຜ່ອນວົງຈອນການປະຕິບັດໂຄງການປັບປຸງສາຍການຜະລິດທີ່ມີຄວາມຍືດຫຍຸ່ນຫຸ່ນຍົນສໍາລັບລູກຄ້າອຸດສາຫະກໍາທົ່ວໂລກ.
ການແນະນຳກົນໄກການເຮັດວຽກຫຼັກ
Robot Quick Change Gripper Tray Coupling ແມ່ນອົງປະກອບການໂຕ້ຕອບໄວຂອງຫຸ່ນຍົນທີ່ອຸທິດຕົນ, ສ່ວນຫຼາຍແມ່ນໃຊ້ສໍາລັບການປ່ຽນໄວລະຫວ່າງໂມດູນ Gripper ຫຸ່ນຍົນ ແລະໂມດູນຖາດວັດສະດຸ.
ໂດຍບໍ່ມີການ coupling ນີ້, ທຸກໆ swap ລະຫວ່າງ tray ແລະ gripper ຮຽກຮ້ອງໃຫ້ມີການຢຸດສາຍການຜະລິດ, ການໂຍກຍ້າຍ bolt ຄູ່ມື, ການປັບ datum ແລະການ calibration ການປະສານງານ. ການປ່ຽນແປງເຄື່ອງມືດຽວອາດຈະໃຊ້ເວລາ 10-30 ນາທີແລະຫຼຸດລົງຢ່າງຫຼວງຫຼາຍປະສິດທິພາບອຸປະກອນລວມ (OEE) ຂອງສາຍອັດຕະໂນມັດ.
coupling ປະກອບດ້ວຍສອງປະກອບຫຼັກ:
1. ຖານດ້ານຫຸ່ນຍົນ (ຝ່າຍແມ່ບົດ): ມີການສ້ອມແຊມຢ່າງຖາວອນກັບຫຸ່ນຍົນ-flange.
2. ອະແດບເຕີດ້ານເຄື່ອງມື (ດ້ານຂ້າທາດ): ຕິດຕັ້ງແຍກກັນຢູ່ແຕ່ລະຕົວຈັບ ແລະ ຖາດແຕ່ລະອັນ.
ກະແສການເຮັດວຽກ:
1. ຫຸ່ນຍົນເຄື່ອນຍ້າຍໄປທີ່ສະຖານີຈອດ ແລະເອົາຖານດ້ານຂ້າງຂອງຫຸ່ນຍົນມາໃກ້ກັບອະແດັບເຕີດ້ານເຄື່ອງມືຂອງເປົ້າໝາຍ (gripper ຫຼື tray).
2. ອາກາດອັດແໜ້ນເຮັດໃຫ້ແຂ້ວລັອກກົນຈັກໃນຕົວເພື່ອປະກອບ, ສຳເລັດການລັອກກົນຈັກ.
3. pins location-pins ທີ່ມີຄວາມແມ່ນຍໍາສູງ ແລະຕັ້ງ-holes ຮັບຮູ້ການຈັດຕໍາແຫນ່ງຊ້ຳໆທີ່ຖືກຕ້ອງ. ທໍ່ລະບາຍອາກາດທີ່ມີຕົວເຊື່ອມຕໍ່ອັດຕະໂນມັດເຊື່ອມຕໍ່ວົງຈອນອາຍແກັສຂ້າງເຄື່ອງມືສໍາລັບການສະຫນອງສູນຍາກາດຫຼື pneumatic-gripper.
4. ເຊັນເຊີພາຍໃນຈະສົ່ງສັນຍານສະຖານະການລັອກແບບສົດໆກັບຄືນສູ່ລະບົບຄວບຄຸມຫຸ່ນຍົນ. ຫຸ່ນຍົນປະຕິບັດວຽກງານການຈັດການຕໍ່ມາຫຼັງຈາກໄດ້ຮັບສັນຍານຢືນຢັນ "locked-in-place", ປ້ອງກັນການຫຼຸດລົງຂອງ workpiece ອຸບັດຕິເຫດທີ່ເກີດຈາກການລັອກບໍ່ສົມບູນ.
5. ເມື່ອຕ້ອງການແລກປ່ຽນເຄື່ອງມື, ຫຸ່ນຍົນຈະອອກສັນຍານປົດລັອກ; air-circuit ປ່ອຍຄວາມກົດດັນ; mechanical-lock-teeth disengage; ຫຸ່ນຍົນເຄື່ອນຍ້າຍອອກໄປຈາກເຄື່ອງມືປະຈຸບັນ ແລະບ່ອນຈອດເຮືອໂດຍມີຕົວຊີ້ບອກເປົ້າໝາຍຕໍ່ໄປ.
ແຜ່ນປ່ຽນໄວທີ່ມີຈຸດປະສົງທົ່ວໄປນອກຊັ້ນວາງສ່ວນໃຫຍ່ຂາດການປັບແຕ່ງໂຄງສ້າງສໍາລັບເງື່ອນໄຂການໂຫຼດສະຫຼັບຂອງຖາດ-gripper ແບບປະສົມ. ເຄື່ອງມືຖາດສ້າງການໂຫຼດ eccentric ພື້ນທີ່ຂະຫນາດໃຫຍ່ໃນຂະນະທີ່ grippers ຫນາແຫນ້ນສະຫນອງການໂຫຼດເຂັ້ມຂຸ້ນ; ການສະຫຼັບຊ້ຳໆເລັ່ງການຂັດຮອຍຂອງພື້ນຜິວ. ແຕ້ມດ້ວຍປະສົບການໂຄງການຫຸ່ນຍົນ-ສະຖານີ-retrofit ຫຼາຍຮ້ອຍ, JWGRIP ເພີ່ມປະສິດທິພາບການແຈກຢາຍແບກຫາບ ແລະການກໍ່ສ້າງການປົກປ້ອງ datum ຂອງຄູ່ຮ່ວມນີ້ເພື່ອຮັກສາຄວາມໝັ້ນຄົງຂອງຕຳແໜ່ງໃນໄລຍະຍາວພາຍໃຕ້ວົງຈອນການໂຫຼດ eccentric ແລະການໂຫຼດທີ່ເຂັ້ມຂຸ້ນ.
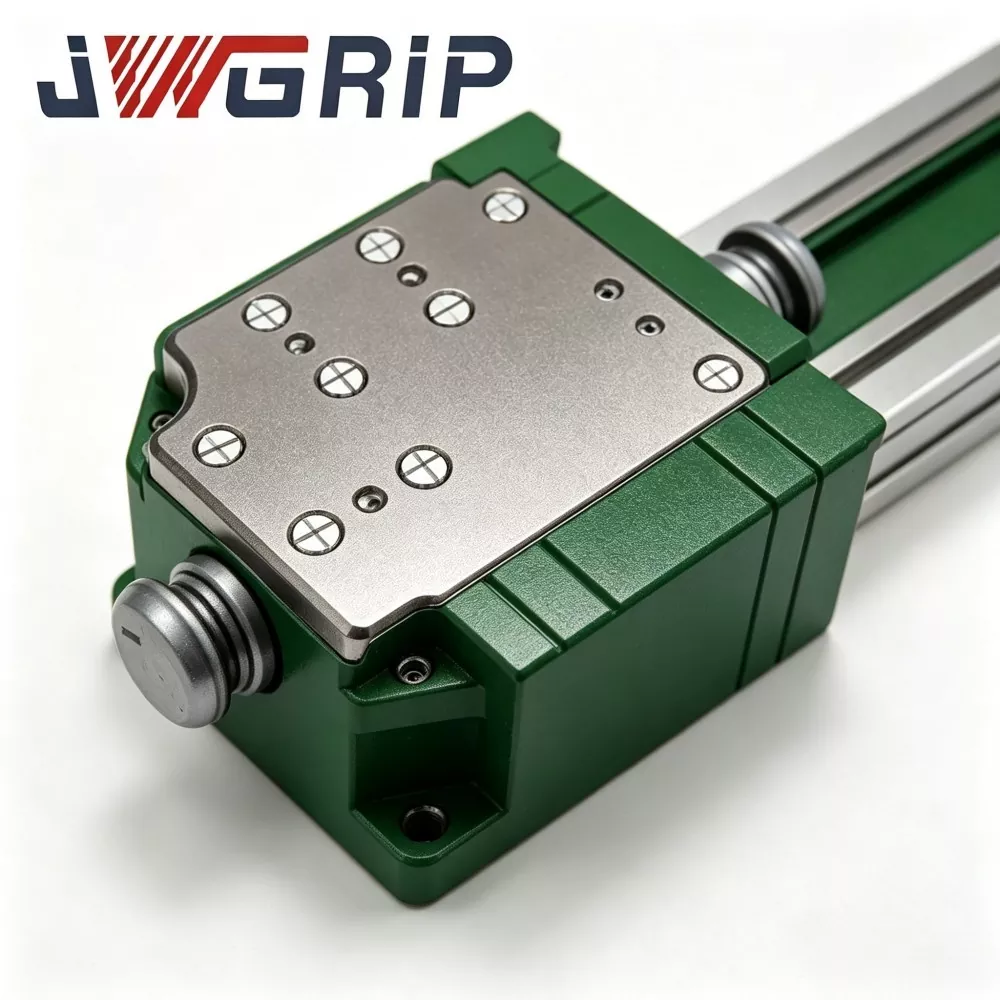

ການວິເຄາະຈຸດເຈັບປວດແບບທຳມະດາ
ໂຮງງານທີ່ນໍາໃຊ້ເຄື່ອງມືຫຼາຍແບບປະສົມກັນ (ຖາດ + ຈັບ) ຜ່ານຫຸ່ນຍົນອຸດສາຫະກໍາປົກກະຕິແລ້ວພົບບັນຫາຄໍຂວດດັ່ງຕໍ່ໄປນີ້ດ້ວຍການແກ້ໄຂການປ່ຽນແປງດ່ວນທົ່ວໄປ:
1. ເວລາຢຸດການປ່ຽນເຄື່ອງມືແບບຄູ່ມືຍາວ ການຖອດສາຍປະຕູເລື້ອຍໆ/ການປະກອບ, ການປັບຕົວ datum ແລະການປັບຕົວປະສານສົມທົບໃຊ້ເວລາການຜະລິດຫຼາຍ, ຫຼຸດຜ່ອນ OEE ແລະຍັບຍັ້ງຄວາມສາມາດໃນການຜະລິດຂອງສະຖານີອັດຕະໂນມັດ.
2. ການເໜັງຕີງຂອງຄວາມຖືກຕ້ອງຂອງຕຳແໜ່ງທີ່ເກີດຈາກການດຳເນີນການຂອງມະນຸດ ຄຸນນະພາບການຈັດຮຽງດ້ວຍມືແມ່ນຂຶ້ນກັບຄວາມຊຳນານຂອງຜູ້ດຳເນີນການ. ການບ່ຽງເບນຂອງຕໍາແໜ່ງຈະສະສົມຫຼັງຈາກຮອບວຽນການປ່ຽນເຄື່ອງມືຫຼາຍຄັ້ງ ແລະເຮັດໃຫ້ຄວາມສອດຄ່ອງຂອງການປະກອບຂັດຂ້ອງ.
3. ຄວາມສ່ຽງດ້ານຄວາມປອດໄພໃນສະຖານະການແລກປ່ຽນເຄື່ອງມືຄູ່ມື ການແຊກແຊງດ້ວຍມືໃກ້ກັບການເຄື່ອນຍ້າຍຂອງຫຸ່ນຍົນຈະສ້າງອັນຕະລາຍຈາກການປະທະກັນ-ການບາດເຈັບໃນລະຫວ່າງການປະຕິບັດການປ່ຽນເຄື່ອງມືຊ້ຳໆ.
4. ການສວມໃສ່ພື້ນຜິວທີ່ເກີດກ່ອນໄວອັນຄວນພາຍໃຕ້ເງື່ອນໄຂການໂຫຼດສະຫຼັບ ແຜ່ນປ່ຽນໄວຈຸດປະສົງທົ່ວໄປແມ່ນອອກແບບມາສຳລັບຕົວເອັບເຟັກປະເພດດຽວ. ການຈັບສະຫຼັບລະຫວ່າງຖາດບັນຈຸຂະໜາດໃຫຍ່ແບບແປກປະຫຼາດ ແລະເຄື່ອງຈັບຍຶດແບບເຂັ້ມຂຸ້ນຈະເລັ່ງການຊອກຄົ້ນຫາພື້ນຜິວ, ເຮັດໃຫ້ຄວາມຖືກຕ້ອງຂອງການຈັດຕຳແໜ່ງຊ້ຳຄືນຫຼຸດລົງ ແລະ ການບຳລຸງຮັກສາເລື້ອຍໆ.
5. ກົນໄກຄວາມປອດໄພ-ການຕອບສະໜອງສັນຍານບໍ່ພຽງພໍ ບາງໜ່ວຍການປ່ຽນແປງດ່ວນທີ່ມີລາຄາຖືກຂາດການຕອບສະໜອງສະຖານະການລັອກແບບສົດໆ. ຫຸ່ນຍົນອາດຈະປະຕິບັດການເຄື່ອນໄຫວພາຍໃຕ້ເງື່ອນໄຂການລັອກບໍ່ຄົບຖ້ວນແລະເຮັດໃຫ້ເກີດອຸປະຕິເຫດທີ່ຫຼຸດລົງຂອງ workpieces.
JWGRIP Robot Quick-Change Gripper-Tray Coupling ແກ້ໄຂຈຸດເຈັບປວດທີ່ໄດ້ກ່າວມາຂ້າງເທິງຜ່ານຫ້າມາດຕະການການອອກແບບຫຼັກ: ໂຄງສ້າງການແບກຫາບແບບປະສົມແບບອຸທິດຕົນ, ກົນໄກຕ້ານການຫຼຸດລົງຂອງກົນຈັກ, ການໂຕ້ຕອບຂອງເຊັນເຊີສະຖານະການລັອກໃນເວລາຈິງ, ຊິ້ນສ່ວນສວມໃສ່ແບບ modular-replaceable, multi-grade-rated-matri-load-1.2 kg.
ອົງປະກອບຂອງໂມດູນ
JWGRIP Robot Quick Change Gripper Tray Coupling ປະກອບດ້ວຍຫົກໂມດູນທີ່ເຮັດວຽກທີ່ສໍາຄັນ:
①ການປະກອບແມ່ບົດດ້ານຫຸ່ນຍົນ
②ການປະກອບຕົວສໍາລັບຂ້າງເຄື່ອງມື
③ກຸ່ມແຂ້ວລັອກກົນຈັກ-interlock (ໂຄງສ້າງຄວາມປອດໄພຕ້ານການຫຼຸດລົງ)
④ຄວາມແມ່ນຍໍາສູງຕັ້ງຕໍາແຫນ່ງ pin & ການຕັ້ງຕໍາແຫນ່ງຂຸມ
⑤ການປະສົມປະສານການຕິດຕັ້ງໃນ pneumatic-passage
⑥ ເຊັນເຊີກວດຈັບສະຖານະການລັອກ ແລະ ໜ່ວຍສົ່ງສັນຍານ
ລາຍລະອຽດໂຄງສ້າງ
1. ເຄື່ອງປະກອບ master-base ດ້ານຫຸ່ນຍົນ ຖານຍຶດຕິດຫຼັກຖືກສ້ອມແຊມໃສ່ robot-flange; ໂລຫະປະສົມທີ່ມີຄວາມເຂັ້ມແຂງສູງ, ການປິ່ນປົວຄວາມກົດດັນ, ການບັນເທົາທຸກແລະຄວາມແມ່ນຍໍາຂອງພື້ນຜິວ mating-datum ທີ່ສໍາຄັນ. ມັນຮັບຜິດຊອບການໂຫຼດແບບເຄື່ອນໄຫວແບບປະກອບທີ່ສົ່ງມາຈາກຜົນກະທົບດ້ານຂ້າງຂອງເຄື່ອງມື.
2. ເຄື່ອງປະກອບຕົວແບັກເຕີ້ຂ້າງເຄື່ອງມື ແຜ່ນເຊື່ອມຕໍ່ປາຍເຄື່ອງມື, ຕິດຕັ້ງແຍກກັນຢູ່ແຕ່ລະຕົວຈັບ ແລະແຕ່ລະຖາດ. ກົງກັບ master-base ໃນມິຕິ docking, datum-surface ແລະ gas-circuit interface.
3. ກຸ່ມແຂ້ວລັອກແບບກົນຈັກ-ກັນລົມ - ກົນຈັກ-ລັອກ-ກະຕຸ້ນແຂ້ວ. ຮັບຮູ້ການມີສ່ວນພົວພັນທາງດ້ານກົນຈັກໃນທາງບວກຫຼັງຈາກການຈອດ. ເຖິງແມ່ນວ່າການສະຫນອງ pneumatic ລົ້ມເຫລວໂດຍບັງເອີນ, interlock ກົນຈັກຮັກສາສະຖານະລັອກເພື່ອປ້ອງກັນບໍ່ໃຫ້ເຄື່ອງມືຫຼຸດລົງ, ປະຕິບັດຕາມ CE-compliant passive-safety protection.
4. ຊຸດກຳນົດຕຳແໜ່ງເຂັມຂັດ ແລະຈຸດຕັ້ງຂຸມທີ່ມີຄວາມຊັດເຈນສູງ ເຂັມປັກໝຸດທີ່ຕັ້ງພື້ນດິນທີ່ມີຄວາມຊັດເຈນ ແລະຈຸດຕັ້ງຂຸມ ຮັບປະກັນປະສິດທິພາບການຈັດຕຳແໜ່ງຊ້ຳກັນ ≤± 0.008 ມມ ຫຼັງຈາກການຈອດແຕ່ລະຄັ້ງ. ພຸ່ມໄມ້ທີ່ບັນຈຸການໂຫຼດໄດ້ດີທີ່ສຸດເປັນພິເສດເຮັດໃຫ້ການສວມໃສ່ທີ່ເກີດຈາກການສະຫຼັບ eccentric-load/concentric-load cycles.
5. ເຄື່ອງປະກອບທໍ່ລະບາຍອາກາດແບບປະສົມປະສານ Built-in sealed-circuit channels in the master and slave side. ສໍາເລັດອັດຕະໂນມັດໃນການເຊື່ອມຕໍ່ pneumatic ໃນລະຫວ່າງການ docking, ສະຫນອງອາກາດ compressed ສໍາລັບ grippers pneumatic ຫຼື trays ສູນຍາກາດໂດຍບໍ່ມີການຮູບແບບທໍ່ພາຍນອກພິເສດ.
6. ເຊັນເຊີກວດຈັບສະຖານະລັອກ ແລະ ໜ່ວຍສົ່ງສັນຍານ ເຊັນເຊີໃນກະດານກວດຫາສະພາບຕົວຈິງຂອງຕົວລັອກກົນຈັກ ແລະ ສົ່ງສັນຍານສະຫຼັບໄປຫາລະບົບຫຸ່ນຍົນ-PLC. ເຫດຜົນການເຄື່ອນໄຫວຂອງຫຸ່ນຍົນສາມາດຖືກຕັ້ງຄ່າເພື່ອອະນຸຍາດໃຫ້ການເຄື່ອນໄຫວພຽງແຕ່ເມື່ອໄດ້ຮັບສັນຍານການຢືນຢັນ "ລັອກຢ່າງເຕັມສ່ວນ".
ຂໍ້ໄດ້ປຽບດ້ານວິຊາການຫຼັກ
1. ໂຄງສ້າງແບບປະສົມ-ໂຫຼດ-ປັບແຕ່ງສຳລັບຖາດ-gripper alternating-swap ສະຖານະການ
ແຜ່ນການປ່ຽນແປງໄວທີ່ມີຢູ່ໃນຕະຫຼາດສ່ວນໃຫຍ່ ແນເປົ້າໃສ່ຜົນກະທົບສຸດທ້າຍປະເພດດຽວ. ການເຊື່ອມນີ້ຊ່ວຍເສີມສ້າງວົງແຫວນທີ່ຮັບຜິດຊອບແລະຕັ້ງໂຄງສ້າງພຸ່ມໄມ້ສໍາລັບການສະຫຼັບເລື້ອຍໆລະຫວ່າງຖາດພື້ນທີ່ຂະຫນາດໃຫຍ່ແລະຕົວຈັບແຫນ້ນ. ມັນຊ່ວຍຫຼຸດຜ່ອນການຂັດຜິວຂອງ datum ພາຍໃຕ້ເງື່ອນໄຂການໂຫຼດ eccentric ແລະການໂຫຼດທີ່ເຂັ້ມຂຸ້ນ. ກວດສອບໂດຍໂຄງການພາກສະຫນາມ: ຫຼາຍກ່ວາ 1 ລ້ານວົງຈອນ docking ຄົງທີ່ພາຍໃຕ້ການຈັດອັນດັບການໂຫຼດ 24 ຊົ່ວໂມງການຜະລິດ cyclic.
2. ≤± 0.008 ມມ ຄວາມຖືກຕ້ອງຂອງການຈັດຕຳແໜ່ງຄືນໃໝ່ສຳລັບຄວາມສອດຄ່ອງຂອງການປະກອບ
ຍຶດເອົາແຂນແບກດ້ວຍໂລຫະປະສົມທີ່ມີຄວາມແມ່ນຍໍາສູງ ແລະການຂັດ-ສໍາເລັດຮູບທີ່ຕັ້ງ-pins. ຫຼັງຈາກການແລກປ່ຽນ tray-gripper, ຫຸ່ນຍົນ-program coordinates ບໍ່ຈໍາເປັນຕ້ອງ recalibration ຂະຫນາດໃຫຍ່, ຫຼຸດລົງຢ່າງຫຼວງຫຼາຍຂອງວິສະວະກອນການ debugging workload. ສໍາຄັນສໍາລັບສະຖານະການທີ່ມີຄວາມແມ່ນຍໍາສູງເຊັ່ນ: ການວາງເຊລຫມໍ້ໄຟພະລັງງານໃຫມ່ແລະການປະກອບອົງປະກອບ 3C.
3. ການອອກແບບຄວາມປອດໄພສອງເທົ່າ: ມີການຕິດກັນດ້ວຍກົນຈັກ + ສະຖານະລັອກດ້ວຍໄຟຟ້າ
Passive mechanical-interlock ຖືສະຖານະລັອກເມື່ອການສູນເສຍການສະຫນອງທາງອາກາດໂດຍບັງເອີນເພື່ອຫຼີກເວັ້ນການແຍກເຄື່ອງມືຢ່າງກະທັນຫັນ. ຫຸ່ນຍົນ-ຄວບຄຸມສາມາດປະຕິບັດການເຄື່ອນໄຫວພຽງແຕ່ຫຼັງຈາກໄດ້ຮັບ "ລັອກຢ່າງເຕັມສ່ວນ" ສັນຍານຕອບສະຫນອງໄຟຟ້າ. ກົນໄກຄວາມປອດໄພສອງຢ່າງທີ່ໄດ້ຮັບການຢັ້ງຢືນ CE ນີ້ ກຳ ຈັດອັນຕະລາຍດ້ານຄວາມປອດໄພອັນໃຫຍ່ຫຼວງຕໍ່ກອງປະຊຸມທີ່ບໍ່ມີຄົນຂັບ.
4. ສະຖາປັດຕະຍະກຳສ່ວນສວມແບບໂມດູລາສຳລັບການບຳລຸງຮັກສາລາຄາຕໍ່າ
ອົງປະກອບການບໍລິໂພກທີ່ສໍາຄັນລວມທັງການຕັ້ງແຂນ pin ແລະແຫວນປະທັບຕາຮັບຮອງເອົາການອອກແບບແຍກໂມດູນ. ຜູ້ໃຊ້ສາມາດທົດແທນພຽງແຕ່ສ່ວນນຸ່ງໃນທ້ອງຖິ່ນໂດຍບໍ່ມີການ dismount ຫຼັກຖານຕົ້ນສະບັບຈາກ robot-flange. ຫຼຸດເວລາການຢຸດເຄື່ອງອຸປະກອນ ແລະ ຫຼຸດຄ່າໃຊ້ຈ່າຍໃນການບຳລຸງຮັກສາໄລຍະຍາວ. ຊຸດອາໄຫຼ່ສາມາດສະໜອງໄດ້ພ້ອມກັບໃບສະເໜີລາຄາຫົວໜ່ວຍຫຼັກ.
5. ມາຕຣິກເບື້ອງການໂຫຼດລະດັບຄວາມກວ້າງແລະຄວາມເຂົ້າກັນໄດ້ຫຼາຍຍີ່ຫໍ້
ສິນຄ້າໃນສະຕັອກ - ບັນຈຸໄດ້ 3-120ກິໂລ. ຂະໜາດການຍຶດ-flange ປະຕິບັດຕາມມາດຕະຖານອຸດສາຫະກໍາຫຸ່ນຍົນຕົ້ນຕໍ, ເຂົ້າກັນໄດ້ກັບ ABB, FANUC, KUKA, YASKAWA ແລະຍີ່ຫໍ້ຫຸ່ນຍົນຈີນພາຍໃນປະເທດ. ສະຫນັບສະຫນູນການເຊື່ອມຕໍ່ກັບຖາດສູນຍາກາດ, ກົນຈັກ-grippers, pneumatic-jaws ແລະຜົນກະທົບສຸດທ້າຍອື່ນໆ. ແປນວິສະວະກໍາທີ່ກໍາຫນົດເອງ, ການຈັດອັນດັບການໂຫຼດຫຼືການຜະນຶກ - ການດັດແປງໂຄງສ້າງແມ່ນມີສໍາລັບຄວາມຕ້ອງການພິເສດ.
6. ການຜະລິດແບບເຕັມຮູບແບບ ແລະ ການບໍລິການດ້ານວິສະວະກຳທີ່ຮອງຮັບ
ຂະບວນການຫຼັກລວມທັງການກວດກາວັດຖຸດິບ, ການປິ່ນປົວຄວາມຮ້ອນ, ເຄື່ອງຈັກຄວາມແມ່ນຍໍາ ແລະ ການທົດສອບຮອບວຽນຜະລິດຕະພັນສໍາເລັດຮູບແມ່ນສໍາເລັດພາຍໃນໂຮງງານ JWGRIP, ບໍ່ມີການສົ່ງອອກຂະບວນການຫຼັກ. ທີມງານວິສະວະກໍາສະຫນອງການແຕ້ມຮູບ 2D / 3D, ຄູ່ມືການຕິດຕັ້ງແລະຄໍາແນະນໍາການຕັ້ງຄ່າພາລາມິເຕີສໍາລັບຜູ້ໃຊ້ສຸດທ້າຍ.
ສະຖານະການຄໍາຮ້ອງສະຫມັກຫຼາຍອຸດສາຫະກໍາ
1. ສາຍສະພານໂມດູນການເກັບຮັກສາພະລັງງານ ແລະແບັດເຕີຣີໃໝ່
ໃນກອງປະຊຸມໂຮງງານຜະລິດຫມໍ້ໄຟ lithium-ion, ຫຸ່ນຍົນຫນຶ່ງຈໍາເປັນຕ້ອງສະຫຼັບລະຫວ່າງຖາດດູດສູນຍາກາດສໍາລັບການຂົນສົ່ງໂມດູນແລະ gripper ກົນຈັກສໍາລັບວຽກງານ fixture-tightening. ການເຊື່ອມສານ JWGRIP ຮັບຮູ້ການສະຫຼັບເຄື່ອງມືອັດຕະໂນມັດແບບບໍ່ມີຄົນຂັບ. ໄລຍະເວລາການປ່ຽນແປງເຄື່ອງມືຫຼຸດລົງຈາກຄູ່ມື 15 ນາທີລົງເປັນອັດຕະໂນມັດ 3 ວິນາທີ, ການຕັດເວລາສາຍການຜະລິດທີ່ເກີດຈາກການປ່ຽນເຄື່ອງມືຢ່າງຈະແຈ້ງ. ຜູ້ຜະລິດອຸປະກອນການເກັບຮັກສາພະລັງງານຫຼາຍແຫ່ງໃນພາກໃຕ້ຂອງຈີນໄດ້ຮັບຮອງເອົາການແກ້ໄຂນີ້.
2. 3C-Electronic-Product Assembly ສາຍການຜະລິດ
ສໍາລັບອຸປະກອນປະກອບໂທລະສັບມືຖື ແລະສະຖານີປະກອບຂອງໂນ໊ດບຸ໊ກ-ແກະ, ແຜ່ນຮອງຊັ້ນບັນຈຸແສງສະຫວ່າງ (3-10 ກິໂລກຣາມ) ຮ່ວມມືກັບຖາດວັດສະດຸຂະໜາດນ້ອຍ ແລະເຄື່ອງຈັບທໍ່ນິວເມຕິກຂະໜາດນ້ອຍ. docking ຄວາມແມ່ນຍໍາສູງຫຼີກເວັ້ນການປະກອບ deviation induced ໂດຍການປ່ຽນແປງເຄື່ອງມື, ສະຫນັບສະຫນູນການປະກອບຢ່າງຕໍ່ເນື່ອງຄວາມໄວສູງຂອງອົງປະກອບເອເລັກໂຕຣນິກຄວາມແມ່ນຍໍາ.
3. ການເຝິກຊ້ອມການປະກອບອຸປະກອນອັດຕະໂນມັດ
ການຜະລິດຊິ້ນສ່ວນອັດຕະໂນມັດຕ້ອງການຫຸ່ນຍົນເພື່ອຈັດການທັງຖາດວັດສະດຸຫຼາຍ ແລະການຈັດວາງຕົວຍຶດຍຶດ. ການຈັບຄູ່ລະດັບການໂຫຼດຂະໜາດກາງຫາໜັກ (25-120 ກິໂລ) ປະຕິບັດການມອບໝາຍແລກປ່ຽນເຄື່ອງມືເລື້ອຍໆ.
4. ສະຖານີຈັດລຽງອັດສະລິຍະ-ການຂົນສົ່ງອັດສະລິຍະ
ໃນກອງປະຊຸມຈັດລຽງວັດສະດຸອັດຕະໂນມັດ, ຫຸ່ນຍົນສະລັບກັນລະຫວ່າງຖາດຂົນສົ່ງທັງກ່ອງ ແລະເຄື່ອງຈັບແບບຊິ້ນດຽວ. ຫຸ່ນຍົນຫນຶ່ງຮັບຮູ້ການດໍາເນີນງານຫຼາຍຫນ້າທີ່, ຫຼຸດລົງການລົງທຶນທັງຫມົດຂອງລະບົບການຈັດລຽງອັດຕະໂນມັດ.
ຂັ້ນຕອນການຜະລິດ & ຂອບການຄວບຄຸມຄຸນນະພາບ
JWGRIP ປະຕິບັດລະບົບການຄຸ້ມຄອງຄຸນນະພາບ ISO 9001:2015 ໃນທົ່ວຕ່ອງໂສ້ການຜະລິດທັງໝົດ. ອຸປະກອນໃນເຮືອນປະກອບມີສູນເຄື່ອງຈັກ CNC, ເຕົາອົບປິ່ນປົວຄວາມຮ້ອນທີ່ມີຄວາມຮ້ອນສູງ, ເຄື່ອງຂັດຄວາມແມ່ນຍໍາ, ເຄື່ອງມືກວດກາໂລຫະ, ບ່ອນນັ່ງທົດສອບການໂຫຼດຮອບວຽນທີ່ສົມບູນແບບແລະສະຖານທີ່ທົດສອບການສີດເກືອ. ເຄື່ອງຈັກອົງປະກອບຫຼັກທັງໝົດແມ່ນສໍາເລັດພາຍໃນ ແທນທີ່ຈະເປັນແຫຼ່ງທີ່ສໍາເລັດຮູບນອກແຫຼ່ງ.
ຂະບວນການຜະລິດສໍາເລັດ:
1. ການກວດສອບວັດຖຸດິບທີ່ເຂົ້າມາ: ວັດສະດຸແຖບໂລຫະປະສົມໄດ້ຮັບການວິເຄາະອົງປະກອບທາງເຄມີ ແລະ ການທົດສອບຄວາມແຂງ; ວັດຖຸດິບທີ່ບໍ່ສອດຄ່ອງຈະຖືກປະຕິເສດກ່ອນທີ່ຈະເຂົ້າສູ່ການຜະລິດ.
2. CNC rough-machining & finish-machining : ການສ້າງຮູບຮ່າງຂອງຕົວເຄື່ອງຫຼັກ, ການຈັດຫາທີ່ພັກອາໄສ pin ແລະອົງປະກອບ lock- tooth ຜ່ານອຸປະກອນ CNC ທີ່ມີຄວາມແມ່ນຍໍາສູງ.
3. ການບຳບັດດ້ວຍຄວາມຮ້ອນແບບສູນຍາກາດ ແລະ ການແຂງຂອງພື້ນຜິວ: ສ່ວນປະກອບຫຼັກໃນການຮັບມືແມ່ນຜ່ານການດັບໄຟ ແລະ ການລະບາຍຄວາມຮ້ອນເພື່ອຍົກລະດັບຄວາມແຂງ ແລະ ປະສິດທິພາບຕ້ານການສວມໃສ່.
4. ຂັ້ນຕອນການຫຼໍ່ແບບຄວາມຊັດເຈນ: ດ້ານທີ່ສຳຄັນ ແລະ ຮູຂຸມຂົນທີ່ຕັ້ງໄດ້ຮັບການຂັດລະອຽດເພື່ອຕອບສະໜອງຄວາມທົນທານດ້ານມິຕິ ແລະ ຄວາມໜາແໜ້ນຂອງພື້ນຜິວ.
5. ການປະກອບອົງປະກອບ & ການເຮັດວຽກຂອງວົງຈອນນິວເມຕິກ: ປະກອບແຂ້ວລັອກ, ອົງປະກອບປະທັບຕາ ແລະຫົວຫນ່ວຍເຊັນເຊີ; ປະຕິບັດການທົດສອບຄວາມແຫນ້ນຂອງອາກາດພາຍໃນວົງຈອນອາຍແກັສ.
6. ການທົດສອບການໂຫຼດຮອບວຽນເຕັມຟັງຊັນ: ທຸກໆການຈັບຄູ່ສໍາເລັດຮູບແລ່ນເປັນພັນໆເທື່ອຂອງການລັອກ-ປົດລັອກຮອບວຽນ-ຈໍາລອງພາຍໃຕ້ເງື່ອນໄຂການໂຫຼດທີ່ມີການຈັດອັນດັບ; ກວດສອບຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງຊ້ໍາ, ຄວາມເຄັ່ງຄັດຂອງອາກາດແລະຄວາມຫນ້າເຊື່ອຖືຂອງສັນຍານຄໍາຄຶດຄໍາເຫັນ; ຫນ່ວຍງານທີ່ບໍ່ມີຄຸນສົມບັດຖືກສົ່ງຄືນສໍາລັບ rework.
7. ການກວດສອບຄັ້ງສຸດທ້າຍ & ເຄື່ອງໝາຍເລເຊີ: ການກວດສອບຂະໜາດ, ການກວດສອບລັກສະນະ, ເຄື່ອງໝາຍການຢັ້ງຢືນ; ຜະລິດຕະພັນທີ່ມີຄຸນວຸດທິເຂົ້າໄປໃນສາງສິນຄ້າສໍາເລັດຮູບສໍາລັບຫຼັກຊັບ.
ຄຳແນະນຳການບຳລຸງຮັກສາ
1. ການກວດສອບສາຍຕາປະຈໍາວັນ: ກ່ອນທີ່ຈະປ່ຽນການຜະລິດແຕ່ລະຄັ້ງ, ໃຫ້ກວດເບິ່ງພື້ນຜິວຂອງແຜ່ນຕາ, ພື້ນທີ່ເຮັດວຽກຂອງ lock- tooth ແລະ sealing-rings ສໍາລັບ chip, ຝຸ່ນຫຼືຄວາມເສຍຫາຍທາງກົນຈັກ. ລ້າງສິ່ງປົນເປື້ອນຈາກຕ່າງປະເທດດ້ວຍອາກາດອັດແຫ້ງ.
2. ຕົວກະຕຸ້ນການບຳລຸງຮັກສາຕາມການນັບຮອບວຽນ: ພາຍໃຕ້ການຜະລິດຢ່າງຕໍ່ເນື່ອງຕະຫຼອດ 24 ຊົ່ວໂມງ, ກວດເບິ່ງບ່ອນຕັ້ງຂອງແຂນຂາ ແລະ ແຫວນປະທັບຕາທຸກໆ 300 000 ຮອບການຈອດ. ເຮັດຄວາມສະອາດພື້ນຜິວຂອງ datum ແລະໃຊ້ນໍ້າມັນຕ້ານການສວມໃສ່. ປ່ຽນຊິ້ນສ່ວນທີ່ບໍລິໂພກໄດ້ ຖ້າມີຮອຍຂີດຂ່ວນ ຫຼືການສວມໃສ່ຢ່າງຈະແຈ້ງ. ຫຼຸດໄລຍະການບຳລຸງຮັກສາໃຫ້ສັ້ນລົງສຳລັບສະພາບແວດລ້ອມຂອງກອງປະຊຸມທີ່ມີຂີ້ຝຸ່ນຫຼາຍ.
3. ຫ້າມບໍ່ໃຫ້ດຳເນີນການ: ຫ້າມແອັບພລິເຄຊັ່ນໂຫຼດເກີນລະດັບ. ຫ້າມການປະທະກັນຢ່າງຮຸນແຮງລະຫວ່າງນາຍແລະຜູ້ດັດແປງຂ້າໃຊ້. ຫ້າມຖອດເຄື່ອງປະກອບກົນຈັກ-ລັອກ-ແຂ້ວ ໂດຍບໍ່ມີການປະກອບອາຊີບ-ເຕັກນິກ-ຄຳແນະນຳ.
4. ການປ້ອງກັນການເກັບຮັກສາໃນໄລຍະຍາວ: ເຮັດຄວາມສະອາດຫນ່ວຍເຊື່ອມຕໍ່ທັງຫມົດ, ນໍາໃຊ້ນໍ້າມັນຕ້ານ rust ເທິງພື້ນຜິວ datum ແລະ lock- tooth; ເກັບຮັກສາໄວ້ໃນຕູ້ປ້ອງກັນຝຸ່ນແຫ້ງ.
ຫລັງການຂາຍ
1. ການແນະນຳທາງເທັກນິກທາງໄກທາງອອນລາຍທີ່ກວມເອົາການຕິດຕັ້ງ, ການມອບໝາຍ ແລະ ການແກ້ໄຂບັນຫາຄວາມຜິດໃນເວັບໄຊ.
2. ເອກະສານການບຳລຸງຮັກສາການດຳເນີນງານຄົບຊຸດທີ່ສະໜອງໃຫ້ສຳລັບທຸກໆການສັ່ງຊື້.
3. ການໃຫ້ຄໍາປຶກສາດ້ານເຕັກນິກລະດັບວິສະວະກໍາສໍາລັບໂຄງການ OEM- custom-project: ການດັດແປງ flange-dimension, sealing-structure upgrade, special-load-rating adaptation etc.
4. ສາມາດຕໍ່ລອງໄດ້ໃນເວັບໄຊ-ເຕັກນິກ-ການບໍລິການທີ່ມີໃຫ້ສໍາລັບການສັ່ງຊື້ຕາມໂຄງການທີ່ມີປະລິມານຫຼາຍ.
5. ການສະໜອງອາໄຫຼ່ແບບອິດສະລະສໍາລັບການຕັ້ງແຂນຂາ, ແຫວນປະທັບຕາ ແລະອົງປະກອບທີ່ສວມໃສ່ໄດ້ອື່ນໆ, ຮອງຮັບການທົດແທນພາກສະໜາມໂດຍນັກວິຊາການຝ່າຍລູກຄ້າ.
6. ລາຍລະອຽດການຮັບປະກັນ: ການຮັບປະກັນ 2 ປີສໍາລັບອົງປະກອບໂຄງສ້າງຫຼັກທີ່ບໍ່ແມ່ນການບໍລິໂພກພາຍໃຕ້ການຕິດຕັ້ງທີ່ຖືກຕ້ອງແລະເງື່ອນໄຂການເຮັດວຽກທີ່ມີການຈັດອັນດັບ. ພາກສ່ວນສວມໃສ່ທີ່ບໍລິໂພກໄດ້ (ແຫວນປະທັບຕາ, ວາງສາຍແຂນ) ແມ່ນບໍ່ລວມເອົາຂອບເຂດການຮັບປະກັນຟຣີ. ຄວາມເສຍຫາຍທີ່ເກີດຈາກການຕິດຕັ້ງທີ່ບໍ່ເຫມາະສົມ, ການປະຕິບັດການເກີນ, ການປະທະກັນທີ່ສ້າງຂຶ້ນໂດຍມະນຸດຫຼືການກັດກ່ອນຂອງສານເຄມີທີ່ເກີນມາດຕະຖານແມ່ນບໍ່ໄດ້ກວມເອົາໂດຍການຮັບປະກັນ.
ການຈັດຊື້ ແລະໂຄງການ-ການປະເມີນອ້າງອີງ
ມູນຄ່າຫຼັກຂອງ JWGRIP Robot Quick Change Gripper Tray Coupling: ຈຸດປະສົງ-ການປັບແຕ່ງແບບປະສົມ-ຖາດ-gripper alternating-load-bearing-structure, ≤±0.008 mm repeat-positioning-accuracy, mechanical-interlock + Electrical-signal dual-safety-mechanism, modular-replaceable-Custom-replaceable-exting-parting-parting-parting-parting-parting-OEM ຄວາມສາມາດ. ມັນແກ້ໄຂຂໍ້ບົກຜ່ອງຂອງເຄື່ອງຈັກອັດຕະໂນມັດທີ່ສໍາຄັນ: ການຢຸດເຊົາການປ່ຽນແປງເຄື່ອງມືຄູ່ມືຍາວ, ການວາງຕໍາແຫນ່ງ - ການບິດເບືອນຂອງມະນຸດ, ຄວາມປອດໄພ - ອັນຕະລາຍຂອງການແຊກແຊງດ້ວຍມື, ການເລັ່ງ datum-wear ພາຍໃຕ້ການໂຫຼດ alternating-eccentric-and-concentrated-load, locking ບໍ່ສົມບູນ - ການປົກປ້ອງຄວາມປອດໄພ.
ເຕືອນການປະເມີນໂຄງການ:
1. ຢືນຢັນຂະໜາດຕົວຈິງຂອງຫຸ່ນຍົນ-flange ແລະການໂຫຼດທີ່ຈຳເປັນ (ພິຈາລະນາການໂຫຼດຜົນກະທົບແບບໄດນາມິກ, ບໍ່ແມ່ນພຽງແຕ່ນ້ຳໜັກສະຖິດຂອງຕົວສົ່ງຜົນກະທົບ). ສະຫງວນຂອບໃບຄວາມປອດໄພທີ່ພຽງພໍ.
2. ໃຫ້ຄວາມກະຈ່າງແຈ້ງກ່ຽວກັບເຄື່ອງມື-ແລກປ່ຽນ-ວັດຖຸ: ລາຍຊື່ປະລິມານຂອງມືຈັບ ແລະຖາດທີ່ຈໍາເປັນຕ້ອງໄດ້ຕິດຕັ້ງດ້ວຍຕົວແປງເຄື່ອງສໍາລອງຂ້າງເຄື່ອງມື.
3. ກວດສອບຄຸນນະພາບແຫຼ່ງທີ່ມາຂອງອາກາດອັດ ແລະ ຄວາມໝັ້ນຄົງຂອງກອງປະຊຸມ; ແນະນໍາການປະສົມຕົວຄວບຄຸມຄວາມກົດດັນຂອງການກັ່ນຕອງອາກາດຖ້າຄວາມກົດດັນມີການປ່ຽນແປງຢ່າງຮຸນແຮງ.
4. ຢືນຢັນສະພາບຂອງ robot-PLC IO-resource ສຳລັບການຮັບສັນຍານການລັອກສະຖານະ. JWGRIP ສະໜອງເອກະສານການຕິດຕໍ່ສື່ສານໄຟຟ້າໂດຍບໍ່ເສຍຄ່າ.
5. ສະບັບມາດຕະຖານທີ່ເກັບຮັກສາໄວ້ຮັບຮູ້ການຈັດສົ່ງໄວ; ຮັບຮອງເອົາການບໍລິການວິສະວະກໍາທີ່ກໍານົດເອງ OEM ສໍາລັບການພິເສດ, flange, ຊັ້ນຜະນຶກພິເສດຫຼືຄວາມຕ້ອງການການໂຫຼດພິເສດ.
FAQ
Q1: ການ coupling ນີ້ສາມາດສໍາເລັດການ swap ເຄື່ອງມືອັດຕະໂນມັດຢ່າງເຕັມສ່ວນໂດຍບໍ່ມີການເຮັດວຽກຄູ່ມື?
ແມ່ນແລ້ວ. Robot Quick Change Gripper Tray Coupling ໄດ້ຮັບສັນຍານຄວບຄຸມ pneumatic ຈາກລະບົບຫຸ່ນຍົນ ແລະສໍາເລັດການລັອກ/ປົດລັອກອັດຕະໂນມັດ. ເຫດຜົນຂອງການແລກປ່ຽນເຄື່ອງມືສາມາດຖືກປະສົມປະສານພາຍໃນໂຄງການຫຸ່ນຍົນ. ກະລຸນາຮັບຊາບວ່າທ່ານຕ້ອງການປັບຄ່າເຄື່ອງມື-ບ່ອນເກັບຂໍ້ມູນ-rack ທີ່ສອດຄ້ອງກັນເພື່ອຖືກຣິບເປີ ແລະຖາດທີ່ບໍ່ໄດ້ເຮັດວຽກ.
ຄໍາຖາມທີ 2: ການປະສານງານຄືນໃຫມ່ແມ່ນຕ້ອງການທຸກໆຄັ້ງຫຼັງຈາກ swapping tray ແລະ gripper?
coupling ນີ້ບັນລຸ ≤± 0.008 ມມ repeat-positioning-accuracy ພາຍໃຕ້ເງື່ອນໄຂການຕິດຕັ້ງທີ່ຖືກຕ້ອງ. ການ recalibration ການປະສານງານຂະຫນາດໃຫຍ່ແມ່ນບໍ່ຈໍາເປັນ; ການປັບລະອຽດເລັກນ້ອຍແມ່ນເປັນທີ່ຍອມຮັບໄດ້ໃນລະຫວ່າງການແຕ່ງຕັ້ງຄັ້ງທໍາອິດ.
Q3: ມັນສາມາດປັບຕົວກັບຂະຫນາດຫຸ່ນຍົນ-flange custom ທີ່ບໍ່ແມ່ນມາດຕະຖານ?
ຮຸ່ນມາດຕະຖານຫຼັກຊັບກົງກັບຂໍ້ສະເພາະຂອງຫຸ່ນຍົນ-flange ທົ່ວໄປ. ສໍາລັບຂໍ້ກໍານົດທີ່ບໍ່ແມ່ນມາດຕະຖານຂອງ flange, ສົ່ງຮູບແຕ້ມກ່ອນການຈັດວາງຄໍາສັ່ງ; OEM custom-machining ຂອງ mounting-interface dimension ສາມາດຮັບຮູ້ໄດ້.
ຄໍາຖາມທີ 4: ຈະເກີດຫຍັງຂຶ້ນຖ້າການສະຫນອງອາກາດບີບອັດຖືກຕັດອອກໃນລະຫວ່າງການເຄື່ອນທີ່ຂອງຫຸ່ນຍົນ?
ໂຄງສ້າງກົນຈັກທີ່ຕິດກັນດ້ວຍຕົນເອງເຮັດໃຫ້ແຂ້ວ lock ຕິດຕໍ່ກັນໄດ້ເຖິງແມ່ນວ່າບໍ່ມີຄວາມກົດດັນທາງອາກາດ, ປ້ອງກັນອຸປະຕິເຫດຂອງເຄື່ອງມືຫຼຸດລົງ. ການປະຕິບັດການປົດລັອກສາມາດເກີດຂຶ້ນໄດ້ພຽງແຕ່ເມື່ອສັນຍານປົດລັອກ ແລະຄວາມກົດດັນອາກາດທີ່ຖືກຕ້ອງທັງສອງມີຢູ່.
Q5: ລາຍການບໍາລຸງຮັກສາທີ່ສໍາຄັນສໍາລັບການຜະລິດຢ່າງຕໍ່ເນື່ອງຮອບວຽນຍາວແມ່ນຫຍັງ?
ວຽກງານຕົ້ນຕໍ: ເຮັດຄວາມສະອາດພື້ນຜິວ datum ແລະພື້ນທີ່ lock-ແຂ້ວ; ກວດກາການປະທັບຕາຂອງວົງແຫວນ ແລະຕັ້ງ-pin-sleeves ດ້ວຍການນັບຮອບວຽນ; replenish ຕ້ານການສວມໃສ່ grease; ທົດແທນຊິ້ນສ່ວນທີ່ບໍລິໂພກໄດ້ເມື່ອການສວມໃສ່ຢ່າງຈະແຈ້ງປະກົດຂຶ້ນ. ຫຼຸດວົງຈອນການບຳລຸງຮັກສາສຳລັບກອງປະຊຸມທີ່ມີຂີ້ຝຸ່ນສູງ.
ສົ່ງສອບຖາມ
ຂໍ້ມູນຕິດຕໍ່
-
ທີ່ຢູ່
ເລກທີ 44, ຖະຫນົນຜູ້ປະກອບການ Daning, ເມືອງ Humen, ເມືອງ Dongguan, ແຂວງ Guangdong, ຈີນ
-
-
ອີເມວ
ຍິນດີຕ້ອນຮັບທີ່ຈະສົ່ງການສອບຖາມກັບ JWGRIP. ທີມງານດ້ານວິຊາການແລະການຂາຍມືອາຊີບຂອງພວກເຮົາຈະສະຫນອງການຄັດເລືອກ fixture ຟຣີ, ການອອກແບບການແກ້ໄຂທີ່ກໍາຫນົດເອງແລະວົງຢືມທີ່ຖືກຕ້ອງ.
ຜະລິດຕະພັນທີ່ກ່ຽວຂ້ອງ

ຄໍາແນະນໍາຂ່າວ