ລາວ
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






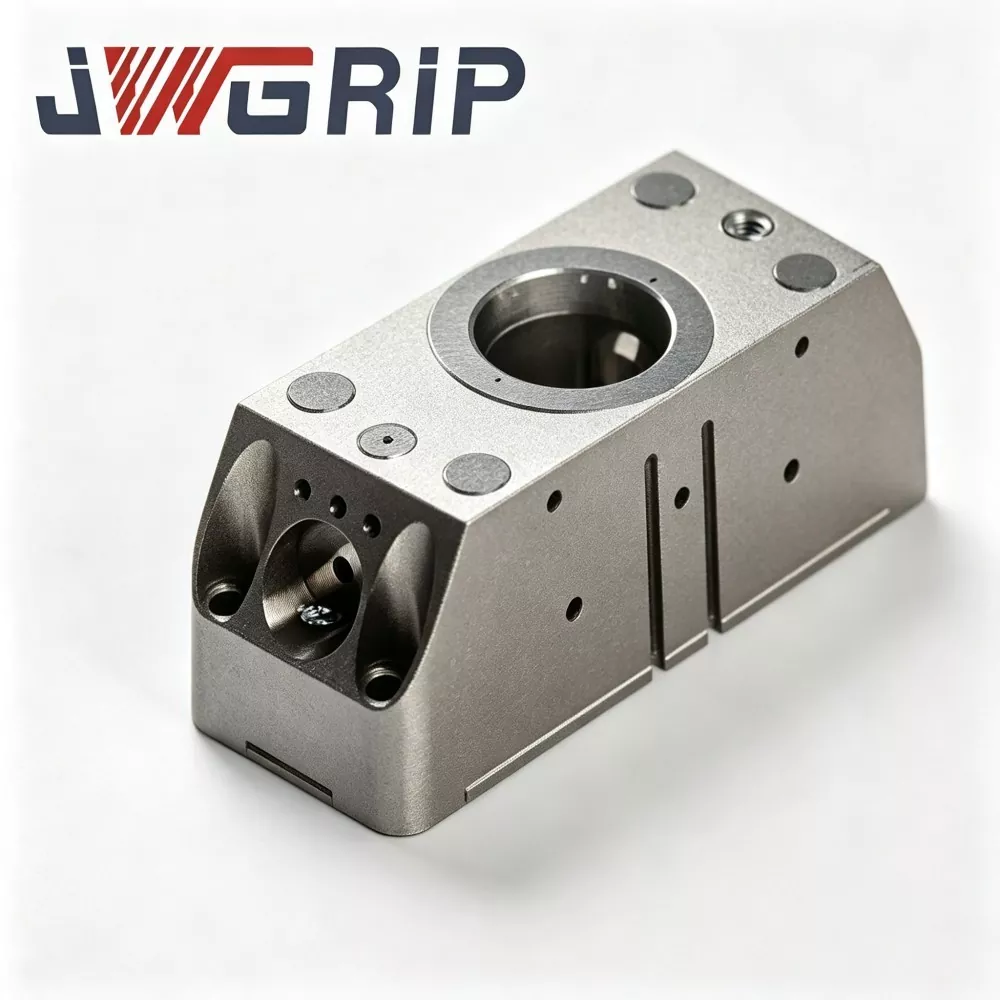
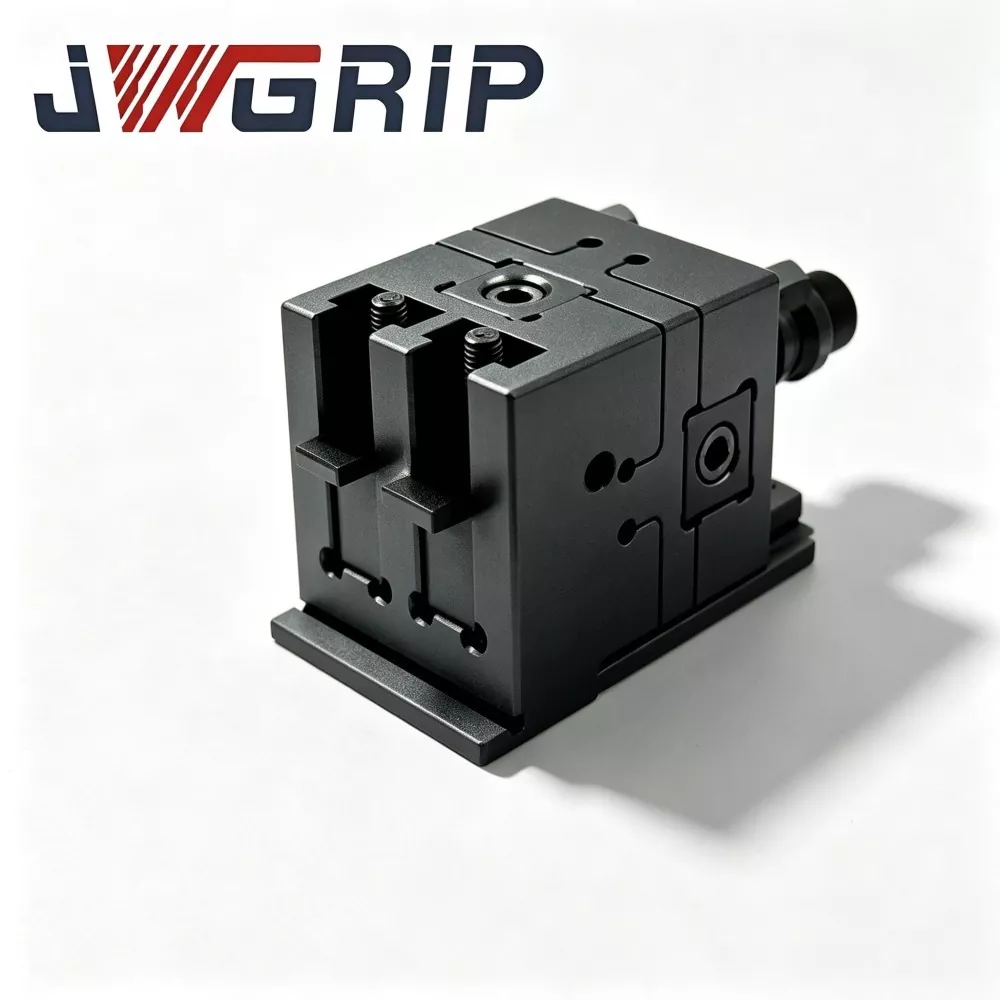
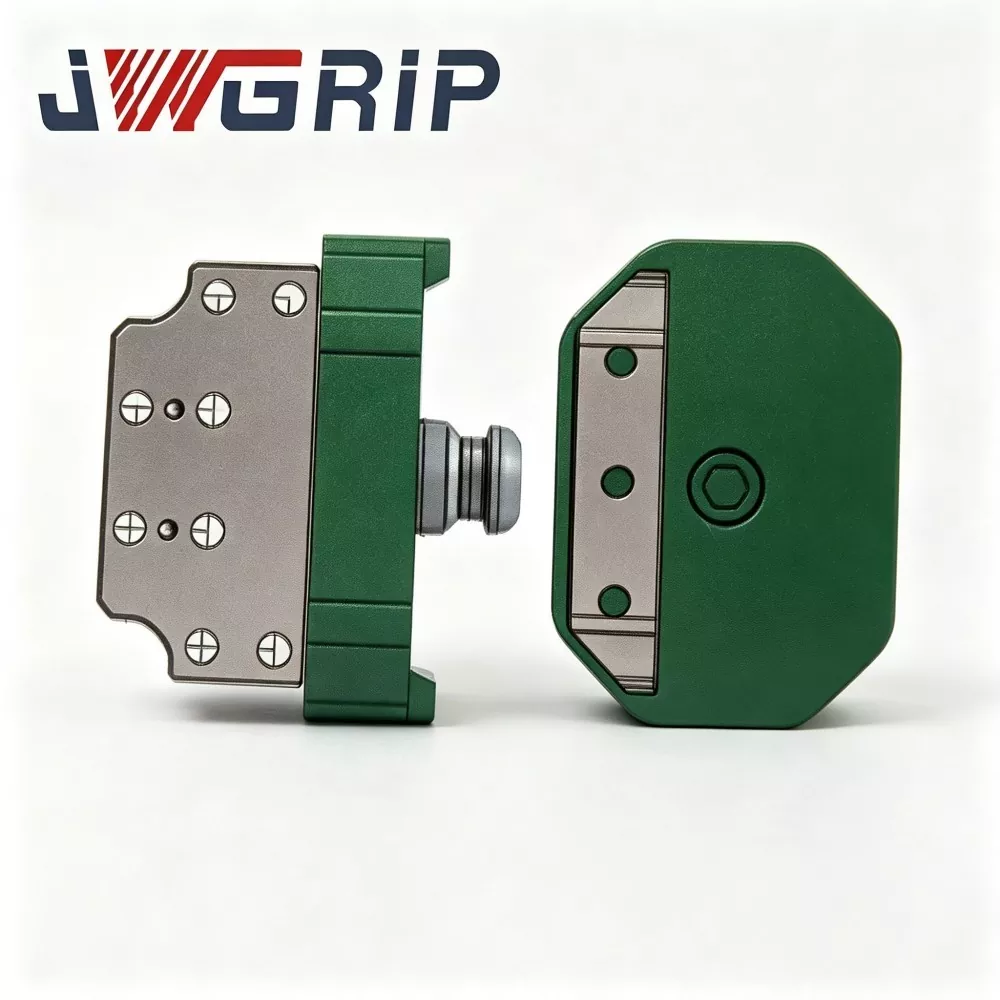
ໂມດູນ Gripper ປ່ຽນດ່ວນຫຸ່ນຍົນ N160
JWGRIP ແມ່ນຜູ້ຜະລິດມືອາຊີບແລະຜູ້ສະຫນອງຂອງ N160 Robot Quick Change Gripper Module ໃນປະເທດຈີນ, ສະຫນັບສະຫນູນການຈັດຊື້ຄໍາສັ່ງຈໍານວນຫລາຍແລະການສະຫນອງລາຄາໂຮງງານທີ່ແທ້ຈິງສໍາລັບຄູ່ຮ່ວມງານໂຄງການອັດຕະໂນມັດທົ່ວໂລກ. ມັນເປັນຫນ່ວຍປະຕິບັດທ້າຍຂອງແຂນຫຸ່ນຍົນປະສົມປະສານການປັບປຸງໃຫມ່ອອກແບບພິເສດສໍາລັບສາຍການຜະລິດທີ່ບໍ່ມີຄົນຂັບທີ່ທັນສະໄຫມປ່ຽນແປງໄດ້. ນະວັດຕະກໍາປະສົມປະສານ gripper ຂະຫນານ pneumatic ແລະການໂຕ້ຕອບການປ່ຽນແປງໄວຫຸ່ນຍົນເຂົ້າໄປໃນຮ່າງກາຍ modular ດຽວ, ມັນກໍາຈັດຄວາມຕ້ອງການສໍາລັບແຜ່ນການປ່ຽນແປງໄວແຍກຕ່າງຫາກແລະການປະກອບ gripper ເອກະລາດ, ບໍ່ຈໍາເປັນຕ້ອງມີ flanges ເຊື່ອມຕໍ່ຫຼາຍຊັ້ນຫຼືອຸປະກອນເສີມໄລຍະຂ້າມຜ່ານ.
ໂມດູນ Gripper ການປ່ຽນແປງໄວຫຸ່ນຍົນ N160 ປະສິດທິພາບສູງນີ້ຮັບຮອງເອົາເຮືອນອາລູມິນຽມທີ່ມີຄວາມເຂັ້ມແຂງສູງຂອງອາລູມິນຽມແລະແກນລັອກເຫຼັກໂລຫະປະສົມ, ມີຄວາມທົນທານທີ່ໂດດເດັ່ນແລະປະສິດທິພາບກົນຈັກທີ່ຫມັ້ນຄົງ. ການປະຖິ້ມໂຄງສ້າງປະສົມປະສານແບບດັ້ງເດີມ, ມັນມີປະສິດທິພາບຫຼຸດຜ່ອນຄວາມຜິດພາດການຈັດຕໍາແຫນ່ງສະສົມທີ່ເກີດຈາກການເຊື່ອມຕໍ່ຫຼາຍຊັ້ນແລະການ deviation ການປະກອບຢູ່ໃນສະຖານທີ່. ໂມດູນໄດ້ຜ່ານການທົດສອບຄວາມເມື່ອຍລ້າຂອງຮອບວຽນຫຼາຍລ້ານຄັ້ງແລະປະຕິບັດຕາມມາດຕະຖານຄວາມປອດໄພຂອງກົນຈັກ CE ຢ່າງສົມບູນ, ຮັກສາການດໍາເນີນງານທີ່ຫມັ້ນຄົງໃນໄລຍະຍາວໃນສະຖານະການຈັບແລະສະຫຼັບຂອງວົງຈອນຄວາມຖີ່ສູງ.
ສໍາເລັດດ້ວຍຂັ້ນຕອນການຜະລິດພາຍໃນເຮືອນຢ່າງເຕັມທີ່ລວມທັງການກວດກາວັດຖຸດິບ, ເຄື່ອງຈັກຄວາມແມ່ນຍໍາ CNC, ການປິ່ນປົວຄວາມຮ້ອນສູນຍາກາດ, ການແຂງຂອງຫນ້າດິນແລະການຢັ້ງຢືນຮອບວຽນເຕັມ, ແຕ່ລະຫນ່ວຍສະຫນອງປະສິດທິພາບທີ່ມີຄຸນນະພາບສູງທີ່ສອດຄ່ອງ. ມັນສາມາດໃຊ້ໄດ້ຢ່າງກວ້າງຂວາງສໍາລັບການປະກອບອົງປະກອບພະລັງງານໃຫມ່, ການຈັດການພາກສ່ວນຂະຫນາດນ້ອຍຂອງລົດຍົນ, ການຈັບຊິ້ນວຽກທີ່ມີຄວາມແມ່ນຍໍາ 3C ແລະການຈັດລຽງອົງປະກອບຂອງເຄື່ອງໃຊ້ໃນຄົວເຮືອນ. ສະຫນັບສະຫນູນການຊື້ແບບທົດລອງດຽວແລະການຮ່ວມມືຄໍາສັ່ງຂະຫນາດໃຫຍ່, ມັນໄດ້ຖືກຕິດຕັ້ງດ້ວຍຂໍ້ມູນການແຕ້ມຮູບ 2D / 3D ຄົບຖ້ວນ, ການຊີ້ນໍາການຕິດຕັ້ງແລະການສະຫນັບສະຫນູນດ້ານວິຊາການຫ່າງໄກສອກຫຼີກ, ຫຼຸດລົງຢ່າງຫຼວງຫຼາຍໃນການຕິດຕັ້ງແລະການປັບຂະຫນາດຂອງການເຮັດວຽກແລະການຫຼຸດຜ່ອນວົງຈອນການປັບປຸງໃຫມ່ຂອງສາຍການຜະລິດທີ່ມີຄວາມຍືດຫຍຸ່ນອັດສະລິຍະສໍາລັບວິສາຫະກິດການຜະລິດແຍກຕ່າງຫາກ.
ເຫດຜົນການອອກແບບໂມດູນປະສົມປະສານ
ດ້ວຍການຫັນການຜະລິດໄປສູ່ຮູບແບບການຜະລິດຫຼາຍຊະນິດແລະຊຸດນ້ອຍ, ສາຍການຜະລິດແບບອັດຕະໂນມັດຫຼາຍຂຶ້ນຮຽກຮ້ອງໃຫ້ມີຫຸ່ນຍົນອຸດສາຫະກຳອັນດຽວເພື່ອເຮັດສຳເລັດວຽກງານທີ່ຫຼາຍຢ່າງ.
ຕາມປະເພນີ, ຜູ້ລວມລະບົບຈະຊື້ແຜ່ນທີ່ປ່ຽນແປງໄວແລະທໍ່ pneumatic ແຍກຕ່າງຫາກ, ປະກອບພວກມັນຮ່ວມກັນຢູ່ໃນ flange ຫຸ່ນຍົນໃນລະຫວ່າງການປະຕິບັດງານພາກສະຫນາມ.
ການແກ້ໄຂນີ້ນໍາເອົາບັນຫາທີ່ເຊື່ອງໄວ້ຈໍານວນຫຼາຍ:
1. ການຈັບຄູ່ກັນໄດ້ຫຼາຍຊ່ອງຄວາມທົນທານຕໍ່ມິຕິ, ຫຼຸດຄວາມຖືກຕ້ອງຂອງການຈັດຕຳແໜ່ງຊ້ຳຄືນ.
2. ທໍ່ອາກາດພາຍນອກທີ່ຖືກເປີດເຜີຍໄດ້ຮັບຄວາມເສຍຫາຍຈາກການຂັດຂືນໃນລະຫວ່າງການປ່ຽນເຄື່ອງມືເລື້ອຍໆ.
3. ຊົ່ວໂມງເຮັດວຽກຈຳນວນຫຼວງຫຼາຍແມ່ນໃຊ້ໃນການປະກອບ ແລະ ປັບທຽບກັບສະຖານທີ່.
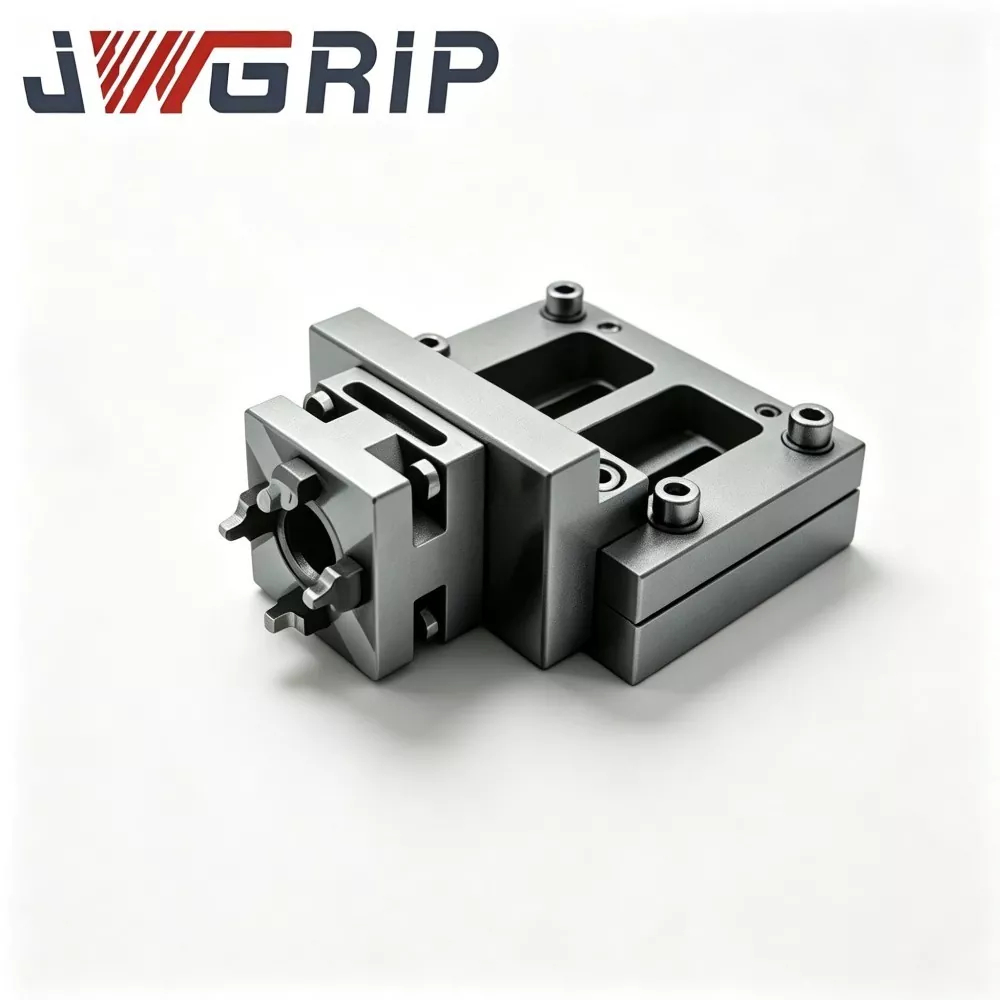
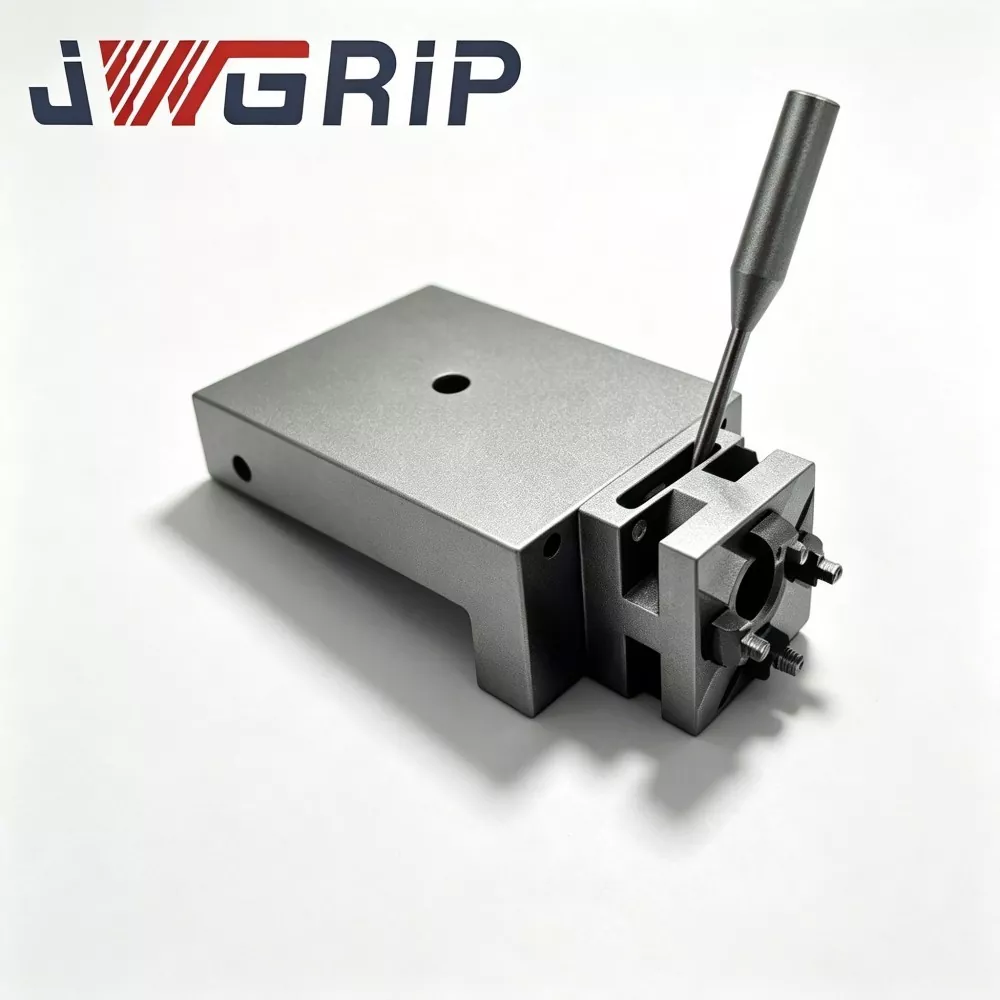
N160 Robot Quick-Change Gripper Module ຖືກພັດທະນາເພື່ອແກ້ໄຂຈຸດເຈັບປວດທີ່ກ່າວມາຂ້າງເທິງ. JWGRIP ລວມກົນໄກການລັອກການປ່ຽນແປງໄວ, ຊ່ອງວົງຈອນກ໊າຊ ແລະຄາງກະໄຕຈັບຂະຫນານເຂົ້າໄປໃນຫນ່ວຍໂມດູນທີ່ຫນາແຫນ້ນ.
ຊຸດທັງຫມົດແບ່ງອອກເປັນ:
①ຖານດ້ານຫຸ່ນຍົນ (ຕິດຕັ້ງຢ່າງຖາວອນຢູ່ກັບແປນຫຸ່ນຍົນ)
②ໂມດູນຈັບຂ້າງເຄື່ອງມືປ່ຽນແປງໄດ້
ຫຼັງຈາກການຕິດຕັ້ງຫນຶ່ງຄັ້ງຂອງພື້ນຖານດ້ານຫຸ່ນຍົນໃສ່ flange ຫຸ່ນຍົນ, ຫຸ່ນຍົນສາມາດສໍາເລັດການແລກປ່ຽນເຄື່ອງມືອັດຕະໂນມັດໂດຍການ docking ໂມດູນຂ້າງເຄື່ອງມືທີ່ແຕກຕ່າງກັນໂດຍບໍ່ມີການ disassembly ຂອງ flanges ຢູ່ໃນເວັບໄຊ.
ມາດຕະຖານ N160 Robot Quick Change Gripper Module ຢູ່ໃນສະຕັອກກວມເອົາຫຼາຍເກຣດຂອງແຮງຍຶດ, ເຊິ່ງສາມາດຈັບຄູ່ກັບຫຸ່ນຍົນອຸດສາຫະກໍາ 6 ແກນ ແລະ ຫຸ່ນຍົນທີ່ຮ່ວມມືກັນໄດ້. ສໍາລັບໂຄງການທີ່ມີເງື່ອນໄຂພິເສດ, ການບໍລິການທີ່ກໍາຫນົດເອງແລະ OEM ສາມາດເປີດໃຊ້ໄດ້. ບໍ່ວ່າຈະເປັນການທົດລອງຊຸດຂະຫນາດນ້ອຍຫຼືຄໍາສັ່ງຫຼາຍ, ລູກຄ້າສາມາດໄດ້ຮັບການສະຫນັບສະຫນູນລາຄາໂຮງງານຜະລິດຈາກຊ່ອງທາງການສະຫນອງໂດຍກົງຈາກໂຮງງານຂອງພວກເຮົາ.
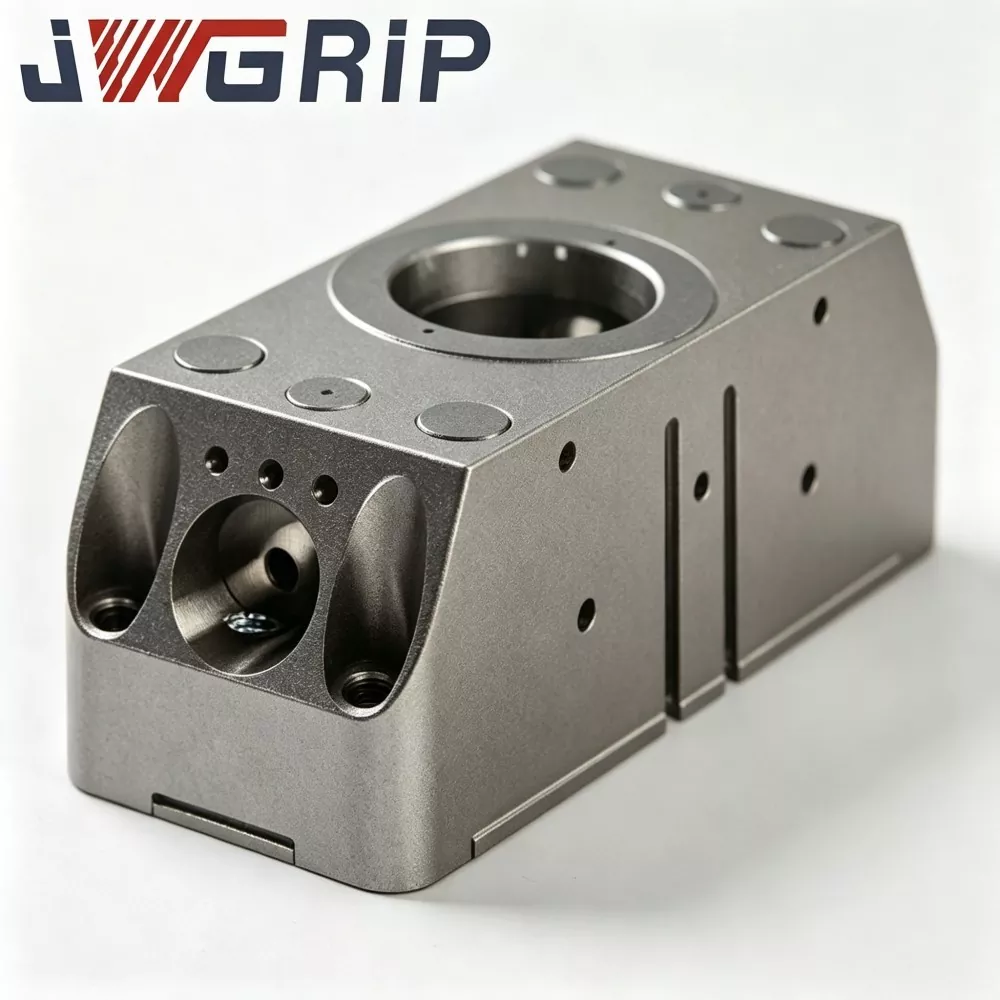
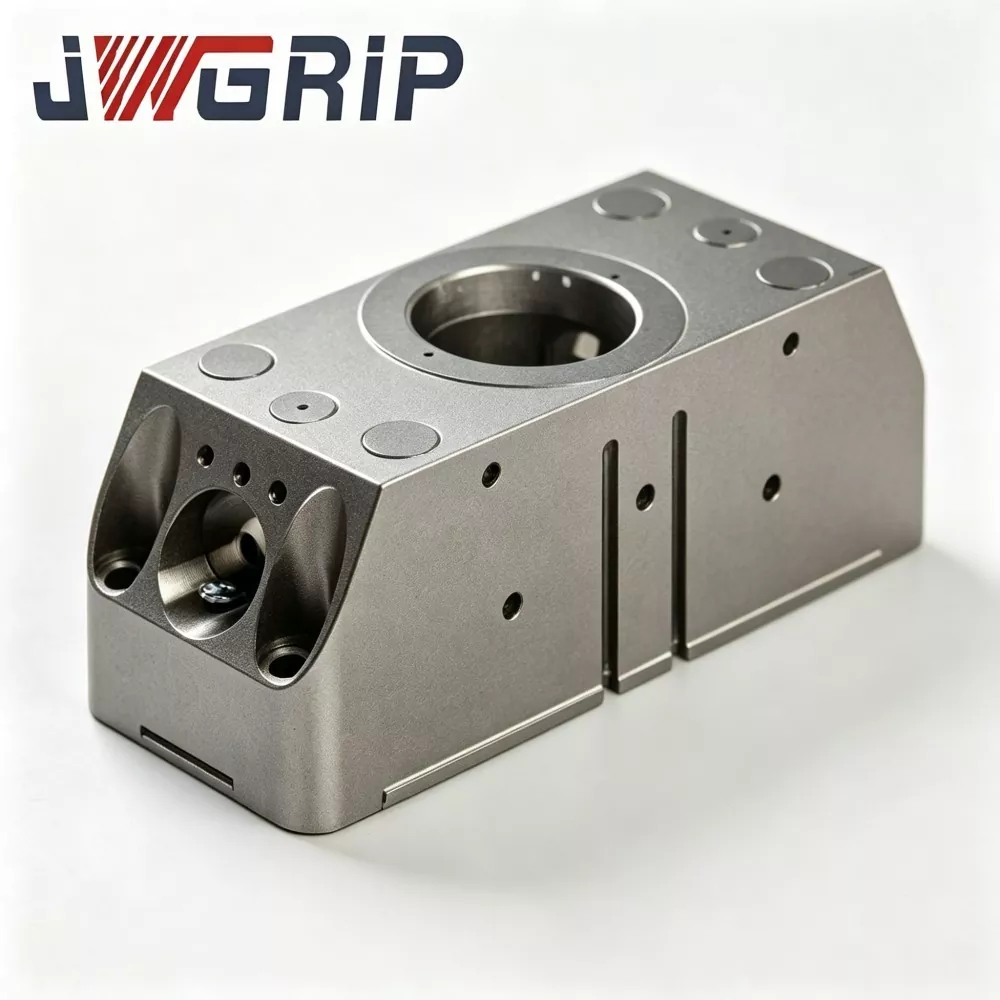
ຄໍານິຍາມຜະລິດຕະພັນ & ອົງປະກອບຫຼັກ
N160 Robot Quick-Change Gripper Module ເປັນຕົວກະຕຸ້ນທ້າຍຫຸ່ນຍົນແບບປະສົມປະສານທີ່ປະສົມປະສານທາງອິນເຕີເຟດການປ່ຽນແປງໄວຂອງຫຸ່ນຍົນແລະການຈັບມືແບບຂະຫນານ pneumatic. ບໍ່ເຫມືອນກັບອົງປະກອບທີ່ບໍ່ຊ້ໍາກັນທີ່ຕ້ອງການການປະກອບຂັ້ນສອງຢູ່ໃນສະຖານທີ່ລູກຄ້າ, ແຕ່ລະ N160 Robot Quick-Change Gripper Module ສໍາເລັດການປະກອບ, ການແກ້ບັນຫາວົງຈອນທາງອາກາດແລະການທົດສອບການປະຕິບັດຮອບວຽນພາຍໃນໂຮງງານ JWGRIP ກ່ອນທີ່ຈະຈັດສົ່ງ.
ການລະອຽດອົງປະກອບຫຼັກ:
1. ຖານແມ່ບົດດ້ານຫຸ່ນຍົນ&ຖືກແກ້ໄຂຢ່າງຖາວອນກັບໜ້າແປນຜົນຜະລິດຂອງຫຸ່ນຍົນ. ມັນປະກອບມີ: - ຊ່ອງສຽບນິວເມຕິກ - ອຸປະກອນການລັອກການຂັບຂີ່ແບບກົນຈັກ - ເຊັນເຊີຕອບສະໜອງສະຖານະໃນຕົວ
ອົງປະກອບນີ້ຕິດຢູ່ໃນແຂນຫຸ່ນຍົນໂດຍບໍ່ມີການຖອດອອກເລື້ອຍໆ.
2. ໂມດູນມືຈັບເຄື່ອງສໍາລອງດ້ານຂ້າງ ຫນ່ວຍງານທີ່ປ່ຽນກັນໄດ້, ລວມມີ: - ເກຍລັອກການຈັບຄູ່ແບບໂລຫະປະສົມ - ຮູເຂັມປັກໝຸດທີ່ມີຄວາມຊັດເຈນສູງ - ທໍ່ແກັສພາຍໃນຕົວ - ຄາງກະໄຕຈັບຂະໜານ.
ຫຼາຍຊຸດຂອງໂມດູນດ້ານຂ້າງຂອງເຄື່ອງມືທີ່ມີໂປຣໄຟລ໌ຄາງກະໄຕທີ່ແຕກຕ່າງກັນ, ແຮງຈັບແລະເສັ້ນເລືອດຕັນໃນສາມາດໄດ້ຮັບການກະກຽມສໍາລັບ workpieces ທີ່ແຕກຕ່າງກັນ.
ກະແສການເຮັດວຽກ:
ເມື່ອຫຸ່ນຍົນເຄື່ອນຍ້າຍໄປທີ່ສະຖານີພັກຜ່ອນຂອງເຄື່ອງມື, ອາກາດບີບອັດຈະຂັບເຄື່ອງຈັກລັອກໃນຖານຂອງຫຸ່ນຍົນເພື່ອເຂົ້າຮ່ວມກັບຊຸດເກຍຂ້າງເຄື່ອງມື. - ປັກໝຸດກຳນົດຕຳແໜ່ງທີ່ມີຄວາມແມ່ນຍຳສູງ ຮັບຮູ້ຕຳແໜ່ງທີ່ຖືກຕ້ອງສູງ - ທໍ່ແກັສພາຍໃນສຳເລັດການເຊື່ອມຕໍ່ນິວເມຕິກສຳລັບການຂັບຂີ່ແບບດັກຈັບ - ເຊັນເຊີປ້ອນຂໍ້ມູນການລັອກ-ປົດລັອກສັນຍານເວລາຈິງກັບຄືນຫາຕົວຄວບຄຸມຫຸ່ນຍົນເພື່ອຮັບຮູ້ການຄວບຄຸມການປິດກັ້ນຄວາມປອດໄພ.
ຜູ້ຜະລິດໂມດູນ Gripper Quick-Change Gripper Robot N160 ຈໍານວນຫຼາຍພຽງແຕ່ສະຫນອງອາໄຫຼ່ທີ່ແຍກອອກຈາກກັນ, ເຊິ່ງເຮັດໃຫ້ການປະກອບແລະການຄວບຄຸມຄວາມທົນທານຕໍ່ຕົວເຊື່ອມຕໍ່. ການອອກແບບປະສົມປະສານຂອງພວກເຮົາໂອນຄວາມສ່ຽງທີ່ກ່ຽວຂ້ອງກັບການປະກອບສ່ວນໃຫຍ່ໄປສູ່ການເຊື່ອມໂຍງການຜະລິດໃນໂຮງງານ, ຫຼຸດຜ່ອນຄວາມບໍ່ແນ່ນອນສໍາລັບໂຄງການຜູ້ໃຊ້ສຸດທ້າຍ.
ປະສິດທິພາບຫຼັກ & ລັກສະນະໂຄງສ້າງ
1. ໂຄງສ້າງໂມດູນປະສົມປະສານເພື່ອຫຼຸດຜ່ອນຄວາມທົນທານຕໍ່ການວາງຊ້ອນກັນ
Advanced N160 Robot Quick-Change Gripper Module ຍົກເລີກການປ່ຽນແປນລະດັບປານກາງລະຫວ່າງແຜ່ນປ່ຽນໄວ ແລະແຜ່ນຈັບ. ພື້ນຜິວທີ່ກົງກັນຫຼັກໄດ້ຖືກປຸງແຕ່ງ ແລະ ປັບທຽບພາຍໃນໂຮງງານ. ຄວາມຖືກຕ້ອງຂອງການຈັດຕໍາແໜ່ງຊໍ້າຄືນຫຼັງການວາງຈອດສາມາດບັນລຸ ≤± 0.010 ມມ, ຮັບປະກັນຄວາມແມ່ນຍໍາໃນການຈັບທີ່ຫມັ້ນຄົງສໍາລັບສາກປະກອບທີ່ມີຄວາມແມ່ນຍໍາສູງ.
2. ຕົວລັອກດ້ວຍກົນຈັກໃນຕົວ ແລະ ການລັອກສັນຍານໄຟຟ້າ
ປະຕິບັດຕາມຄວາມຕ້ອງການຄວາມປອດໄພກົນຈັກ CE. ເຖິງແມ່ນວ່າແຫຼ່ງອາກາດທີ່ຖືກບີບອັດຖືກຕັດອອກໂດຍບັງເອີນໃນຂະບວນການປະຕິບັດງານ, ແຂ້ວ locking ກົນຈັກຍັງຮັກສາສະຖານະຕາຫນ່າງເພື່ອປ້ອງກັນບໍ່ໃຫ້ໂມດູນຂ້າງເຄື່ອງມືຫຼຸດລົງ. ຫຸ່ນຍົນສາມາດປະຕິບັດຄໍາແນະນໍາການເຄື່ອນໄຫວພຽງແຕ່ຫຼັງຈາກໄດ້ຮັບ "ລັອກຢ່າງເຕັມສ່ວນ" ສັນຍານຕອບຮັບຈາກເຊັນເຊີ, ຮັບຮູ້ການປົກປ້ອງຄວາມປອດໄພສໍາລັບກອງປະຊຸມທີ່ບໍ່ມີຄົນຂັບ.
3. ໂຄງຮ່າງວົງຈອນກ໊າຊທີ່ຝັງຢູ່ພາຍໃນ
ຊ່ອງທາງອາຍແກັສຖືກຝັງຢູ່ໃນເຮືອນໂມດູນແທນທີ່ຈະເປັນທໍ່ທີ່ເປີດເຜີຍພາຍນອກ. - ຫຼຸດຜ່ອນຄວາມສ່ຽງຕໍ່ການຂັດຂັດຂອງທໍ່ທີ່ເກີດຈາກການເຄື່ອນໄຫວປ່ຽນເຄື່ອງມືເລື້ອຍໆ - ຫຼຸດຄວາມເປັນໄປໄດ້ຂອງການຮົ່ວໄຫຼຂອງອາກາດ ແລະການລະບາຍຄວາມຮ້ອນຮ່ວມກັນໃນການຜະລິດຮອບວຽນໃນໄລຍະຍາວ.
4. ການອອກແບບສ່ວນສວມໃສ່ແບບໂມດູລາທີ່ຮັກສາໄດ້ງ່າຍ
ອົງປະກອບການບໍລິໂພກທີ່ສໍາຄັນລວມທັງແຫວນປະທັບຕາ, ແຖບເລື່ອນທີ່ນໍາພາແລະການວາງແຂນ pin ຮັບຮອງເອົາການອອກແບບໂມດູນເອກະລາດ. ໃນເວລາທີ່ດໍາເນີນການບໍາລຸງຮັກສາເປັນປົກກະຕິ, ຜູ້ໃຊ້ພຽງແຕ່ທົດແທນການນຸ່ງເສື້ອທ້ອງຖິ່ນໂດຍບໍ່ມີການແຍກໂມດູນທັງຫມົດອອກຈາກ flange ຫຸ່ນຍົນ. ມັນຫຼຸດເວລາການສ້ອມແປງອຸປະກອນ.
5. ຄວາມເຂົ້າກັນໄດ້ໃນຂອບເຂດກ້ວາງ ແລະຮອງຮັບການປັບແຕ່ງແບບຍືດຫຍຸ່ນ
ມາດຕະຖານ N160 Robot Quick Change Gripper Module ໃນສະຕັອກ ປັບຕົວເຂົ້າກັບຫຸ່ນຍົນອຸດສາຫະກຳ ແລະ ຫຸ່ນຍົນຮ່ວມມືສ່ວນໃຫຍ່. ໃນເວລາທີ່ກໍາລັງປະເຊີນກັບຮູບຮ່າງຂອງຄາງກະໄຕພິເສດ, ເສັ້ນເລືອດຕັນໃນຂະຫນາດໃຫຍ່ທີ່ສຸດ, ຮູບແບບຂຸມ mounting ພິເສດຫຼືຄວາມຕ້ອງການຕ້ານການ corrosion, ການປັບແຕ່ງແລະການບໍລິການ OEM ສາມາດຮັບຮູ້ໄດ້.
6. ການຢັ້ງຢືນກ່ອນການຈັດສົ່ງຂອງໂຮງງານຢ່າງເຂັ້ມງວດ
ໃນຖານະທີ່ເປັນມືອາຊີບ N160 Robot Quick-Change Gripper Module, ທຸກໆຜະລິດຕະພັນສໍາເລັດຮູບຕ້ອງຜ່ານ: ການກວດຈັບແຮງຈັບ, ການກວດສອບຄວາມແຫນ້ນຂອງອາກາດ, ການລັອກ-ປົດລັອກຫຼາຍພັນເທື່ອ ແລະການທົດສອບການເປີດ-ປິດຂອງ Gripper
ການກວດສອບຄຸນນະພາບ
1. ການກວດສອບວັດຖຸດິບຂາເຂົ້າ
ອົງປະກອບທາງເຄມີແລະການທົດສອບຄວາມແຂງສໍາລັບອາລູມິນຽມໂລຫະປະສົມແລະໂລຫະປະສົມເຫຼັກກ້າ bars ດິບ; ປະຕິເສດວັດຖຸດິບທີ່ບໍ່ມີເງື່ອນໄຂ.
2. CNC rough-machining & finish-machining
ທີ່ຢູ່ອາໄສຂະບວນການ, ເກຍລັອກ, ຖານຄາງກະໄຕແລະອົງປະກອບທີ່ຕັ້ງ. ການຄວບຄຸມຄວາມທົນທານຂອງມິຕິຢ່າງເຂັ້ມງວດ.
3. ການບຳບັດດ້ວຍຄວາມຮ້ອນແບບສູນຍາກາດ ແລະການປິ່ນປົວຜິວໜ້າ
ຫຼັກ locking ເຫຼັກ quench ແລະ temper ໂລຫະປະສົມເຫຼັກແລະ pin ຕໍາແຫນ່ງສໍາລັບຄວາມແຂງທີ່ສູງຂຶ້ນແລະຄວາມທົນທານຕໍ່ການສວມໃສ່; ທີ່ພັກອາລູມິນຽມແຂງ-anodize.
4. ເຄື່ອງຕັດທີ່ຊັດເຈນ
ສໍາລັບພື້ນຜິວ datum ທີ່ສໍາຄັນແລະຮູ pin, ຮັບປະກັນດ້ານ roughness ແລະຄວາມທົນທານຂອງມິຕິ.
5. ຂັ້ນຕອນການປະກອບ
ປະກອບການປະກອບການລັອກ, ພາກສ່ວນຄູ່ມືເລື່ອນ, ວົງການຜະນຶກແລະເຊັນເຊີທີ່ຕິດຕັ້ງ, ຮູບແບບວົງຈອນອາຍແກັສພາຍໃນສໍາເລັດ.
6. ທົດສອບຜະລິດຕະພັນເຄິ່ງສຳເລັດຮູບກ່ອນ
ການກວດສອບຄວາມແຫນ້ນຂອງອາກາດ, ການປັບຕົວຈັບຜົນບັງຄັບໃຊ້, ການດີບັ໊ກການກະ ທຳ ແລະການກວດສອບສັນຍານການຕອບໂຕ້.
7. Cyclic load fatigue test
ທຸກໆໂມດູນ Gripper Quick-Change Robot N160 ສໍາເລັດແລ້ວແລ່ນຫຼາຍພັນຮອບຂອງການລັອກ-ປົດລັອກແລະ gripper ເປີດ-ປິດພາຍໃຕ້ການຈໍາລອງການໂຫຼດເຮັດວຽກ. ຜະລິດຕະພັນທີ່ລົ້ມເຫລວຈະຖືກປະຕິບັດຄືນໃຫມ່.
8. ການກວດກາຄັ້ງສຸດທ້າຍ, ເຄື່ອງໝາຍເລກລຳດັບ ແລະ ການເກັບສາງ
ຜະລິດຕະພັນທີ່ມີຄຸນນະພາບກາຍເປັນ N160 Robot Quick-Change Gripper Module ຢູ່ໃນຫຼັກຊັບ.
ສະຖານະການຄໍາຮ້ອງສະຫມັກຫຼາຍອຸດສາຫະກໍາ
1. ການປະກອບອົງປະກອບພະລັງງານໃໝ່
ການວາງແບັດ-ເຊລ, ການຈັດການໂມດູນ, ການປະກອບຕົວເຊື່ອມຕໍ່. ການອອກແບບໂມດູນປະສົມປະສານຫລີກລ້ຽງຄວາມທົນທານຕໍ່ stack-up, ຮັບປະກັນການຈັບຕໍາແຫນ່ງທີ່ຊັດເຈນສໍາລັບອົງປະກອບໃຫມ່ທີ່ມີຄ່າສູງ.
2. ການຈັດການຊິ້ນສ່ວນນ້ອຍຂອງລົດຍົນ
ອົງປະກອບຂະຫນາດນ້ອຍຂອງເຄື່ອງຈັກ, fasteners, ພາກສ່ວນພາຍໃນພາດສະຕິກ. ການແລກປ່ຽນເຄື່ອງມືອັດຕະໂນມັດໄວຮອງຮັບສາຍປະກອບລົດຍົນແບບປະສົມ.
3. ການຈັບຊິ້ນວຽກທີ່ມີຄວາມແມ່ນຍໍາ 3C
ອົງປະກອບຂອງໂທລະສັບມືຖື, ແກະໂນດບຸກ, ຕົວເຊື່ອມຕໍ່ເອເລັກໂຕຣນິກ. ≤± 0.010 ມມ ຄວາມຖືກຕ້ອງຂອງການຈັດຕໍາແໜ່ງຊ້ຳ ຕອບສະໜອງຄວາມຕ້ອງການການປະກອບ 3C ທີ່ມີຄວາມແມ່ນຍໍາສູງ.
4. ການຈັດຮຽງອົງປະກອບເຄື່ອງໃຊ້ໃນຄົວເຮືອນ
ແກະພາດສະຕິກ, ວົງເລັບໂລຫະ, ອົງປະກອບມໍເຕີ. ໂມດູນດ້ານຂ້າງເຄື່ອງມືຫຼາຍອັນທີ່ມີຮູບແບບຄາງກະໄຕທີ່ແຕກຕ່າງກັນປັບຕົວເຂົ້າກັບເລຂາຄະນິດຂອງພາກສ່ວນເຄື່ອງໃຊ້ໃນຄົວເຮືອນທີ່ຫຼາກຫຼາຍ.
5. ສະຖານີອັດຕະໂນມັດແບບຍືດຫຍຸ່ນທົ່ວໄປ
ສາຍການຜະລິດຊຸດນ້ອຍຫຼາຍຊະນິດທີ່ຮຽກຮ້ອງໃຫ້ມີຫຸ່ນຍົນຫນຶ່ງເພື່ອຈັດການກັບຫຼາຍປະເພດ. ໂມດູນປະສົມປະສານທາງສ່ວນຫນ້າຂອງການປະກອບເຮັດໃຫ້ສັ້ນລົງຢ່າງຫຼວງຫຼາຍວົງຈອນການສົ່ງຕໍ່ສະຖານີ.
ການຕິດຕັ້ງ & ການມອບຫມາຍຈຸດສໍາຄັນ
1. ຕິດຖານແມ່ແບບດ້ານຂ້າງຫຸ່ນຍົນໃສ່ກັບໜ້າແປນຫຸ່ນຍົນ; ຍຶດປະຕູຍຶດຕິດຢ່າງເຄັ່ງຄັດຕາມຄ່າແຮງບິດທີ່ລະບຸໄວ້ໃນເອກະສານທາງການ. ຫຼີກລ້ຽງການຍຶດແຮງບິດເກີນທີ່ອາດຈະເຮັດໃຫ້ເກີດການຜິດປົກກະຕິຂອງຈຸນລະພາກຂອງພື້ນຖານ.
2. ກະກຽມສະຖານີທີ່ພັກເຄື່ອງສຳລັບວາງໂມດູນມືຈັບດ້ານຂ້າງຂອງເຄື່ອງມືທີ່ບໍ່ເຮັດວຽກ. ຮັບປະກັນຄວາມຖືກຕ້ອງຂອງການຈັດວາງບ່ອນພັກຜ່ອນຂອງເຄື່ອງມືເພື່ອຮອງຮັບການຈອດອັດຕະໂນມັດທີ່ໝັ້ນຄົງ.
3. ເຊື່ອມຕໍ່ວົງຈອນນິວເມຕິກສໍາລັບພື້ນຖານດ້ານຫຸ່ນຍົນ; ຕິດຕັ້ງຫນ່ວຍຄວບຄຸມຄວາມກົດດັນຂອງການກັ່ນຕອງອາກາດຢູ່ດ້ານຫນ້າຂອງຊ່ອງສຽບອາກາດ. ສະຖຽນລະພາບຄວາມດັນອາກາດເຮັດວຽກພາຍໃນ 0.5-0.7 MPa.
4. ເຊື່ອມຕໍ່ສາຍສັນຍານເຊັນເຊີກັບຜອດຫຸ່ນຍົນ-PLC IO; ກວດສອບ lock-status-feedback-signal logic; configure robot motion-interlock logic: ຫຸ່ນຍົນຈະບໍ່ປະຕິບັດການເຄື່ອນໄຫວຄວາມໄວສູງເວັ້ນເສຍແຕ່ໄດ້ຮັບສັນຍານ "locked ຢ່າງເຕັມສ່ວນ".
5. ປະຕິບັດການຈໍາລອງການຕັ້ງ docking-mode ດ້ວຍຕົນເອງກ່ອນການຜະລິດຮອບວຽນອັດຕະໂນມັດ. ກວດເບິ່ງຄວາມລຽບຂອງບ່ອນຈອດເຮືອ, ຄວາມແໜ້ນຂອງອາກາດ ແລະ ຄວາມຖືກຕ້ອງຂອງສັນຍານ. ກໍາຈັດຄວາມສ່ຽງທາງດ້ານກົນຈັກ-ແຊກແຊງ.
6. ຮວບຮວມຂະບວນການຍ່ອຍຂອງການປ່ຽນແປງເຄື່ອງມືໂປຣແກຣມຫຸ່ນຍົນ; ກໍານົດໄລຍະໃກ້ທີ່ປອດໄພແລະຕົວກໍານົດການຄວາມໄວ docking. ຫຼີກລ້ຽງການປະທະກັນດ້ວຍຄວາມໄວສູງລະຫວ່າງ master-base ແລະ slave-module.
ການຈັດຊື້ & ການປະເມີນໂຄງການ
ຄ່າຫຼັກຂອງ JWGRIP N160 Robot Quick Change Gripper Module:
①ການອອກແບບຮ່າງກາຍດຽວປະສົມປະສານການເຊື່ອມຕໍ່ການປ່ຽນແປງໄວແລະການຈັບຂະຫນານ, ການລົບລ້າງການຕິດຕໍ່ກັນຄວາມທົນທານຂອງແປນກາງ
②≤± 0.010 ມມ ຄວາມຖືກຕ້ອງຂອງການຈັດຕຳແໜ່ງຊ້ຳ
③ກົນໄກລັອກດ້ວຍຕົນເອງ + ສັນຍານໄຟຟ້າກົນໄກຄວາມປອດໄພສອງ, ສອດຄ່ອງກັບ CE
④ການຝັງຮູບແບບວົງການອາຍແກັສພາຍໃນ, ຫຼີກເວັ້ນການຂັດຂອງທໍ່ພາຍນອກ
⑤ ພາກສ່ວນສວມໃສ່ແບບໂມດູນສາມາດປ່ຽນໄດ້, ຄ່າໃຊ້ຈ່າຍໃນການບຳລຸງຮັກສາຕໍ່າ
⑥ມາຕຣິກເບື້ອງຜະລິດຕະພັນຫຼາຍການຈັບຜົນບັງຄັບໃຊ້, ເຂົ້າກັນໄດ້ກັບຫຸ່ນຍົນອຸດສາຫະກໍາແລະການຮ່ວມມືໃນປະຈຸບັນ
⑦ ການຜະລິດແບບເຕັມຮູບແບບພາຍໃນບ້ານ, ການຢັ້ງຢືນຮອບວຽນກ່ອນການຈັດສົ່ງຢ່າງເຂັ້ມງວດ
ມັນແກ້ໄຂບັນຫາກະຕຸກສະຖານີອັດຕະໂນມັດທີ່ສໍາຄັນ:
ຄວາມທົນທານສະສົມຈາກແຜ່ນປ່ຽນໄວທີ່ແຕກແຍກ + ການປະກອບ gripper
ດົນນານໃນການຕິດຕັ້ງ ແລະເວລາການປັບທຽບ
ທໍ່ລະບາຍອາກາດພາຍນອກ ແລະຄວາມລົ້ມເຫຼວຂອງອາກາດຮົ່ວ
ຄວາມສ່ຽງດ້ານຄວາມປອດໄພຂອງເຄື່ອງມືຫຼຸດລົງພາຍໃຕ້ການສູນເສຍການສະຫນອງທາງອາກາດ
ຄ່າໃຊ້ຈ່າຍໃນການບໍາລຸງຮັກສາສູງຈາກສ່ວນທີ່ນຸ່ງເສື້ອທີ່ບໍ່ແມ່ນໂມດູນ
ເຕືອນການປະເມີນໂຄງການ:
1. ຢືນຢັນມິຕິຕົວຈິງຂອງຫຸ່ນຍົນ-flange ແລະ rating-load ທີ່ຕ້ອງການ (ພິຈາລະນາການໂຫຼດຜົນກະທົບແບບໄດນາມິກ, ບໍ່ແມ່ນພຽງແຕ່ນ້ໍາຫນັກຄົງທີ່ຂອງ gripper + workpiece). ສະຫງວນຂອບໃບຄວາມປອດໄພທີ່ພຽງພໍ.
2. ແຈ້ງເກຣດຂອງແຮງຍຶດ, ຄາງກະໄຕເປີດ ແລະຂໍ້ກໍາຫນົດຄາງກະໄຕສຳລັບວຽກເປົ້າໝາຍ.
3. ກວດສອບຄຸນນະພາບແຫຼ່ງທີ່ມາຂອງອາກາດອັດ ແລະ ຄວາມໝັ້ນຄົງຂອງກອງປະຊຸມ; ແນະນໍາການປະສົມຕົວຄວບຄຸມຄວາມກົດດັນຂອງການກັ່ນຕອງອາກາດຖ້າຄວາມກົດດັນມີການປ່ຽນແປງຢ່າງຮຸນແຮງ.
4. ຢືນຢັນສະພາບຂອງ robot-PLC IO-resource ສຳລັບການຮັບສັນຍານການລັອກສະຖານະ. JWGRIP ສະໜອງເອກະສານການຕິດຕໍ່ສື່ສານໄຟຟ້າໂດຍບໍ່ເສຍຄ່າ.
5. ສະບັບມາດຕະຖານທີ່ເກັບຮັກສາໄວ້ຮັບຮູ້ການຈັດສົ່ງໄວ; ຮັບຮອງເອົາການບໍລິການທີ່ປັບແຕ່ງ / OEM ສໍາລັບການພິເສດ, flange, ພິເສດຊັ້ນຜະນຶກເຂົ້າກັນ (ການຍົກລະດັບ IP), ຄາງກະໄຕຮູບແບບພິເສດຫຼືຄວາມຕ້ອງການ ultra-ໃຫຍ່ເສັ້ນເລືອດຕັນ.
FAQ
Q1: ສາມາດ N160 Robot Quick-Change Gripper Module ຮັບຮູ້ການປ່ຽນເຄື່ອງມືອັດຕະໂນມັດຢ່າງເຕັມສ່ວນໂດຍບໍ່ມີການຖອດປະຕູຄູ່ມື?
ແມ່ນແລ້ວ. N160 Robot Quick Change Gripper Module ຕອບສະຫນອງຕໍ່ສັນຍານຄວບຄຸມ pneumatic ຈາກລະບົບຫຸ່ນຍົນແລະສໍາເລັດການລັອກ - ປົດລັອກອັດຕະໂນມັດ. ເຫດຜົນຂອງເຄື່ອງມື swap ສາມາດຖືກລວມເຂົ້າໃນໂຄງການຫຸ່ນຍົນ. ຊັ້ນເກັບຮັກສາເຄື່ອງມືສໍາລັບການວາງໂມດູນດ້ານຂ້າງຂອງເຄື່ອງມືທີ່ບໍ່ມີປະໂຫຍດຕ້ອງໄດ້ຮັບການກະກຽມຢູ່ບ່ອນ.
ຄໍາຖາມທີ 2: ຂ້ອຍຕ້ອງການການປັບຕົວປະສານງານຂະຫນາດໃຫຍ່ຄືນໃຫມ່ທຸກໆຄັ້ງທີ່ມີການປ່ຽນໂມດູນດ້ານເຄື່ອງມືບໍ?
ພາຍໃຕ້ເງື່ອນໄຂການຕິດຕັ້ງທີ່ຖືກຕ້ອງ, ຄວາມຖືກຕ້ອງຂອງການຈັດຕໍາແຫນ່ງອີກເທື່ອຫນຶ່ງ ≤± 0.010 ມມ. ການປັບຂະຫນາດຄືນໃຫມ່ຂະຫນາດໃຫຍ່ແມ່ນບໍ່ຈໍາເປັນ; ການປັບລະອຽດເລັກນ້ອຍສາມາດສໍາເລັດໃນລະຫວ່າງການມອບຫມາຍເບື້ອງຕົ້ນ.
Q3: flange ຫຸ່ນຍົນຂອງຂ້ອຍບໍ່ແມ່ນມາດຕະຖານ, ຂ້ອຍສາມາດຮັບຮອງເອົາ N160 Robot Quick-Change Gripper Module?
N160 Robot Quick-Change Gripper Module in stock model ເຫມາະກັບ flanges ຫຸ່ນຍົນຕົ້ນຕໍ. ສໍາລັບການໂຕ້ຕອບທີ່ບໍ່ແມ່ນມາດຕະຖານ, ການບໍລິການທີ່ກໍາຫນົດເອງແລະ OEM ສາມາດດັດແປງ flange mounting ຕາມຮູບແຕ້ມຂອງລູກຄ້າ.
Q4: ຈະເກີດຫຍັງຂຶ້ນຖ້າການສະຫນອງອາກາດຕັດອອກໂດຍບັງເອີນໃນການເຄື່ອນໄຫວຫຸ່ນຍົນ?
ໂຄງປະກອບການ locking ກົນຈັກແມ່ນການກໍ່ສ້າງໃນ. ເຖິງແມ່ນວ່າການບີບອັດອາກາດຈະຫາຍໄປ, ແຂ້ວ locking ຮັກສາຕາຫນ່າງເພື່ອປ້ອງກັນບໍ່ໃຫ້ໂມດູນຂ້າງເຄື່ອງມືຫຼຸດລົງ. ການປະຕິບັດການປົດລັອກສາມາດຖືກກະຕຸ້ນພຽງແຕ່ໃນເວລາທີ່ປົດລັອກສັນຍານແລະຄວາມດັນອາກາດທີ່ຖືກຕ້ອງພ້ອມໆກັນ.
Q5: ຂ້ອຍຄວນປະຕິບັດຕາມວົງຈອນການບໍາລຸງຮັກສາອັນໃດສໍາລັບ N160 Robot Quick-Change Gripper Module?
ພາຍໃຕ້ການຜະລິດຕໍ່ເນື່ອງ 24 ຊົ່ວໂມງ, ການກວດກາພາກສ່ວນອຸປະໂພກບໍລິໂພກທຸກ 250 000 ຮອບວຽນ, ທໍາຄວາມສະອາດຫນ້າດິນ datum ແລະເພີ່ມ grease ຕ້ານການສວມໃສ່. ຫຼຸດໄລຍະການບຳລຸງຮັກສາສຳລັບກອງປະຊຸມທີ່ມີຂີ້ຝຸ່ນໜັກ.
Q6: ສາມາດ N160 Robot Quick-Change Gripper Module ເຮັດວຽກພາຍໃຕ້ກອງປະຊຸມທີ່ມັກ splash?
ສະບັບມາດຕະຖານເຖິງລະດັບ IP53, ເຫມາະສໍາລັບກອງປະຊຸມປະຊຸມສະໄຫມ. ສໍາລັບສະພາບແວດລ້ອມທີ່ເກີດການກະຈັດກະຈາຍ, ຄວາມຊຸ່ມຊື່ນສູງ ແລະ ມີການກັດກ່ອນເລັກນ້ອຍ, ເລືອກເອົາໂມດູນ Gripper ໄວປ່ຽນຫຸ່ນຍົນ N160 ທີ່ປັບແຕ່ງມາດ້ວຍການປະທັບຕາທີ່ຍົກລະດັບ ແລະ ການຮັກສາການກັດກ່ອນ.
ສົ່ງສອບຖາມ
ຂໍ້ມູນຕິດຕໍ່
-
ທີ່ຢູ່
ເລກທີ 44, ຖະຫນົນຜູ້ປະກອບການ Daning, ເມືອງ Humen, ເມືອງ Dongguan, ແຂວງ Guangdong, ຈີນ
-
-
ອີເມວ
ຍິນດີຕ້ອນຮັບທີ່ຈະສົ່ງການສອບຖາມກັບ JWGRIP. ທີມງານດ້ານວິຊາການແລະການຂາຍມືອາຊີບຂອງພວກເຮົາຈະສະຫນອງການຄັດເລືອກ fixture ຟຣີ, ການອອກແບບການແກ້ໄຂທີ່ກໍາຫນົດເອງແລະວົງຢືມທີ່ຖືກຕ້ອງ.

ຄໍາແນະນໍາຂ່າວ