ລາວ
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






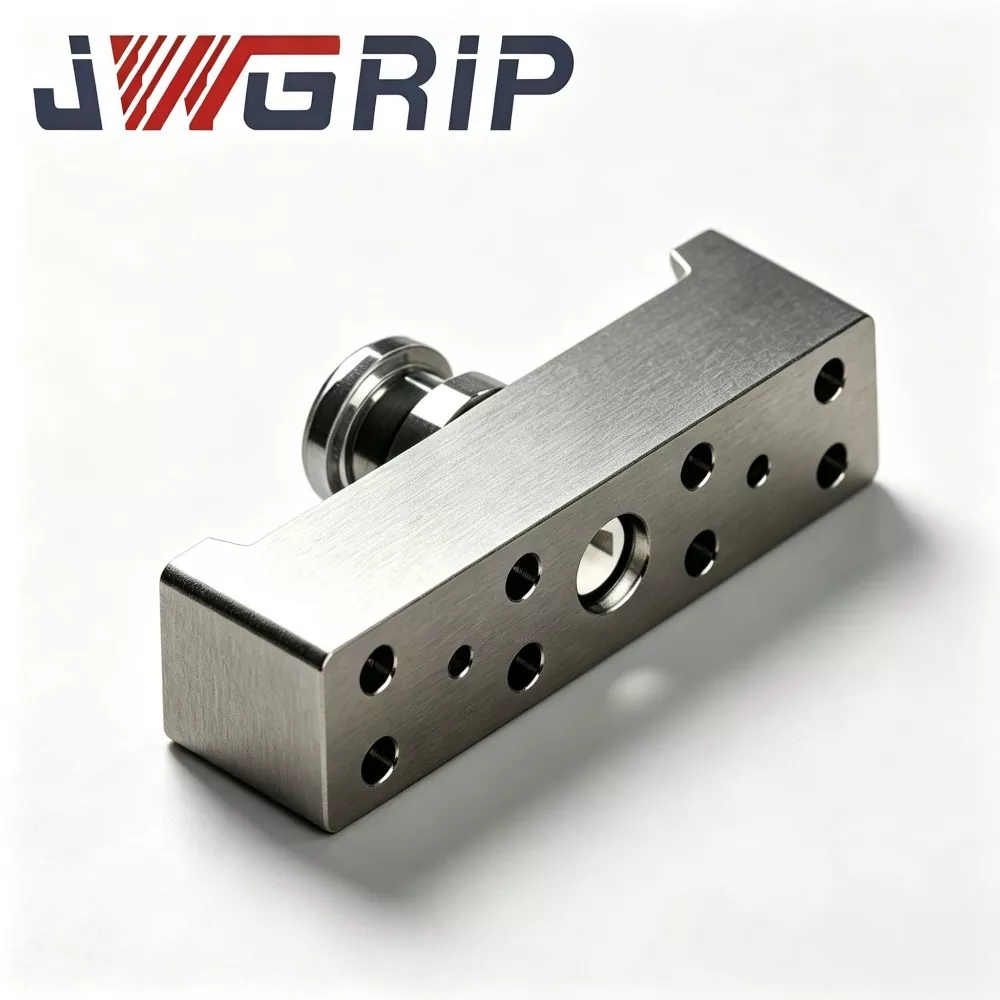
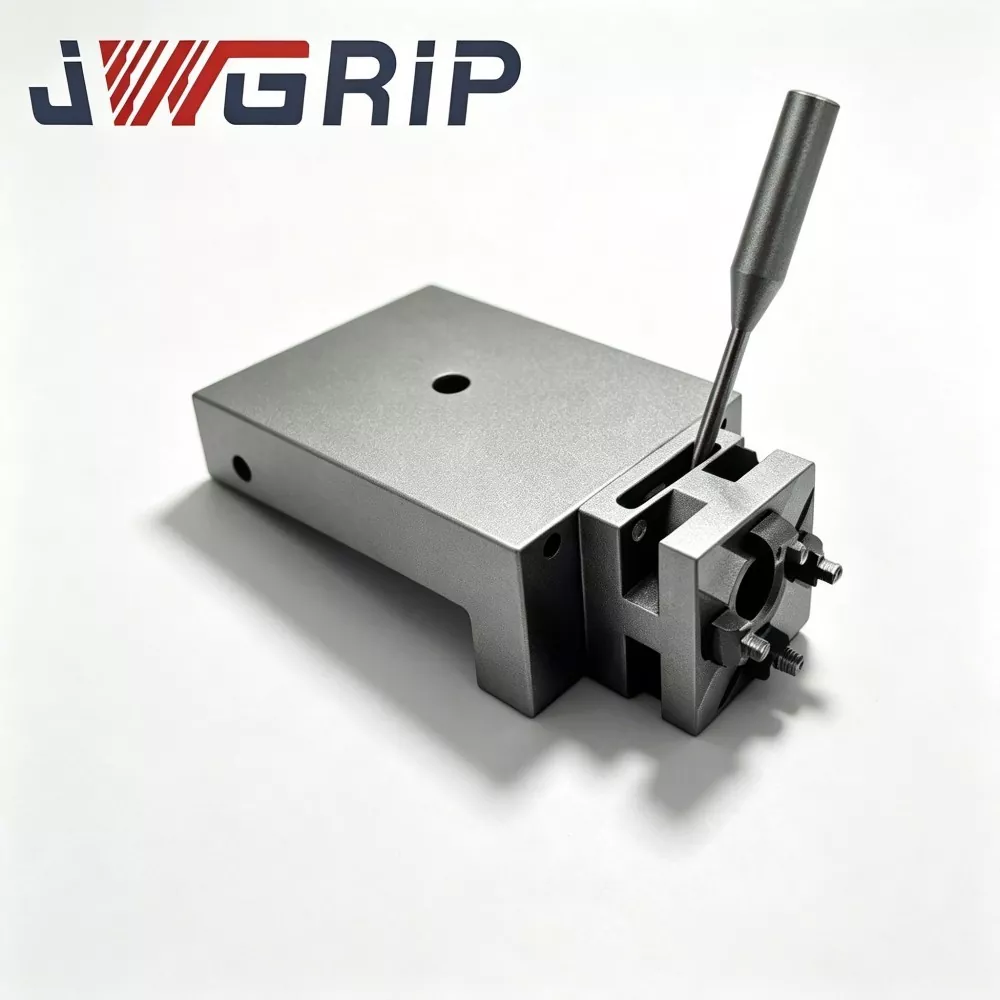
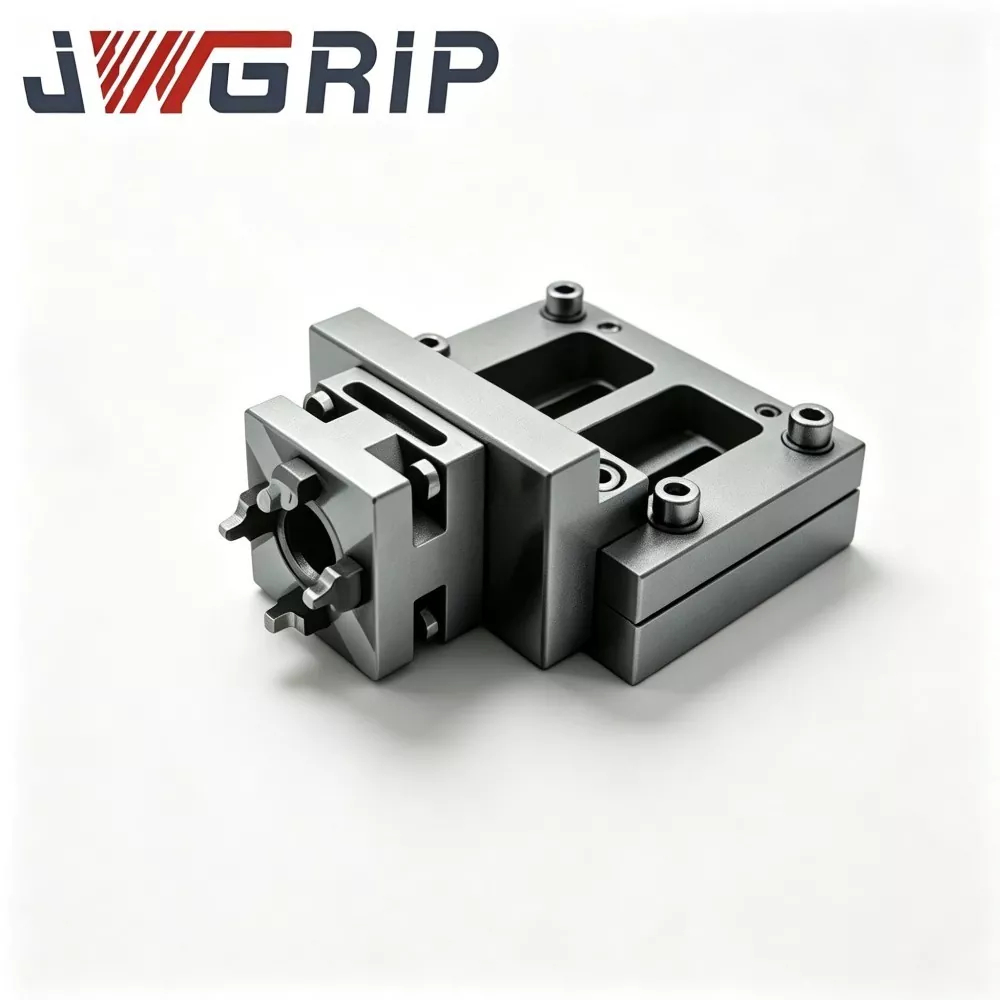
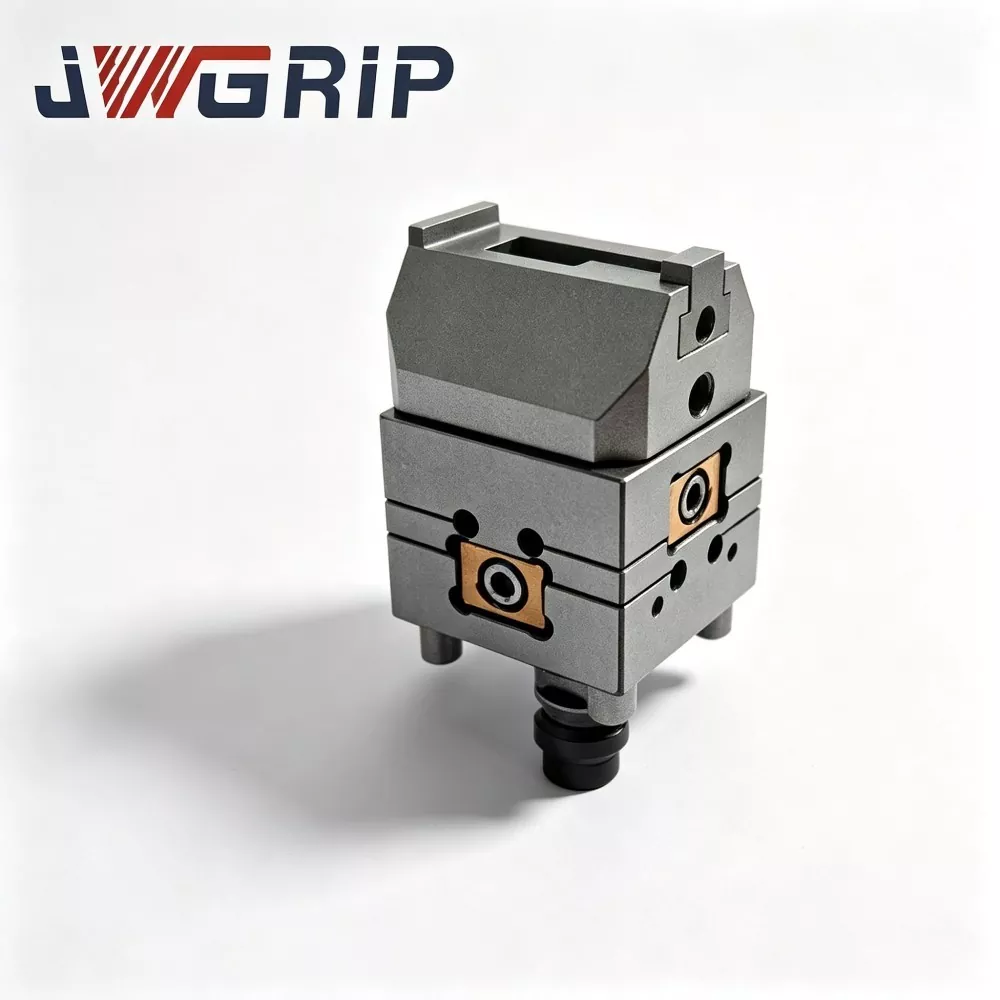
N160 Hinge Linkage Arm ສໍາລັບຫຸ່ນຍົນການປ່ຽນແປງໄວ Gripper
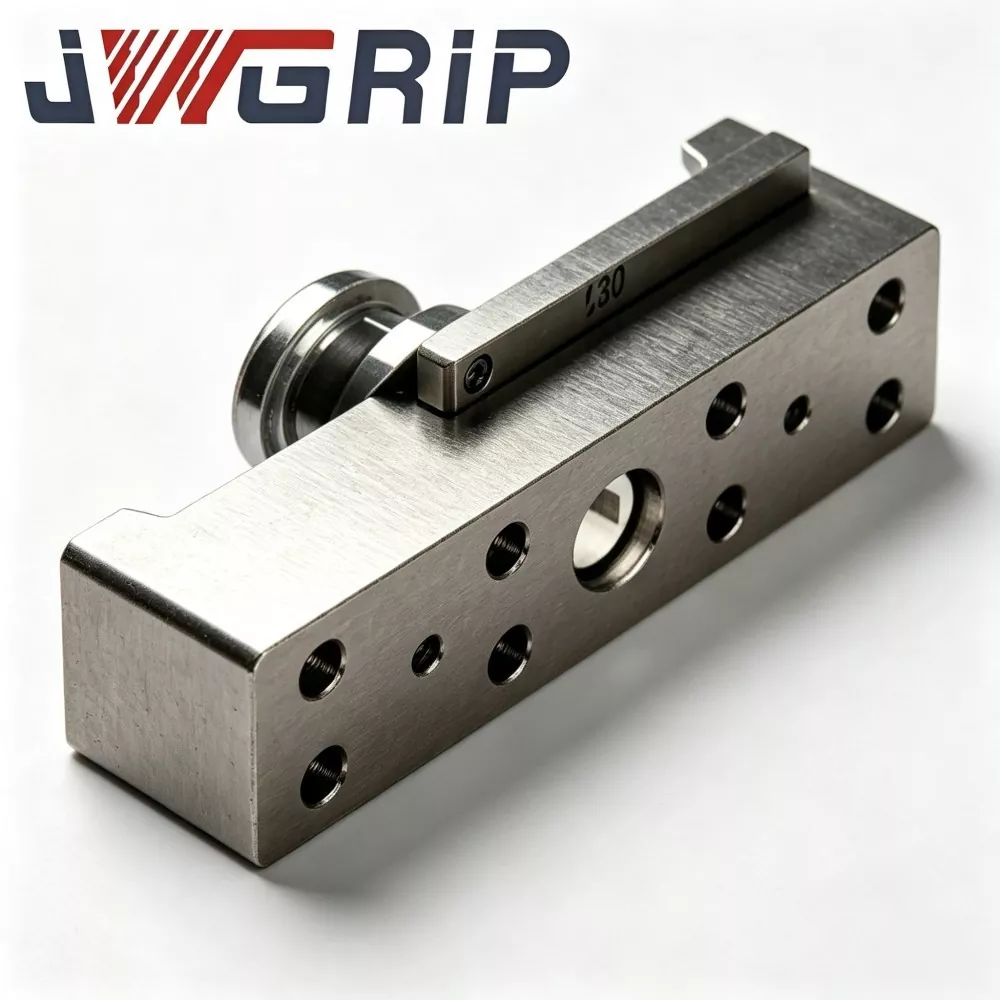
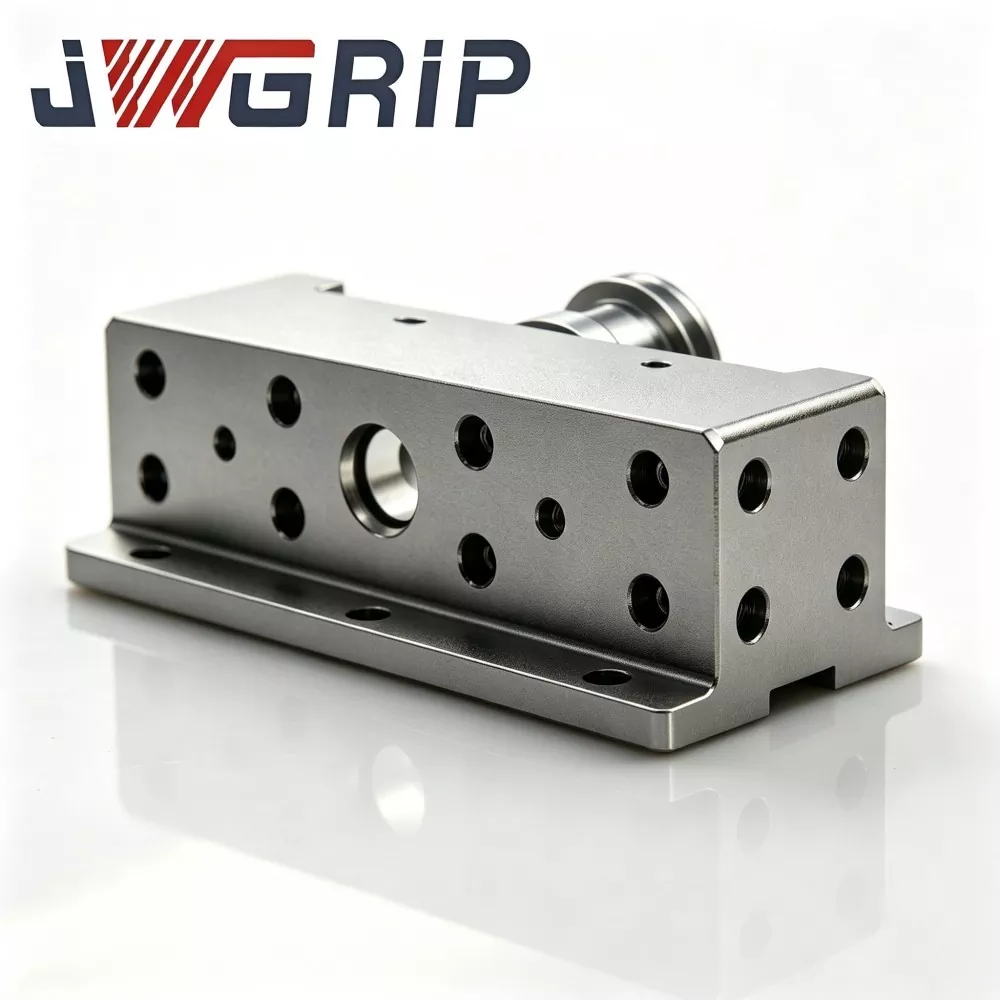
JWGRIP ເປັນຜູ້ຜະລິດມືອາຊີບແລະຜູ້ສະຫນອງ N160 Hinge Linkage Arm ສໍາລັບ Robot Quick Change Gripper ໃນປະເທດຈີນ, ສະຫນອງການບໍລິການໂດຍກົງຈາກໂຮງງານຜະລິດດ້ວຍຜະລິດຕະພັນມາດຕະຖານຢ່າງເຕັມສ່ວນໃນຫຼັກຊັບເພື່ອສະຫນັບສະຫນູນໂຄງການອັດຕະໂນມັດທົ່ວໂລກໃນການປະຕິບັດແລະການບໍາລຸງຮັກສາກອງປະຊຸມ. ມັນເປັນອົງປະກອບ rocker hinge ສົ່ງຜົນບັງຄັບໃຊ້ຫຼັກປະສິດທິພາບສູງທີ່ສ້າງຂຶ້ນໂດຍສະເພາະສໍາລັບຊຸດ N160 ຫຸ່ນຍົນຊຸດ gripper modules ການປ່ຽນແປງໄວ. ມັນປະສົມປະສານໂຄງສ້າງການສົ່ງຜົນບັງຄັບໃຊ້ທີ່ດີທີ່ສຸດແລະເທກໂນໂລຍີການສ້າງແບບປະສົມປະສານຂອງ hot-forged ເຂົ້າໄປໃນຫນ່ວຍງານທີ່ມີປະໂຫຍດອັນດຽວ, ເຮັດຫນ້າທີ່ເປັນສ່ວນ kinematic ທີ່ສໍາຄັນທີ່ປ່ຽນຜົນບັງຄັບໃຊ້ piston linear ເຂົ້າໄປໃນ gripper jaw swinging clamping motion.
N160 Hinge Linkage Arm for Robot Quick Change Gripper adopts premium hot-forged alloy steel blank with optimized metal fiber flow and multi-stage stress-relief heat treatment process, ຫຼີກເວັ້ນການຕັດເສັ້ນໄຍໂລຫະຢ່າງສົມບູນແລະຂໍ້ບົກພ່ອງຂອງໂຄງສ້າງຂອງສ່ວນຕັດແຖບທໍາມະດາ. ມີຄວາມທົນທານຂອງໂຄງສ້າງທີ່ດີເລີດແລະການຕໍ່ຕ້ານຄວາມເມື່ອຍລ້າ, ແຂນເຊື່ອມຕໍ່ທີ່ທົນທານສາມາດຮັກສາການໂຫຼດສະຫຼັບຮອບວຽນຫຼາຍລ້ານລະດັບແລະຄວາມເຄັ່ງຕຶງຂອງຜົນກະທົບ, ປະຕິບັດຕາມຂໍ້ກໍານົດຄວາມປອດໄພກົນຈັກ CE ຢ່າງສົມບູນ. ທຸກໆ batch ຂອງຜະລິດຕະພັນຜ່ານການວິເຄາະ spectral ວັດຖຸດິບທີ່ເຂັ້ມງວດ, ການກວດກາ forging, ການທົດສອບຄວາມແຂງ, ເຄື່ອງເຈາະຮູທີ່ມີຄວາມແມ່ນຍໍາສູງແລະຕົວຢ່າງການກວດສອບຄວາມເມື່ອຍລ້າເພື່ອຮັບປະກັນການປະຕິບັດໃນໄລຍະຍາວທີ່ຫມັ້ນຄົງ.
ມັນສາມາດໃຊ້ໄດ້ຢ່າງກວ້າງຂວາງສໍາລັບການປະກອບອຸປະກອນສິ້ນສຸດຫຸ່ນຍົນໃຫມ່ແລະການທົດແທນທີ່ worn ຂອງສາຍການຜະລິດອັດຕະໂນມັດໃນການດໍາເນີນງານ. ສະຫນັບສະຫນູນການຈັດຊື້ຫຼັກຊັບຈຸດຮີບດ່ວນແລະຄໍາສັ່ງໂຄງການຂະຫນາດໃຫຍ່, ເຊັ່ນດຽວກັນກັບ OEM ແລະການແກ້ໄຂຂະຫນາດແລະວັດສະດຸທີ່ກໍາຫນົດເອງ, ມັນສະຫນອງການແກ້ໄຂອົງປະກອບລະບົບສາຍສົ່ງຫຼັກທີ່ເຊື່ອຖືໄດ້ສໍາລັບຜູ້ປະສົມປະສານລະບົບອັດຕະໂນມັດທົ່ວໂລກແລະຜູ້ຮັບເຫມົາຮັກສາສາຍການຜະລິດ.
ຫຼັກການປະຕິບັດງານ
The N160 Hinge Linkage Arm ແມ່ນອົງປະກອບການສົ່ງສັນຍານ kinematic ຫຼັກຂອງ N160-series robot gripper ໄວການປ່ຽນແປງ. ຜົນຜະລິດ thrust linear ໂດຍ piston ກໍ່ສ້າງໃນ gripper ການປ່ຽນແປງໄວ N160 ປະຕິບັດກ່ຽວກັບແຂນເຊື່ອມຕໍ່ hinge. ອີງໃສ່ຈຸດ pivot hinge ສໍາລັບການປ່ຽນ lever, ແຂນເຊື່ອມຕໍ່ຈະປ່ຽນແຮງຂັບເຄື່ອນ piston linear ເຂົ້າໄປໃນຜົນຜະລິດ swing rotational, ຂັບລົດຄາງກະໄຕ gripper ສໍາເລັດການປະຕິບັດການເປີດແລະປິດການຍຶດສໍາລັບ workpieces.
ຖ້າບໍ່ມີແຂນເຊື່ອມຕໍ່ hinge N160 ທີ່ມີຄຸນວຸດທິ, Gripper ການປ່ຽນແປງໄວຫຸ່ນຍົນ N160 ຈະພົບກັບຄວາມລົ້ມເຫລວຕໍ່ໄປນີ້ໃນການປະຕິບັດຕົວຈິງ:
1. ແຮງບິດຂາອອກຂອງຕົວຍຶດບໍ່ພຽງພໍຂອງຄາງກະໄຕທີ່ຈັບ
2. ສັ່ນສະເທືອນ, ຕິດ ຫຼື ບໍ່ສະໝ່ຳສະເໝີໃນລະຫວ່າງການເຄື່ອນໄຫວເປີດ-ປິດຄາງກະໄຕ
3. ກະດູກຫັກຂອງຄວາມເມື່ອຍລ້າກ່ອນໄວອັນຄວນຂອງອົງປະກອບສາຍສົ່ງພາຍໃຕ້ການໂຫຼດຮອບວຽນຊ້ຳໆ
4. ປະຕິເສດຄວາມຖືກຕ້ອງຂອງການຍຶດຊໍ້າຄືນທີ່ເກີດຈາກການສວມໃສ່ຂອງຊ່ອງຄອດ
ຄວາມສຳພັນການຈັບຄູ່ການສົ່ງຕໍ່ກຳລັງຫຼັກ:
1. ຮູຂຸມຂົນບິດ: ຈັບຄູ່ກັບແກນເບກຂອງຕົວກຣິບເປີ, ຮັບໃຊ້ເປັນ rotary fulcrum ຂອງການເຄື່ອນໄຫວ lever.
2. ຮູເຊື່ອມຕໍ່ແບບບັງຄັບໃຊ້ລູກສູບ: ຮັບແຮງດັນເສັ້ນຊື່ຈາກການປະກອບລູກສູບພາຍໃນຕົວຈັບ.
3. ຈຸດເຊື່ອມຕໍ່ຂອງຄາງກະໄຕຂັບລົດ: ສົ່ງແຮງບິດແກວ່ງທີ່ປ່ຽນໄປໃສ່ເຄື່ອງປະກອບຄາງກະໄຕທີ່ຈັບໄດ້, ຮັບຮູ້ການຍຶດ ແລະປ່ອຍຊິ້ນວຽກ.
ຂະບວນການສົ່ງແຮງທີ່ສົມບູນ:
1. ລູກສູບພາຍໃນຂອງ N160 Gripper ປ່ຽນແປງໄວຈະສົ່ງຜົນແຮງດັນຕໍ່ເສັ້ນຊື່ ແລະນຳໃຊ້ແຮງດັນກັບຮູຮັບແຮງຂອງ N160 hinge linkage arm.
2. ແຂນເຊື່ອມຕໍ່ຈະໝຸນອ້ອມຮູຂຸມຂົນບິດຂອງຕົວຍຶດຫຼັກ, ສຳເລັດການປ່ຽນອັດຕາສ່ວນແຮງບິດ.
3. ປາຍຂັບຂອງແຂນເຊື່ອມຕໍ່ຈະຍູ້/ດຶງການປະກອບຄາງກະໄຕ Gripper ເພື່ອແກວ່ງຮອບເພົາໝູນ.
4. ຄາງກະໄຕ Gripper ສຳເລັດການຍຶດ ຫຼື ປ່ອຍຕົວຕໍ່ກັບວຽກເປົ້າໝາຍ.
5. ການສົ່ງຜົນບັງຄັບໃຊ້ຮອບວຽນຊ້ຳໆແມ່ນໄດ້ຮັບຮູ້ໃນການຜະລິດຢ່າງຕໍ່ເນື່ອງເພື່ອສຳເລັດວຽກງານການຈັບຊິ້ນວຽກ.
ຊິ້ນສ່ວນ hinge spare ທົ່ວໄປພຽງແຕ່ຮັບຮູ້ການທໍາງານຂອງການເຊື່ອມຕໍ່ hinge ພື້ນຖານ, ໂດຍບໍ່ມີການເພີ່ມປະສິດທິພາບເປົ້າຫມາຍສໍາລັບອັດຕາສ່ວນ lever ສົ່ງຜົນບັງຄັບໃຊ້, forging metallographic ໂຄງປະກອບການແລະປະສິດທິພາບຕ້ານການ fatigue ສໍາລັບ N160 ການປ່ຽນແປງໄວ gripper ສະພາບການເຮັດວຽກ. ພາຍໃຕ້ເງື່ອນໄຂການຜະລິດຮອບວຽນທີ່ຫນັກແຫນ້ນເລື້ອຍໆ, ພວກມັນມີຄວາມສ່ຽງຕໍ່ການສວມໃສ່ຂຸມ pivot, ຄວາມເຂັ້ມຂົ້ນຂອງຄວາມກົດດັນໃນທ້ອງຖິ່ນ, ການແຕກແຍກຄວາມເຫນື່ອຍລ້າຂອງໂລຫະ, ເຊິ່ງຈະນໍາໄປສູ່ຄວາມລົ້ມເຫຼວຂອງ gripper ການປ່ຽນແປງໄວທັງຫມົດ.
ການແຕ້ມຮູບກ່ຽວກັບປະສົບການການບໍລິການພາກສະໜາມທີ່ອຸດົມສົມບູນຂອງ N160-series quick-change gripper maintenance projects, JWGRIP optimizes the lever-arm force-transmission ratio, metal fiber flow and stress-relief process specially for N160 Hinge Linkage Arm, which can bear a high cyclic alternating load in the process of repeated clamping, and avoid early failure of gripper key transmission.
ການວິເຄາະຈຸດເຈັບປວດພາກປະຕິບັດ
1. ອາຍຸການໃຊ້ງານສັ້ນຂອງອາໄຫຼ່ລູກກອກທີ່ປຸງແຕ່ງດ້ວຍໄມ້ແປຮູບແບບດັ້ງເດີມ ຊິ້ນສ່ວນແຜ່ນພັບແບບດັ້ງເດີມໄດ້ຕັດເສັ້ນໃຍໂລຫະພາຍໃນ, ທົນທານຕໍ່ຄວາມເມື່ອຍລ້າທີ່ບໍ່ດີ. ພາຍໃຕ້ຫຼາຍລ້ານຮອບ clamping, ຮອຍແຕກຫຼືຄວາມລົ້ມເຫຼວຂອງກະດູກຫັກເກີດຂຶ້ນໄດ້ຢ່າງງ່າຍດາຍ, ນໍາໄປສູ່ການປິດເລື້ອຍໆສໍາລັບການທົດແທນຂອງ Gripper ການປ່ຽນແປງໄວ N160, ແລະການຫຼຸດລົງແຫຼມຂອງປະສິດທິພາບອຸປະກອນໂດຍລວມ OEE.
2. ການກະວົນກະວາຍ ແລະຕິດຄ້າງຂອງຄາງກະໄຕທີ່ຈັບໄດ້ທີ່ເກີດຈາກຄວາມແມ່ນຍໍາຂອງເຄື່ອງຈັກບໍ່ພຽງພໍຂອງຮູປ່ຽງ hinge ຄວາມທົນທານທີ່ບໍ່ສາມາດຄວບຄຸມໄດ້ຂອງຮູປ່ຽງຂອງ hinge ແລະ piston force-application hole ຂອງແຂນເຊື່ອມຕໍ່ທີ່ມີຄຸນນະພາບຕໍ່າເຮັດໃຫ້ຊ່ອງຫວ່າງການປະກອບ ຫຼືການລົບກວນການປະກອບຫຼາຍເກີນໄປ. ມັນຈະສົ່ງຜົນໃຫ້ເກີດການສັ່ນສະເທືອນ, ການຕິດຂັດ ແລະຄາງກະໄຕຕິດຂັດໃນການເຄື່ອນໄຫວເປີດ-ປິດຂອງຕົວຈັບມືທີ່ປ່ຽນແປງໄວ.
3. ຄວາມສ່ຽງທີ່ເຊື່ອງໄວ້ຂອງກະດູກຫັກພາຍໃຕ້ການຍຶດແຮງກະທົບໜັກ ເມື່ອຈັບຊິ້ນວຽກທີ່ມີນ້ຳໜັກໜັກ, ແຂນເຊື່ອມຕໍ່ຂອງໜ້າປັດຈະຮັບການກະທົບກະເທືອນທັນທີ. ຊິ້ນສ່ວນທໍາມະດາທີ່ບໍ່ແມ່ນການຟອກດ້ວຍຄວາມຮ້ອນແມ່ນມີຄວາມສ່ຽງຕໍ່ການແຕກຫັກ, ເຊິ່ງອາດຈະເຮັດໃຫ້ເກີດການລຸດລົງຂອງຊິ້ນວຽກແລະອຸປະຕິເຫດດ້ານຄວາມປອດໄພໃນບ່ອນ.
4. ການຍຶດຖືການຕັ້ງຕຳແໜ່ງຊ້ຳກັນຢ່າງຄ່ອງແຄ້ວທີ່ເກີດຈາກການສວມໃສ່ຂອງຮູປ່ຽງທີ່ເລັ່ງຂຶ້ນ ພາຍໃຕ້ການໂຫຼດສະຫຼັບໃນໄລຍະຍາວ, ຮູຮວງຂອງແຂນເຊື່ອມຕໍ່ທີ່ຕໍ່າກວ່າຈະທົນຕໍ່ການສວມໃສ່ຂອງຮອຍຂີດຂ່ວນຢ່າງໄວວາ, ຊ່ອງຫວ່າງທີ່ພໍດີຂອງຝາພັບຈະເພີ່ມຂຶ້ນຢ່າງຕໍ່ເນື່ອງ, ຄວາມຖືກຕ້ອງຂອງການຍຶດຖືແບບຊ້ຳໆຂອງກາບຈັບຊິ້ນສ່ວນດ່ວນຂອງ N160 ຫຼຸດລົງເທື່ອລະກ້າວ, ແລະການເຮັດວຽກທີ່ບໍ່ສະຖຽນ.
5. ຄວາມບໍ່ເປັນລະບຽບຂອງອາໄຫຼ່ທີ່ມີການປ່ຽນແປງທີ່ບໍ່ໄດ້ມາດຕະຖານ, ອຸປະກອນເສີມລູກກອດທີ່ຖືກດັດແປງບໍ່ໄດ້ມາດຕະຖານຢູ່ໃນຕະຫຼາດບໍ່ສາມາດຖືກຈັບຄູ່ກັບການຕິດຕັ້ງ, ໄລຍະຫ່າງຂອງຂຸມ ແລະອັດຕາສ່ວນຂອງເກຍແປງແບບດ່ວນມາດຕະຖານ N160, ເຊິ່ງຮຽກຮ້ອງໃຫ້ມີການດັດແປງຂັ້ນສອງໃນລະຫວ່າງການປ່ຽນແທນຢູ່ບ່ອນ, ຂະຫຍາຍເວລາຢຸດເຄື່ອງ.
JWGRIP N160 Hinge Linkage Arm ແກ້ໄຂຂໍ້ບົກຜ່ອງຂອງຄໍາຮ້ອງສະຫມັກທີ່ໄດ້ກ່າວມາຂ້າງເທິງໂດຍຜ່ານຫ້າມາດຕະການການອອກແບບຫຼັກ: ຂະບວນການກອບເປັນຈໍານວນເຫຼັກໂລຫະປະສົມທີ່ຮ້ອນ, ການປິ່ນປົວຄວາມຮ້ອນບັນເທົາຄວາມກົດດັນຫຼາຍຂັ້ນຕອນ, ເຄື່ອງຈັກເຈາະຮູ hinge ທີ່ມີຄວາມແມ່ນຍໍາສູງ, ໂຄງສ້າງອັດຕາສ່ວນການສົ່ງຕໍ່ແຮງດັນທີ່ດີທີ່ສຸດ, CE-compliant clamping heavy design.
ອົງປະກອບຂອງໂມດູນ
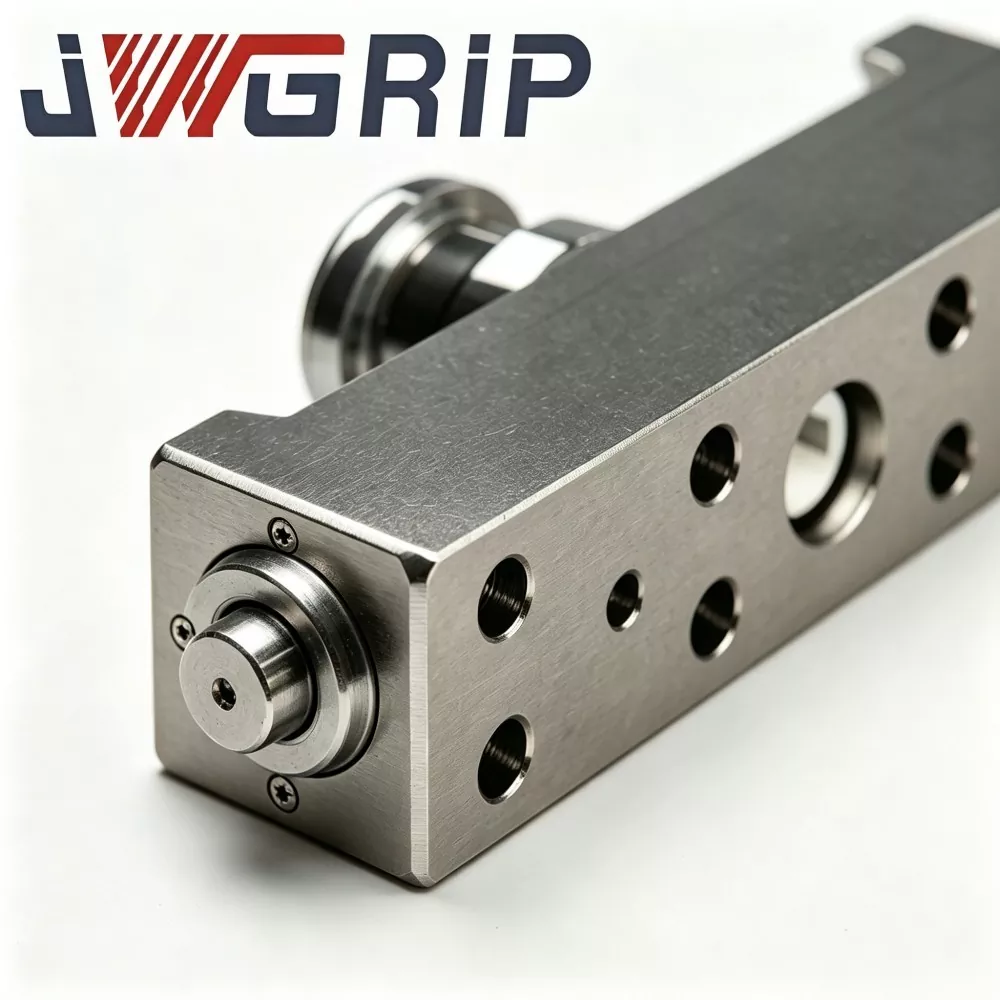
JWGRIP N160 Hinge Linkage Arm ສໍາລັບ Robot Quick Change Gripper ເປັນອົງປະກອບການສົ່ງຜ່ານຫຼັກຂອງຮ່າງກາຍດຽວສໍາລັບ Gripper ການປ່ຽນແປງໄວຊຸດ N160, ແລະພື້ນທີ່ເຮັດວຽກທີ່ສໍາຄັນຂອງມັນປະກອບມີເຈັດສ່ວນ:
1. ຮູດ້າມມຸມຫີບ: ຮູຂຸມຂົນແບບ Rotary fulcrum, ຈັບຄູ່ກັບ shaft ຂອງ hinge ຂອງ N160 ແກນ Gripper ການປ່ຽນແປງດ່ວນ.
2. ຮູເຊື່ອມຕໍ່ແຮງດັນຂອງລູກສູບ: ຕຳແໜ່ງຮັບຄວາມກົດດັນສຳລັບຜົນອອກແຮງດັນຂອງເສັ້ນຊື່ໂດຍການປະກອບລູກສູບພາຍໃນຕົວຈັບ.
3. ປາຍເຊື່ອມຕໍ່ການຂັບຂີ່ Gripper-jaw: Output torque swing ເພື່ອຂັບການປະກອບຄາງກະໄຕ gripper ສໍາລັບການເຄື່ອນໄຫວເປີດ-ປິດ.
4. ຮ່າງກາຍຂອງແຂນສົ່ງຜົນບັງຄັບໃຊ້ຕົ້ນຕໍ: ໂຄງສ້າງຫຼັກຂອງເຫຼັກໂລຫະປະສົມທີ່ເຮັດດ້ວຍໂລຫະປະສົມຮ້ອນ, ມີຄວາມກົດດັນປະສົມທີ່ຊັບຊ້ອນໃນລະຫວ່າງຮອບຍຶດ.
5. ຟິວເລັອດການຫັນປ່ຽນການບັນເທົາຄວາມຄຽດ: ໂຄງສ້າງ fillet ທີ່ຖືກປັບປຸງໃຫ້ເໝາະສົມໃນຕຳແໜ່ງຂອງການປ່ຽນຜົນບັງຄັບໃຊ້, ຫຼຸດຜ່ອນຄວາມເຂັ້ມຂຸ້ນຂອງຄວາມກົດດັນໃນທ້ອງຖິ່ນ.
6. ການຈັດຕຳແໜ່ງໜ້າດິນ: ຍົນອ້າງອີງການປະກອບ, ຮັບປະກັນຄວາມຮາບພຽງໃນການຕິດຕັ້ງ ແລະ ຄວາມຊັດເຈນຂອງການປະກອບ.
7. ພື້ນທີ່ຂອບທີ່ສະຫງວນການຕ້ານການສວມໃສ່: ການອະນຸຍາດໂຄງສ້າງສໍາລັບການບໍາລຸງຮັກສາພາຍຫຼັງແລະການຂັດເລັກນ້ອຍຂອງພື້ນຜິວ datum.
ລາຍລະອຽດພາກສ່ວນທີ່ສໍາຄັນ
1. ຮູ pivot ຝາປິດ ເຄື່ອງສໍາເລັດຮູບທີ່ມີຄວາມຊັດເຈນສູງ; ຈັບຄູ່ກັບ shaft hinge ມາດຕະຖານຂອງ Gripper ການປ່ຽນແປງໄວ N160. ຫຼັງຈາກການປິ່ນປົວຄວາມຮ້ອນ, ພື້ນຜິວໄດ້ຮັບການປະຕິບັດການຕໍ່ຕ້ານການສວມໃສ່ທີ່ດີ, ເຮັດຫນ້າທີ່ເປັນ rotary fulcrum ຂອງແຂນເຊື່ອມຕໍ່ທັງຫມົດໃນລະຫວ່າງການເປີດແລະປິດຮອບ clamping.
2. ຮູເຊື່ອມຕໍ່ແບບບັງຄັບລູກສູບ ຮູຮັບແຮງດັນເຄື່ອງກົນຈັກຢ່າງມີຄວາມລະອຽດ, ກົງກັບເຂັມປັກສຽບລູກສູບຂອງຕົວຈັບປ່ຽນໄວ N160, ຖ່າຍທອດແຮງດັນລູກສູບເສັ້ນຊື່ໄປຫາຕົວເຊື່ອມຕໍ່ຢ່າງມີປະສິດທິພາບ.
3. Gripper-jaw driving connecting end Interface ມິຕິມາດຕະຖານ, ເຊື່ອມຕໍ່ໂດຍກົງກັບ N160 ການປະກອບຄາງກະໄຕທີ່ປ່ຽນແປງໄວ, ປ່ຽນແຮງບິດຂອງ swing ເຂົ້າໄປໃນການເຄື່ອນໄຫວເປີດ-ປິດຂອງຄາງກະໄຕເພື່ອຮັບຮູ້ການຍຶດແລະປ່ອຍ workpiece.
4. ຮ່າງກາຍຂອງແຂນສົ່ງຜົນບັງຄັບໃຊ້ຕົ້ນຕໍ ໃຊ້ເຫຼັກໂລຫະປະສົມຮ້ອນຟຸ່ມເຟືອຍແບບພຣີມຽມ, ປະກອບເປັນເສັ້ນໃຍໂລຫະຢ່າງຕໍ່ເນື່ອງໂດຍການຫຼໍ່ດ້ວຍຄວາມຮ້ອນ, ສົມທົບກັບການປິ່ນປົວດ້ວຍຄວາມຮ້ອນແບບບັນເທົາຄວາມແກ່ຍາວຫຼາຍຂັ້ນຕອນ. ມັນສາມາດທົນທານຕໍ່ການໂຫຼດສະຫຼັບ cyclic ລ້ານລະດັບແລະການໂຫຼດຜົນກະທົບ, ຫຼີກເວັ້ນການຄວາມສ່ຽງຕໍ່ການກະດູກຫັກ fatigue.
5. ຊ່ອງສຽບການຫັນປ່ຽນການບັນເທົາຄວາມຄຽດ ທຸກມຸມແຫຼມຂອງໂຄງສ້າງທີ່ຮັບແຮງໄດ້ຮັບຮອງເອົາການອອກແບບເສັ້ນຜ່າສູນກາງທີ່ມີລັດສະໝີຂະໜາດໃຫຍ່, ລົບລ້າງຈຸດຄວາມເຂັ້ມຂຸ້ນຂອງຄວາມຄຽດ, ປັບປຸງປະສິດທິພາບຕ້ານຄວາມເມື່ອຍລ້າຂອງອົງປະກອບພາຍໃຕ້ການຍຶດຕິດຄ້າງຄືນໃນໄລຍະຍາວ.
6. ການຈັດຕຳແໜ່ງພື້ນຜິວ datum ພື້ນຜິວແຜ່ນແປຫຼັງການຂັດຄວາມແມ່ນຍໍາ, ຮັບປະກັນຄວາມຖືກຕ້ອງຂອງການປະກອບການປະກອບ ເມື່ອຕິດຕັ້ງໃສ່ຕົວເຄື່ອງຈັບຄູ່ແບບໄວ N160, ຫຼີກເວັ້ນການສູນເສຍຄວາມຖືກຕ້ອງຂອງຕົວຍຶດທີ່ເກີດຈາກການເກິດການປະກອບ.
7. ພື້ນທີ່ຂອບທີ່ສະຫງວນການຕ້ານການສວມໃສ່ ສະຫງວນການອະນຸຍາດເຄື່ອງຈັກທີ່ສົມເຫດສົມຜົນຢູ່ກັບພື້ນຜິວສໍາຜັດທີ່ເກີດຮອຍແຕກ, ສະຫນັບສະຫນູນການສໍາເລັດຮູບເລັກນ້ອຍໃນການບໍາລຸງຮັກໃນຂັ້ນຕອນຕໍ່ມາ ແລະຂະຫຍາຍຮອບວຽນການບໍລິການຂອງຄໍາຮ້ອງສະຫມັກອາໄຫຼ່.
ຂໍ້ໄດ້ປຽບດ້ານວິຊາການ
1. ປັບແຕ່ງສະເພາະສຳລັບຕົວຈັບປ່ຽນໄວຂອງຫຸ່ນຍົນ N160-series, ການແກ້ໄຂອາໄຫຼ່ມາດຕະຖານທີ່ກົງກັນຢ່າງສົມບູນແບບ ເຊິ່ງແຕກຕ່າງຈາກອຸປະກອນເສີມລູກກອດທີ່ຖືກດັດແປງຕາມຈຸດປະສົງທົ່ວໄປໃນທ້ອງຕະຫຼາດ, N160 hinge linkage arm ໄດ້ຖືກພັດທະນາຂຶ້ນເພື່ອແນໃສ່ຂະໜາດການຕິດຕັ້ງ, ຕົວກໍານົດການອັດຕາສ່ວນ ແລະ ການໂຫຼດຂອງຕົວຈັບແບບໄວຂອງ N160. ບໍ່ມີການດັດແກ້ຂັ້ນສອງແມ່ນຕ້ອງການສໍາລັບການທົດແທນຢູ່ບ່ອນ, ເຮັດໃຫ້ການຢຸດການບໍາລຸງຮັກສາອຸປະກອນສັ້ນລົງຢ່າງຫຼວງຫຼາຍ.
2. ການປະກອບແບບປະສົມປະສານກັນຮ້ອນ + ການປິ່ນປົວຄວາມຮ້ອນແບບບັນເທົາຄວາມຄຽດຫຼາຍຂັ້ນຕອນ, ປະສິດທິພາບຕ້ານການເມື່ອຍລ້າທີ່ດີເລີດ ເສັ້ນໃຍໂລຫະແບບຕໍ່ເນື່ອງແລະສົມບູນແບບ streamline ແມ່ນການຫຼໍ່ຫຼອມດ້ວຍຄວາມຮ້ອນ, ຫຼີກເວັ້ນຄວາມບົກພ່ອງຂອງການຕັດເສັ້ນໄຍຂອງພາກສ່ວນການຕັດແຖບ. ປະສົມປະສານກັບຂະບວນການປິ່ນປົວຄວາມຮ້ອນບັນເທົາຄວາມກົດດັນຫຼາຍຂັ້ນຕອນ, ອົງປະກອບສາມາດປັບຕົວເຂົ້າກັບການເຮັດວຽກຂອງ clamping ຮອບວຽນຫຼາຍລ້ານ, ທົນທານຕໍ່ຮອຍແຕກ fatigue ແລະຄວາມສ່ຽງກະດູກຫັກພາຍໃຕ້ການໂຫຼດສະຫຼັບຫນັກ.
3. ລະບົບຮູຂຸມຂົນທີ່ມີຄວາມແມ່ນຍໍາສູງ & ເຄື່ອງຈັກໃນພື້ນຜິວ datum, ການປະຕິບັດການຍຶດຕໍາແຫນ່ງຊ້ໍາຊ້ອນທີ່ຫມັ້ນຄົງ, ຮູ pivot Hinge, ຂຸມການບັງຄັບໃຊ້ piston ແລະພື້ນຜິວການຈັດຕໍາແຫນ່ງ datum ຮັບຮອງເອົາຂະບວນການສໍາເລັດຮູບທີ່ມີຄວາມແມ່ນຍໍາສູງ. ການເກັບກູ້ທີ່ເຫມາະຢ່າງເຂັ້ມງວດປະຕິບັດຕາມຂໍ້ກໍານົດ N160 gripper ການປະກອບມີປະສິດທິຜົນ, ສະກັດກັ້ນການສວມຊ່ອງຫວ່າງ hinge, ແລະການຮັກສາຄວາມຖືກຕ້ອງການເຮັດເລື້ມຄືນ clamping ຄົງທີ່ຫຼັງຈາກການເຮັດວຽກ cyclic ໃນໄລຍະຍາວ.
4. ສະຫນັບສະຫນຸນມາດຕະຖານຫຼັກຊັບຈຸດ, ຂະຫນາດ OEM ແລະຄວາມສາມາດໃນການປັບແຕ່ງວັດສະດຸມາດຕະຖານ N160 hinge linkage arms ມີຢູ່ໃນຫຼັກຊັບພຽງພໍສໍາລັບການທົດແທນການບໍາລຸງຮັກສາດ່ວນ. ພວກເຮົາສະຫນັບສະຫນູນການປັບແຕ່ງ OEM: ການປັບຂະຫນາດຂຸມ, ປັບລະດັບວັດສະດຸໂລຫະປະສົມເຫຼັກກ້າ, ການເພີ່ມປະສິດທິພາບອັດຕາສ່ວນການສົ່ງຕໍ່ lever-arm, ເພື່ອຕອບສະຫນອງຄວາມຕ້ອງການພິເສດຂອງຄໍາຮ້ອງສະຫມັກສໍາລັບເງື່ອນໄຂການເຮັດວຽກອັດຕະໂນມັດທີ່ແຕກຕ່າງກັນ.
5. ຂະບວນການຜະລິດພາຍໃນເຮືອນຢ່າງເຕັມຮູບແບບ ແລະ ການກວດສອບການກວດກາແບບຮອບວຽນທີ່ໜັກໜ່ວງ ສ່ວນປະກອບຫຼັກຂອງການຫຼໍ່ຫຼອມ, ບຳບັດດ້ວຍຄວາມຮ້ອນ, ເຄື່ອງຈັກເຈາະຮູທີ່ມີຄວາມຊັດເຈນ ແລະ ການກວດສອບຜະລິດຕະພັນສຳເລັດຮູບພາຍໃນໂຮງງານ JWGRIP. ທຸກໆ batch ຂອງຜະລິດຕະພັນຜ່ານການກວດກາຕົວຢ່າງ fatigue-load simulation ກ່ອນທີ່ຈະຈັດສົ່ງ. ຜະລິດຕະພັນໄດ້ຖືກກວດສອບໂດຍການນໍາໃຊ້ມະຫາຊົນໃນຫຼາຍສາຍການຜະລິດອັດຕະໂນມັດ gripper ການປ່ຽນແປງໄວ N160 ພາຍໃນປະເທດ.
ການຕິດຕັ້ງ & ການມອບຫມາຍທີ່ຈໍາເປັນ
1. ການຖອດປະກອບ ແລະທຳຄວາມສະອາດເຄື່ອງປະກອບມືຈັບເດີມ Disassemble N160 gripper ປ່ຽນດ່ວນຕາມຄູ່ມືການບຳລຸງຮັກສາ. ລ້າງ shaft hinge ຢ່າງລະອຽດ, pin ເຊື່ອມຕໍ່ piston, ການປະກອບຄາງກະໄຕແລະແຕ່ລະປະກອບ datum ດ້ານ; ເອົາ chip ໂລຫະອອກຫມົດ, residue grease ແລະ particles ຕ່າງປະເທດ. ກວດເບິ່ງວ່າຊິ້ນສ່ວນທີ່ກົງກັນອື່ນໆເຊັ່ນ: ແກນ hinge ແລະ pin shaft ໄດ້ສວມໃສ່ຫຼືບໍ່, ແທນທີ່ສ່ວນທີ່ສວມໃສ່ອື່ນໆຮ່ວມກັນຖ້າມີຮອຍແຕກຢ່າງຊັດເຈນ.
2. ການຕິດຕັ້ງແຂນເຊື່ອມຕໍ່ຂອງ N160 Hinge ສໍາລັບ Robot Quick Change Gripper ຕິດຕັ້ງແຂນເຊື່ອມຕໍ່ຂອງ Hinge N160 ໃໝ່ໃສ່ກັບ shaft hinge ຂອງຮ່າງກາຍຕົ້ນຕໍ. ໃຫ້ແນ່ໃຈວ່າພື້ນຜິວ datum ວາງຕໍາແໜ່ງໄດ້ໃກ້ຊິດກັນໂດຍບໍ່ມີການອຽງ. ຕິດຕັ້ງທໍ່ເຊື່ອມຕໍ່ piston ແລະ pin ການຂັບລົດຄາງກະໄຕຕາມລໍາດັບ. ຢ່າໃຊ້ brute-force knocking ໃນລະຫວ່າງການປະກອບເພື່ອປ້ອງກັນການຜິດປົກກະຕິຂອງ hinge hole ແລະຄວາມເສຍຫາຍຫນ້າ pin-ຮູ.
3. ການຍຶດ ແລະ ກວດລ້າງອົງປະກອບຂອງ pin-shaft ຕິດຕັ້ງ circlips ແລະຈໍາກັດພາກສ່ວນສໍາລັບແຕ່ລະ pin shaft ເຊື່ອມຕໍ່ຢູ່ໃນສະຖານທີ່. ສະຫຼັບແຂນເຊື່ອມຕໍ່ດ້ວຍມືເພື່ອຈຳລອງການເຄື່ອນໄຫວ swing; ຢືນຢັນວ່າການເຄື່ອນໄຫວຂອງ hinge ທັງຫມົດແມ່ນກ້ຽງແລະບໍ່ມີ jamming, stagnation ແລະການສັ່ນສະເທືອນທີ່ຜິດປົກກະຕິ.
4. ການຫຼໍ່ລື່ນນໍ້າມັນສຳລັບຄູ່ແຮງບິດຂອງຮູພັບ ຕື່ມນໍ້າມັນທີ່ມີປະສິດຕິພາບສູງໃນການສວມໃສ່ທີ່ຮູຂຸມຂົນ, ຮູສຽບແຮງດັນລູກສູບ ແລະ ຕໍາແໜ່ງຮາງຄາງກະໄຕ. ຮັບປະກັນການຫລໍ່ລື່ນທີ່ພຽງພໍສໍາລັບຄູ່ friction ພີ່ນ້ອງ, ຫຼຸດຜ່ອນການຂັດໃນການເຮັດວຽກຂອງ clamping cyclic.
5. ການທົດສອບການເປີດ-ປິດແບບບໍ່ມີໂຫຼດແບບບໍ່ມີໂຫຼດຂອງເຄື່ອງຈັບເວລາແຫ້ງ ດໍາເນີນການທົດສອບການເປີດ-ປິດແບບບໍ່ມີໂຫຼດຊໍ້າຄືນສຳລັບຕົວຈັບຈັບປ່ຽນໄວ N160 ພາຍໃຕ້ໂໝດຄວາມໄວຕໍ່າ. ກວດເບິ່ງວ່າການແກວ່ງຄາງກະໄຕແມ່ນລຽບ, ບໍ່ວ່າຈະມີສິ່ງລົບກວນຜິດປົກກະຕິຫຼືການດໍາເນີນການ lag, ກໍາຈັດຄວາມສ່ຽງຕໍ່ການແຊກແຊງກົນຈັກກ່ອນທີ່ຈະຜະລິດຢ່າງເປັນທາງການ.
6. ການທົດສອບການກວດສອບການຈໍາລອງການໂຫຼດ ດໍາເນີນການທົດສອບການຍຶດແບບຈໍາລອງດ້ວຍເຄື່ອງຮັບມືມາດຕະຖານ, ກວດສອບແຮງຍຶດ ແລະຄວາມຖືກຕ້ອງຂອງການຈັດຕໍາແໜ່ງຂອງຕົວຍຶດຄືນໃໝ່, ແລະນໍາໄປຜະລິດຢ່າງເປັນທາງການຫຼັງຈາກດັດຊະນີທັງໝົດຕອບສະໜອງໄດ້ຄວາມຕ້ອງການ.
ບໍລິການສະຫນັບສະຫນູນຫລັງການຂາຍ
1. ຄໍາແນະນໍາທາງດ້ານວິຊາການທາງໄກອອນໄລນ໌, ກວມເອົາການໃຫ້ຄໍາປຶກສາການທົດແທນອາໄຫຼ່, ການຊີ້ນໍາການຕິດຕັ້ງແລະການແກ້ໄຂບັນຫາຄວາມຜິດໃນສະຖານທີ່ສໍາລັບ Gripper ການປ່ຽນແປງດ່ວນ N160.
2. ເອກະສານດ້ານເຕັກນິກການຕິດຕັ້ງ, ການຖອດປະກອບ ແລະ ການບຳລຸງຮັກສາຄົບຊຸດຈະຖືກສະໜອງໃຫ້ສຳລັບແຕ່ລະໃບສັ່ງຊື້.
3. ການໃຫ້ຄໍາປຶກສາດ້ານເຕັກນິກລະດັບວິສະວະກໍາສໍາລັບໂຄງການທີ່ກໍາຫນົດເອງ: ການປັບຂະຫນາດຂຸມ, ການຍົກລະດັບວັດສະດຸ, ການປັບຂະຫນາດຂອງແຂນ, ແຮງດັນ, ການສົ່ງ - ແຂນ, ການປັບແຕ່ງ datum ການຕິດຕັ້ງພິເສດແລະອື່ນໆ.
4. ສະໜັບສະໜຸນການຈັດຊື້ຊິ້ນສ່ວນສ່ວນດຽວ ຫຼື batch N160 hinge linkage arm spare parts, ເພື່ອຕອບສະໜອງຄວາມຕ້ອງການການບຳລຸງຮັກສາອັນຮີບດ່ວນໃນສະຖານທີ່.
5. ໃບຮັບປະກັນ: ພາຍໃຕ້ການຕິດຕັ້ງທີ່ຖືກຕ້ອງ ແລະເງື່ອນໄຂການເຮັດວຽກທີ່ຖືກຈັດອັນດັບ, ໂຄງສ້າງຫຼັກຂອງຕົວເຄື່ອງທີ່ບໍ່ສາມາດບໍລິໂພກໄດ້ຂອງ N160 hinge linkage arm ໄດ້ຮັບການຮັບປະກັນ 2 ປີ. ການສູນເສຍການສວມໃສ່ທີ່ເກີດຈາກ friction cyclic ປົກກະຕິແມ່ນບໍ່ລວມເອົາຂອບເຂດການຮັບປະກັນຟຣີ. ຄວາມເສຍຫາຍທີ່ເກີດຈາກການເຮັດວຽກເກີນ, ການຕິດຕັ້ງທີ່ບໍ່ເຫມາະສົມ, ການປະທະກັນທີ່ສ້າງຂຶ້ນໂດຍມະນຸດແລະສະພາບແວດລ້ອມການເຮັດວຽກນອກເຫນືອການກໍານົດບໍ່ໄດ້ກວມເອົາໂດຍການຮັບປະກັນ.
FAQ
Q1: ນີ້ N160 Hinge Linkage Arm ກົງກັບ Gripper ການປ່ຽນແປງໄວຫຸ່ນຍົນ N160-series ມາດຕະຖານໂດຍກົງບໍ?
ແມ່ນແລ້ວ. N160 Hinge Linkage Arm ສໍາລັບ Robot Quick Change Gripper ເປັນອາໄຫຼ່ທີ່ກົງກັນມາດຕະຖານສໍາລັບ Gripper ການປ່ຽນແປງໄວຫຸ່ນຍົນ N160-series. ຂຸມການຕິດຕັ້ງ, ພື້ນຜິວ datum ແລະຕົວກໍານົດການ lever-ratio ທັງຫມົດປະຕິບັດຕາມມາດຕະຖານມາດຕະຖານຕົ້ນສະບັບ, ແລະສາມາດໄດ້ຮັບການທົດແທນໂດຍກົງໂດຍບໍ່ມີການດັດແກ້ຂັ້ນສອງ.
Q2: ຊີວິດການບໍລິການຂອງວົງຈອນສູງສຸດຂອງແຂນເຊື່ອມຕໍ່ hinge ຮ້ອນ forged N160 ແມ່ນຫຍັງ?
ພາຍໃຕ້ການຈັດອັນດັບການໂຫຼດແລະເງື່ອນໄຂ lubrication ແລະການຕິດຕັ້ງທີ່ຖືກຕ້ອງ, ອົງປະກອບສາມາດບັນລຸໄດ້ຫຼາຍລ້ານລະດັບຊີວິດການບໍລິການ clamping cyclic. ຊີວິດການບໍລິການຕົວຈິງແມ່ນກ່ຽວຂ້ອງກັບນ້ໍາຫນັກ workpiece ຢູ່ສະຖານທີ່, ລະດັບຜົນກະທົບ, ຄວາມຖີ່ຂອງການບໍາລຸງຮັກສາ lubrication ແລະປັດໃຈການເຮັດວຽກອື່ນໆ.
Q3: ຂ້ອຍຈະເຮັດແນວໃດຖ້າສະພາບການເຮັດວຽກພິເສດຕ້ອງການຂະຫນາດທີ່ບໍ່ແມ່ນມາດຕະຖານຫຼືວັດສະດຸພິເສດ?
ພວກເຮົາສະຫນັບສະຫນູນການບໍລິການ OEM custom. ທ່ານສາມາດສະຫນອງຕົວກໍານົດການຮູບແຕ້ມຫຼືການເຮັດວຽກ, ແລະພວກເຮົາສາມາດປັບຂະຫນາດຂຸມຕໍາແຫນ່ງ, ໂຄງປະກອບການຄວາມຫນາຂອງຝາແລະຊັ້ນຜະລິດຕະພັນເຫຼັກກ້າໄດ້ຕາມຄວາມຕ້ອງການຕົວຈິງ.
Q4: ຂ້ອຍສາມາດຊື້ຕົວຢ່າງດຽວສໍາລັບການທົດສອບການບໍາລຸງຮັກສາບໍ?
ແມ່ນແລ້ວ. ມາດຕະຖານ N160 hinge linkage arms ແມ່ນຢູ່ໃນຫຼັກຊັບ, ສະຫນັບສະຫນູນການຊື້ຕົວຢ່າງດຽວສໍາລັບການບໍາລຸງຮັກສາອຸປະກອນແລະການຢັ້ງຢືນ, ແລະຍັງສະຫນັບສະຫນູນການສະຫນອງຄໍາສັ່ງໂຄງການຂະຫນາດໃຫຍ່.
Q5: ຈຸດສໍາຄັນສໍາລັບການບໍາລຸງຮັກສາປະຈໍາວັນໃນຂັ້ນຕອນຕໍ່ມາແມ່ນຫຍັງ?
ຈຸດສຸມໃສ່: ຮັກສາພື້ນຜິວ datum ປະກອບ hinge ແລະແຕ່ລະ pin-ຮູ fitting ພື້ນຜິວສະອາດ; ເປັນປະຈໍາເສີມຕ້ານການສວມໃສ່ lubricating grease ສໍາລັບແຕ່ລະຄູ່ friction hinge; ກວດເບິ່ງການຫຼິ້ນທີ່ຜິດປົກກະຕິ, ຮອຍແຕກຫຼືການຜິດປົກກະຕິຂອງແຂນເຊື່ອມຕໍ່; ທັນເວລາປ່ຽນແຂນເຊື່ອມຕໍ່ຂອງ hinge ເມື່ອຮອຍແຕກ fatigue, ການຂັດຂຸມທີ່ຊັດເຈນເກີດຂື້ນ.
ສົ່ງສອບຖາມ
ຂໍ້ມູນຕິດຕໍ່
-
ທີ່ຢູ່
ເລກທີ 44, ຖະຫນົນຜູ້ປະກອບການ Daning, ເມືອງ Humen, ເມືອງ Dongguan, ແຂວງ Guangdong, ຈີນ
-
-
ອີເມວ
ຍິນດີຕ້ອນຮັບທີ່ຈະສົ່ງການສອບຖາມກັບ JWGRIP. ທີມງານດ້ານວິຊາການແລະການຂາຍມືອາຊີບຂອງພວກເຮົາຈະສະຫນອງການຄັດເລືອກ fixture ຟຣີ, ການອອກແບບການແກ້ໄຂທີ່ກໍາຫນົດເອງແລະວົງຢືມທີ່ຖືກຕ້ອງ.
ຜະລິດຕະພັນທີ່ກ່ຽວຂ້ອງ
ຄໍາແນະນໍາຂ່າວ