ລາວ
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

ຜູ້ຜະລິດຊຸດ Gripper ດ່ວນຫຸ່ນຍົນມືອາຊີບສໍາລັບອັດຕະໂນມັດອຸດສາຫະກໍາ
ໃນຖານະເປັນຜູ້ສະຫນອງ retrofit ທີ່ສຸມໃສ່ອັດຕະໂນມັດຂອງ Robot Quick Change Gripper Series,JWGRIPສະໜອງຕົວອະແດບເຕີການເຊື່ອມຖາດ, ໂມດູນການຈັບຄູ່ຂອງຫຸ່ນຍົນ ແລະແຂນຈັບທີ່ຊັດເຈນດ້ວຍການທົດສອບຄວາມເຫນື່ອຍລ້າທາງກົນຈັກ ແລະການຜະລິດຊຸດທີ່ໄດ້ມາດຕະຖານສໍາລັບກອງປະຊຸມ CNC ແລະຕົວປະສົມປະສານອັດຕະໂນມັດທີ່ດໍາເນີນການອັດຕະໂນມັດບາງສ່ວນໃນຂະນະທີ່ຮັກສາໂຄງສ້າງພື້ນຖານການເຮັດວຽກຄູ່ມືທີ່ມີຢູ່. ຮາດແວການສະຫຼັບດ້ານຫຸ່ນຍົນນີ້ກຳຈັດສິ່ງກີດຂວາງການອັບເກຣດອັນໃຫຍ່ໆ ໂດຍບໍ່ມີການປ່ຽນອຸປະກອນເຕັມຮູບແບບ. ຄູ່ກັບ UPC Zero Point Positioning Series ແລະZero Point Pallet Series, ມັນສ້າງຂະບວນການການຈັດການວັດສະດຸອັດຕະໂນມັດທີ່ສົມບູນສໍາລັບການຍົກຍ້າຍ workpiece seamless ລະຫວ່າງຫຸ່ນຍົນທີ່ດໍາເນີນການແລະຄູ່ມືການຕິດຕັ້ງສະຖານີ. ເສັ້ນເລືອດຕັນໃນລັອກກົນຈັກທີ່ເຂັ້ມງວດແລະການຄວບຄຸມຄວາມທົນທານຕໍ່ຕໍາແຫນ່ງ pin ຖືກນໍາໃຊ້ໃນການຜະລິດມະຫາຊົນເພື່ອຮັບປະກັນຄວາມຫມັ້ນຄົງຂອງສະຖານທີ່ໃນໄລຍະຍາວພາຍໃຕ້ເງື່ອນໄຂການຜະລິດແບບອັດຕະໂນມັດແບບປະສົມ.
ຂໍ້ຄວາມຜິດພາດ
ຮ້ານຄ້າເຄື່ອງຈຳນວນຫຼວງຫຼາຍເປັນເຈົ້າຂອງລະບົບຕິດຕັ້ງຄູ່ມືທີ່ແກ່ແລ້ວ. ເມື່ອຜູ້ຈັດການໂຮງງານວາງແຜນທີ່ຈະແນະນໍາການຈັດການຫຸ່ນຍົນ, ພວກເຂົາມັກຈະສົມມຸດວ່າການຊື້ແຂນຫຸ່ນຍົນດຽວຈະສົ່ງຜົນໄດ້ຮັບການຜະລິດທີ່ມີແສງສະຫວ່າງ. ໃນຄວາມເປັນຈິງ, ຮ່າງກາຍຫຸ່ນຍົນແມ່ນພຽງແຕ່ອຸປະກອນປະຕິບັດການເຄື່ອນໄຫວ. ຖ້າບໍ່ມີຮາດແວສະຫຼັບຜົນສຸດທ້າຍທີ່ກົງກັນ, ຫຸ່ນຍົນບໍ່ສາມາດຈັບ, ຍົກ ແລະຊອກຫາ pallets ແລະອຸປະກອນທີ່ມີຢູ່ແລ້ວຢູ່ໃນບ່ອນຜະລິດ.
ຜົນສະທ້ອນທາງລົບອັນໃດມາຈາກຮາດແວຈັບຫຸ່ນຍົນທີ່ຈັບຄູ່ກັນບໍ່ດີ?
ການຈັບຄູ່ແບບວ່າງ, ຕໍາແໜ່ງການຈັບຊະຊາຍ, ຫຼືການຫຼຸດລົງຂອງ pallet ໂດຍບັງເອີນອາດຈະເກີດຂຶ້ນໃນລະຫວ່າງການເຄື່ອນທີ່ຂອງຫຸ່ນຍົນຄວາມໄວສູງ. ໂຄງການອັດຕະໂນມັດຈໍານວນຫຼາຍປະສົບກັບເວລາ uptime ຕ່ໍາບໍ່ແມ່ນຍ້ອນຄວາມຜິດຂອງຕົວຄວບຄຸມຫຸ່ນຍົນ, ແຕ່ເນື່ອງຈາກຮາດແວການເຊື່ອມຕໍ່ທີ່ບໍ່ເຂົ້າກັນໄດ້ລະຫວ່າງ flange ຫຸ່ນຍົນແລະ carriers workpiece.
ທ່ານຈະຮັກສາຂັ້ນຕອນການເຮັດວຽກຂອງການຕິດຕັ້ງຄູ່ມືທີ່ມີຢູ່ຫຼັງຈາກການເພີ່ມຮາດແວຫຸ່ນຍົນແນວໃດ?
ຫຼາຍໆຮູບແບບການຫັນປ່ຽນອັດຕະໂນມັດໃນຕົ້ນໆບັງຄັບໃຫ້ກອງປະຊຸມເລືອກຮູບແບບອັດຕະໂນມັດເຕັມຮູບແບບ ແລະປະຖິ້ມການແຊກແຊງດ້ວຍມືທີ່ສະດວກ. ໃນການຜະລິດຜະສົມຜະສານຂະຫນາດນ້ອຍໃນໂລກທີ່ແທ້ຈິງ, ຜູ້ປະກອບການຍັງຈໍາເປັນຕ້ອງໄດ້ໂຫລດແຜ່ນເປົ່າທີ່ມີຮູບຮ່າງພິເສດດ້ວຍຕົນເອງ, ກວດເບິ່ງຊິ້ນສ່ວນເຄິ່ງສໍາເລັດຮູບຫຼືຈັດການການຖອດຊິ້ນວຽກສຸກເສີນ.
ຮາດແວການສະຫຼັບຫຸ່ນຍົນ-end ນຳໃຊ້ສະເພາະກັບການຜະລິດຂະໜາດໃຫຍ່ທີ່ບໍ່ມີການເບິ່ງແຍງທັງໝົດບໍ?
ນີ້ແມ່ນຄວາມເຂົ້າໃຈຜິດທົ່ວໄປ. ມັນຍັງໃຫ້ຄຸນຄ່າທີ່ຍິ່ງໃຫຍ່ສໍາລັບກອງປະຊຸມການເຮັດວຽກແບບປະສົມເຄິ່ງອັດຕະໂນມັດ. ຜູ້ປະກອບການສາມາດເຮັດສໍາເລັດວຽກງານການກະກຽມຄູ່ມືທີ່ສັບສົນແບບອອບໄລນ໌, ແລະຫຸ່ນຍົນຈະຮັບຜິດຊອບວຽກງານການຂົນສົ່ງ pallet ຊ້ໍາຊ້ອນ.
ຄວາມແຕກຕ່າງທີ່ມີປະໂຫຍດ
Robot Quick Change Gripper Tray Coupling: ອົງປະກອບເຊື່ອມຕໍ່ລະດັບປານກາງນີ້ສ້າງຄວາມສໍາພັນການຈັບຄູ່ກົນຈັກທີ່ຫມັ້ນຄົງລະຫວ່າງໂມດູນຈັບມືແລະ pallets ເປົ້າຫມາຍ. ມັນດູດເອົາການບ່ຽງເບນຂອງຕໍາແໜ່ງເລັກນ້ອຍທີ່ເກີດຈາກຄວາມຜິດພາດໃນການຈັດຕຳແໜ່ງຂອງຫຸ່ນຍົນ, ຫຼີກເວັ້ນຄວາມເສຍຫາຍຈາກການຂັດກັນຢ່າງເຄັ່ງຄັດລະຫວ່າງໂຄງສ້າງກົນຈັກໃນລະຫວ່າງຮອບວຽນການໂອນຄວາມໄວສູງ.
N160 Robot Quick Change Gripper Module: ໂມດູນທີ່ຕິດຢູ່ຫນ້າແປນຫຼັກນີ້ເຮັດຫນ້າທີ່ເປັນຫນ່ວຍງານພື້ນຖານທີ່ຕິດຕັ້ງໂດຍກົງໃສ່ flange ຜົນຜະລິດຫຸ່ນຍົນ. ມັນສະຫນອງການໂຕ້ຕອບການລັອກມາດຕະຖານສໍາລັບການຈັບແຂນຕໍ່ມາ, ອະນຸຍາດໃຫ້ swapping ໄວຂອງເຄື່ອງມືປາຍທີ່ແຕກຕ່າງກັນໂດຍບໍ່ມີການດັດແປງຕົວກໍານົດການໂຄງການຫຸ່ນຍົນຊ້ໍາຊ້ອນ.
N160 Hinge Linkage Arm ສໍາລັບ Robot Quick Change Gripper: ແຂນປະຕິບັດການເຄື່ອນທີ່ທີ່ຕິດຕໍ່ທາງຮ່າງກາຍຂອງ pallet ນອກ contours. ໂຄງຮ່າງໂຄງສ້າງຂອງມັນຖືກປັບປຸງໃຫ້ດີທີ່ສຸດຕາມເລຂາຄະນິດຂອງຂອບ pallet, ສະຫນອງຜົນບັງຄັບໃຊ້ການຈັບແບບຫໍ່ທີ່ຫມັ້ນຄົງ. ມັນປ້ອງກັນການຫຼົ່ນລົງພາຍໃຕ້ການເລັ່ງແລະການຊ້າລົງໃນລະຫວ່າງການເຄື່ອນໄຫວ trajectory ຫຸ່ນຍົນ.
ຕົວຊີ້ວັດການປະເມີນຜົນຫຼັກ
ວິທີການຢືນຢັນວ່າການໂຫຼດທີ່ຖືກຈັດອັນດັບແມ່ນກົງກັບຄວາມຕ້ອງການການຜະລິດຕົວຈິງບໍ?
ຜູ້ໃຊ້ບໍ່ສາມາດພຽງແຕ່ອ້າງເຖິງຂໍ້ມູນການໂຫຼດຊື່ຫຸ່ນຍົນ-ແຂນເທົ່ານັ້ນ ພວກເຂົາຕ້ອງການຄິດໄລ່ນ້ໍາຫນັກທັງຫມົດລວມທັງໂມດູນ gripper, ແຂນເຊື່ອມຕໍ່, pallet, fixture ແລະ workpiece ດິບ. ເກີນການໂຫຼດປະກອບຈະເລັ່ງການສວມໃສ່ກົນຈັກແລະເຮັດໃຫ້ເກີດຄວາມສ່ຽງຫຼຸດລົງທີ່ເຊື່ອງໄວ້.
ເປັນຫຍັງຄວາມຖືກຕ້ອງຂອງການຈັດຕຳແໜ່ງຊໍ້າຄືນຂອງການປະຕິບັດການຈັບມືຈຶ່ງມີຄວາມສໍາຄັນເທົ່າທຽມກັນກັບຄວາມຖືກຕ້ອງຂອງ chuck ຈຸດສູນ?
ເຖິງແມ່ນວ່າ chucks ຂ້າງເຄື່ອງຈັກມີຄວາມແມ່ນຍໍາໃນລະດັບ micron, ຖ້າຫາກວ່າ gripper ຫຸ່ນຍົນຜະລິດ deviation ຕໍາແຫນ່ງຂະຫນາດໃຫຍ່ໃນລະຫວ່າງການເລືອກເອົາແລະວາງ pallets, ຄວາມຖືກຕ້ອງຂອງລະບົບໂດຍລວມຈະຫຼຸດລົງຢ່າງຫຼວງຫຼາຍ. ຄວາມຜິດພາດໃນການຈັດຕຳແໜ່ງດ້ານຂ້າງຂອງ Gripper ຈະຖືກສົ່ງຕໍ່ໄປຫາວົງການບ່ອນເຮັດວຽກທັງໝົດ.
ປັດໄຈສິ່ງແວດລ້ອມອັນໃດທີ່ຄວນພິຈາລະນາສໍາລັບຮາດແວທ້າຍຫຸ່ນຍົນ?
ຜົນກະທົບດ້ານທ້າຍຂອງຫຸ່ນຍົນເຮັດວຽກຢູ່ໃນເຂດອຸປະກອນຂ້າງຄຽງຂອງເຄື່ອງຈັກ, ກະແຈກກະຈາຍໂດຍການຕັດເຄື່ອງເຮັດຄວາມເຢັນ, ຊິບໂລຫະ ແລະຂີ້ຝຸ່ນ. ການຮັກສາພື້ນຜິວຮາດແວແລະການປະຕິບັດການຜະນຶກຕ້ອງຕ້ານການ corrosion ແລະ chip-jamming ພາຍໃນຕໍາແຫນ່ງການເຄື່ອນຍ້າຍຮ່ວມກັນ.
ເຮັດແນວໃດເພື່ອຮັບຮູ້ການເຊື່ອມຈອດແບບບໍ່ຕິດຂັດດ້ວຍຮາດແວບ່ອນວາງອຸປະກອນຕໍ່ພ່ວງບ່ອນເຮັດວຽກ?
ຄວາມຕ້ອງການເບື້ອງຕົ້ນອັນໃດແດ່ທີ່ຕ້ອງການສໍາລັບການຮ່ວມມືກັບ UPC Zero Point Positioning Series?
ຮັກສາຂະໜາດການຈັບຮູບຊົງນອກທີ່ສອດຄ່ອງກັນສໍາລັບ pallets ເປົ້າຫມາຍ. ເລຂາຄະນິດຂອງແຂນເຊື່ອມຕໍ່ຂອງ hinge ຕ້ອງສອດຄ່ອງກັບໂຄງສ້າງຂອບ Pallet ຂອງ UPC, ດັ່ງນັ້ນຫຸ່ນຍົນສາມາດເຮັດສໍາເລັດການເລືອກເອົາທີ່ຫມັ້ນຄົງສໍາລັບ pallets ທີ່ເຫມາະສົມກັບຫຸ່ນຍົນ.
ຜົນປະໂຫຍດອັນໃດຖືກນໍາມາໂດຍການຈັບຄູ່ກັບ Zero Point Pallet Series?
ດ້ວຍຕົວອະແດບເຕີຄູ່ຂອງຖາດ, ຫຸ່ນຍົນຍັງສາມາດຈັດການພາເລດທີ່ໃຊ້ເອງແບບທຳມະດາໄດ້. ຮ້ານຄ້າບໍ່ຈໍາເປັນຕ້ອງທົດແທນ pallets ທີ່ມີຢູ່ທັງຫມົດເພື່ອຮັບຮູ້ການຫັນເປັນເຄິ່ງອັດຕະໂນມັດ, ປົກປ້ອງການລົງທຶນຂອງຮາດແວທີ່ຜ່ານມາ.
ຄວາມສ່ຽງທີ່ເຊື່ອງໄວ້ອັນໃດທີ່ຄວນຫຼີກເວັ້ນໃນການດໍາເນີນງານແບບປະສົມ?
ປ້ອງກັນບໍ່ໃຫ້ໃຊ້ປະສົມຂອງ pallets ທີ່ມີຂະຫນາດນອກທີ່ແຕກຕ່າງກັນໃນພື້ນທີ່ເຮັດວຽກຂອງຫຸ່ນຍົນຫນຶ່ງ. ຂະຫນາດໂຄງຮ່າງທີ່ແຕກຕ່າງກັນຈະເຮັດໃຫ້ຕໍາແຫນ່ງ grabbing ບໍ່ຖືກຕ້ອງ. ການຈັດການການຈັດປະເພດ pallet ຢ່າງເຂັ້ມງວດຄວນໄດ້ຮັບການປະຕິບັດຢູ່ໃນສະຖານທີ່.
ວັດສະດຸຮາດແວແລະລັກສະນະຂະບວນການ
ໂຄງສ້າງຕົ້ນຕໍຂອງໂມດູນ gripper ແລະແຂນເຊື່ອມຕໍ່ຮັບຮອງເອົາເຫຼັກໂລຫະປະສົມທີ່ມີຄວາມເຂັ້ມແຂງສູງ. ການຕິດຕໍ່ຄີແລະຫນ້າດິນ locking ໄດ້ຮັບການ quenching carburizing ແລະການ grinding ຄວາມແມ່ນຍໍາ. ແຕ່ລະອົງປະກອບສໍາເລັດຮູບຜ່ານການທົດສອບຄວາມເມື່ອຍລ້າຂອງ grab-release ຊ້ໍາອີກຄັ້ງກ່ອນທີ່ຈະຂົນສົ່ງ. ການຜິດປົກກະຕິຂອງໂຄງສ້າງແມ່ນຖືກຄວບຄຸມຢ່າງເຂັ້ມງວດພາຍໃຕ້ເງື່ອນໄຂການໂຫຼດເຕັມທີ່ຈັດອັນດັບ.
ຂະຫນາດການເຊື່ອມຕໍ່ flange ປະຕິບັດຕາມມາດຕະຖານການໂຕ້ຕອບຫຸ່ນຍົນອຸດສາຫະກໍາຕົ້ນຕໍ. ຕໍາແຫນ່ງຂຸມການຕິດຕັ້ງທີ່ສໍາຄັນຮັກສາການແລກປ່ຽນກັນໄດ້, ຫຼຸດຜ່ອນການເຮັດວຽກການແກ້ໄຂຂັ້ນສອງໃນລະຫວ່າງການຕິດຕັ້ງຢູ່ໃນສະຖານທີ່.
ການບໍລິການການປັບຕົວແບບກຳນົດເອງກວມເອົາການປັບຕົວຈັບຈັງຫວະ, ແຜ່ນປ່ຽນໜ້າແປນພິເສດ ແລະ ການຮັກສາພື້ນຜິວຕ້ານການສວມໃສ່, ເພື່ອໃຫ້ເໝາະສົມກັບໂຄງຮ່າງ pallet ທີ່ບໍ່ແມ່ນມາດຕະຖານ ແລະຍີ່ຫໍ້ຫຸ່ນຍົນຕ່າງໆ.
ບັນທຶກແອັບພລິເຄຊັນ
ອົງປະກອບຈັບດ້ານຂ້າງຂອງຫຸ່ນຍົນຮັບຜົນກະທົບການເລັ່ງ-ຊ້າເລື້ອຍໆໃນທຸກໆຮອບການເຄື່ອນໄຫວ. ການສະສົມ chip ພາຍໃນຂໍ້ຕໍ່ hinge ຈະເພີ່ມຄວາມຕ້ານທານການເຄື່ອນໄຫວແລະຜະລິດການຊົດເຊີຍການ grabbing. ການທໍາຄວາມສະອາດຮ່ວມກັນເປັນໄລຍະແລະການຫລໍ່ລື່ນຈະຕ້ອງຖືກລວມເຂົ້າໃນລາຍການກວດກາການບໍາລຸງຮັກສາອຸປະກອນປະຈໍາວັນ. ການດໍາເນີນງານຢ່າງຕໍ່ເນື່ອງໂດຍບໍ່ມີການຮັກສາປົກກະຕິຈະຄ່ອຍໆທໍາລາຍຄວາມຫມັ້ນຄົງຂອງ grabbing, ເຖິງແມ່ນວ່າສໍາລັບອົງປະກອບອັດຕະໂນມັດວິສະວະກໍາທີ່ດີ.





- View as

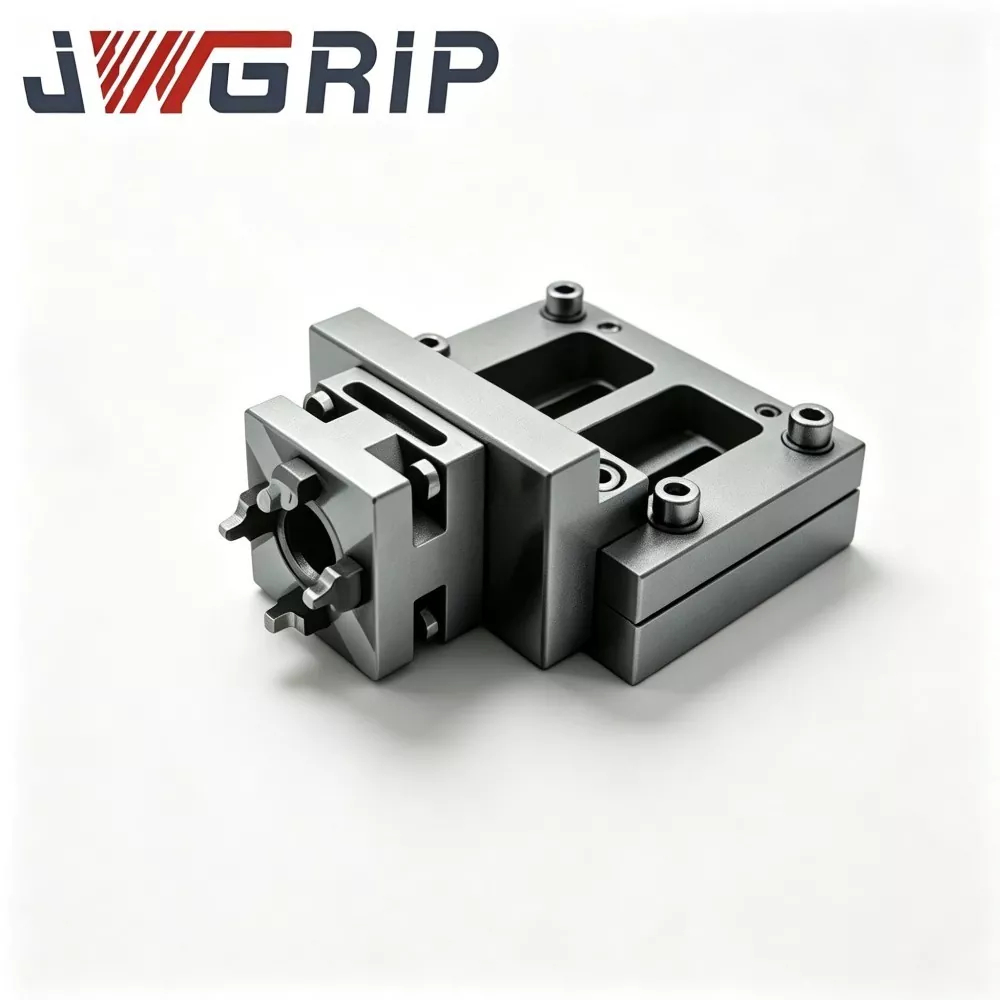
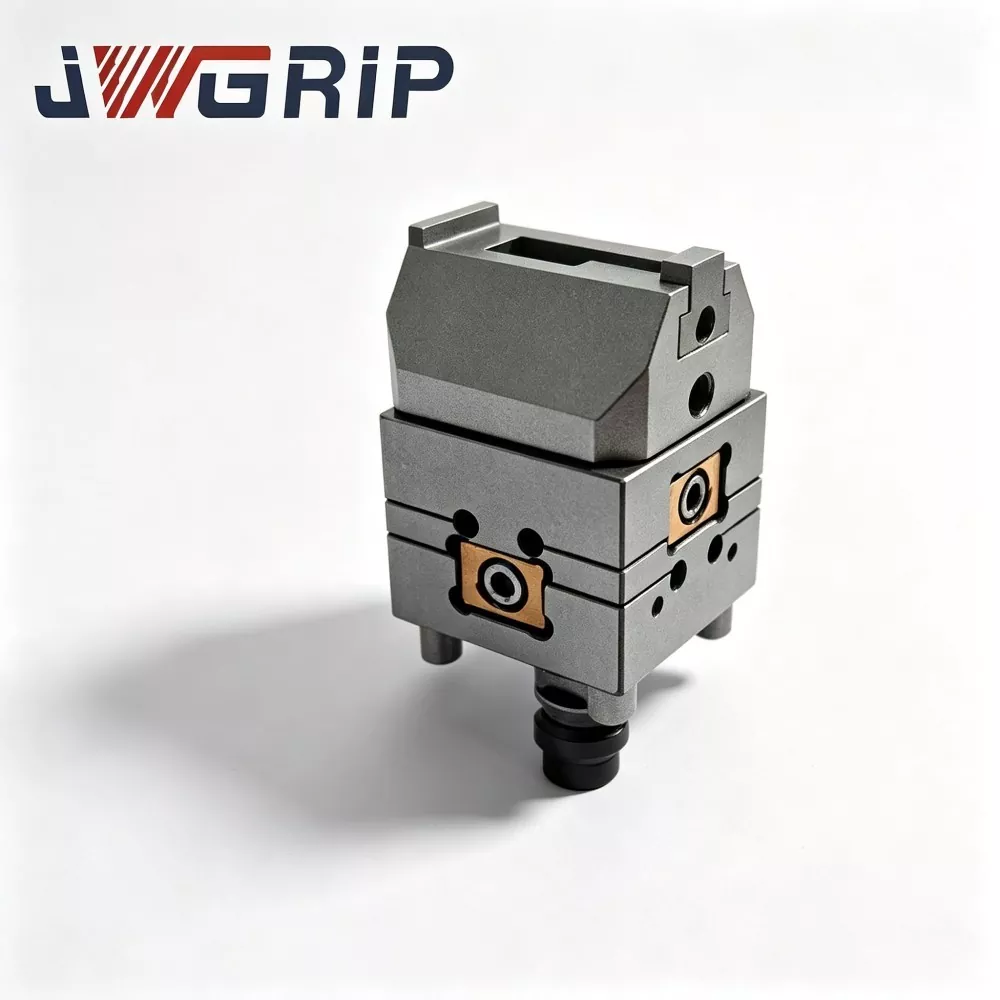
N160 Hinge Linkage Arm ສໍາລັບຫຸ່ນຍົນການປ່ຽນແປງໄວ Gripper
JWGRIP ເປັນຜູ້ຜະລິດມືອາຊີບແລະຜູ້ສະຫນອງ N160 Hinge Linkage Arm ສໍາລັບ Robot Quick Change Gripper ໃນປະເທດຈີນ, ສະຫນອງການບໍລິການໂດຍກົງຈາກໂຮງງານຜະລິດດ້ວຍຜະລິດຕະພັນມາດຕະຖານຢ່າງເຕັມສ່ວນໃນຫຼັກຊັບເພື່ອສະຫນັບສະຫນູນໂຄງການອັດຕະໂນມັດທົ່ວໂລກໃນການປະຕິບັດແລະການບໍາລຸງຮັກສາກອງປະຊຸມ. ມັນເປັນອົງປະກອບ rocker hinge ສົ່ງຜົນບັງຄັບໃຊ້ຫຼັກປະສິດທິພາບສູງທີ່ສ້າງຂຶ້ນໂດຍສະເພາະສໍາລັບຊຸດ N160 ຫຸ່ນຍົນຊຸດ gripper modules ການປ່ຽນແປງໄວ. ມັນປະສົມປະສານໂຄງສ້າງການສົ່ງຜົນບັງຄັບໃຊ້ທີ່ດີທີ່ສຸດແລະເທກໂນໂລຍີການສ້າງແບບປະສົມປະສານຂອງ hot-forged ເຂົ້າໄປໃນຫນ່ວຍງານທີ່ມີປະໂຫຍດອັນດຽວ, ເຮັດຫນ້າທີ່ເປັນສ່ວນ kinematic ທີ່ສໍາຄັນທີ່ປ່ຽນຜົນບັງຄັບໃຊ້ piston linear ເຂົ້າໄປໃນ gripper jaw swinging clamping motion.
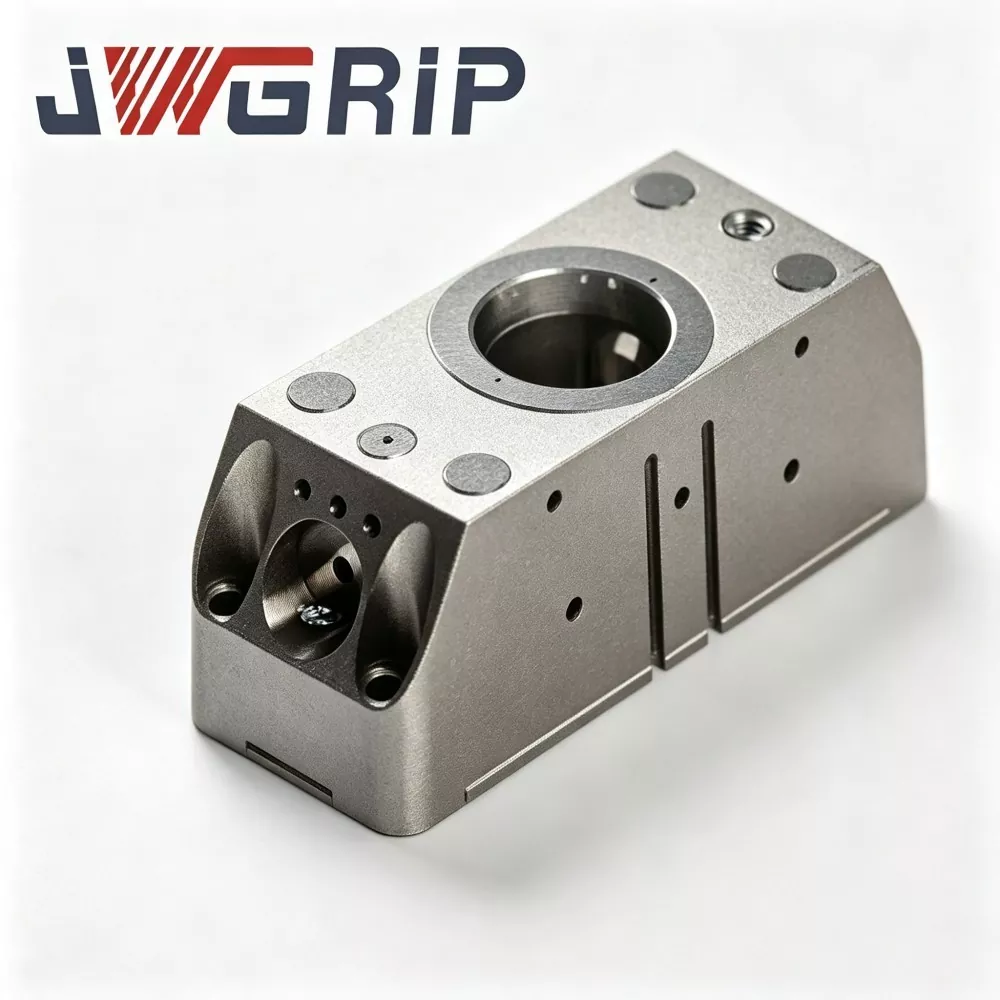
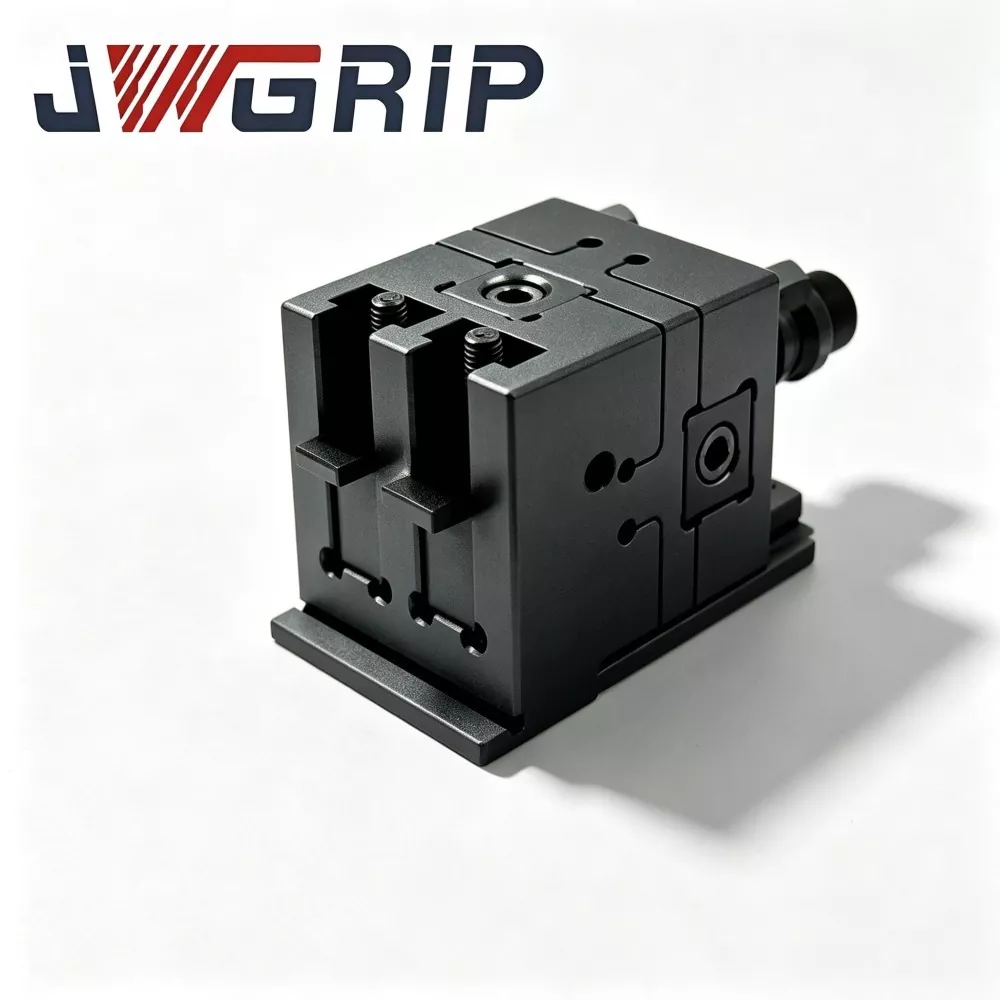
ໂມດູນ Gripper ປ່ຽນດ່ວນຫຸ່ນຍົນ N160
JWGRIP ແມ່ນຜູ້ຜະລິດມືອາຊີບແລະຜູ້ສະຫນອງຂອງ N160 Robot Quick Change Gripper Module ໃນປະເທດຈີນ, ສະຫນັບສະຫນູນການຈັດຊື້ຄໍາສັ່ງຈໍານວນຫລາຍແລະການສະຫນອງລາຄາໂຮງງານທີ່ແທ້ຈິງສໍາລັບຄູ່ຮ່ວມງານໂຄງການອັດຕະໂນມັດທົ່ວໂລກ. ມັນເປັນຫນ່ວຍປະຕິບັດທ້າຍຂອງແຂນຫຸ່ນຍົນປະສົມປະສານການປັບປຸງໃຫມ່ອອກແບບພິເສດສໍາລັບສາຍການຜະລິດທີ່ບໍ່ມີຄົນຂັບທີ່ທັນສະໄຫມປ່ຽນແປງໄດ້. ນະວັດຕະກໍາປະສົມປະສານ gripper ຂະຫນານ pneumatic ແລະການໂຕ້ຕອບການປ່ຽນແປງໄວຫຸ່ນຍົນເຂົ້າໄປໃນຮ່າງກາຍ modular ດຽວ, ມັນກໍາຈັດຄວາມຕ້ອງການສໍາລັບແຜ່ນການປ່ຽນແປງໄວແຍກຕ່າງຫາກແລະການປະກອບ gripper ເອກະລາດ, ບໍ່ຈໍາເປັນຕ້ອງມີ flanges ເຊື່ອມຕໍ່ຫຼາຍຊັ້ນຫຼືອຸປະກອນເສີມໄລຍະຂ້າມຜ່ານ.
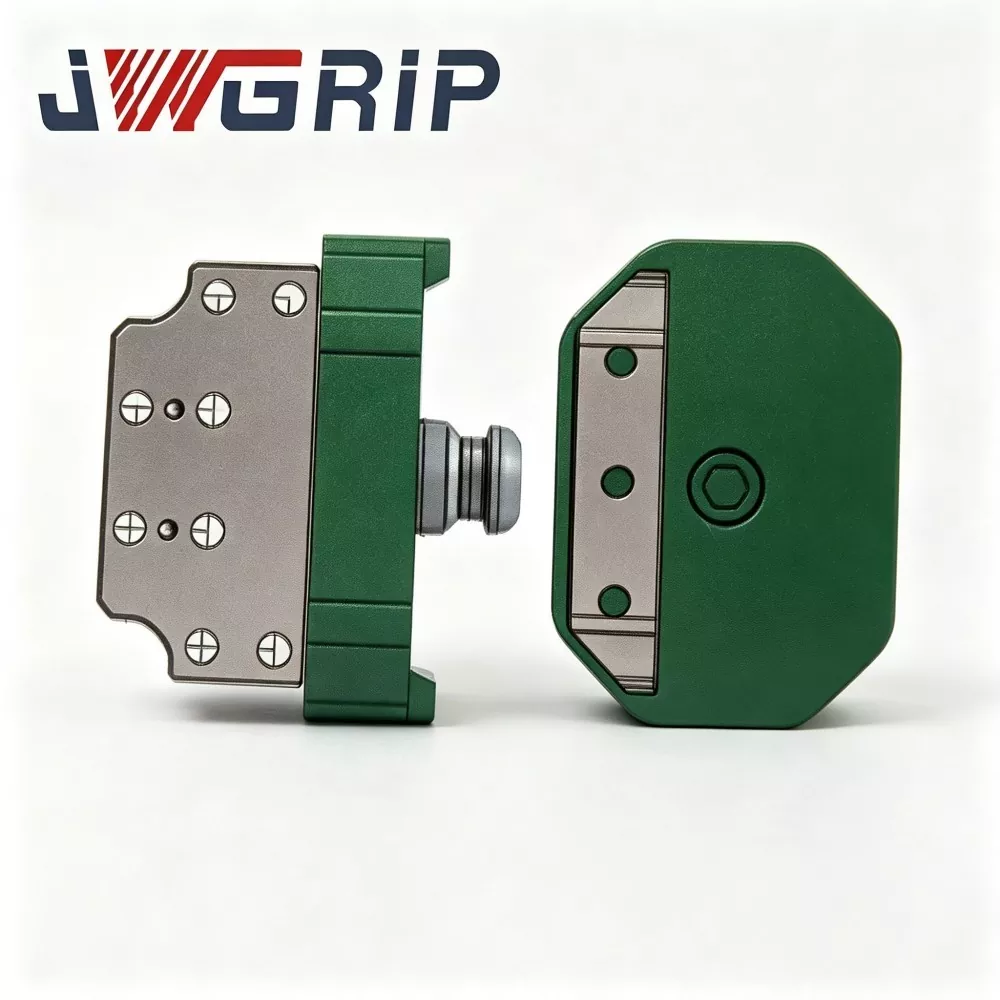
Robot Quick Change Gripper Tray Coupling
JWGRIP ແມ່ນຜູ້ຜະລິດແລະຜູ້ສະຫນອງຂອງ Robot Quick Change Gripper Tray Coupling ມືອາຊີບໃນປະເທດຈີນ. ມັນເປັນອົງປະກອບການສະຫຼັບຂອງຫຸ່ນຍົນແບບປະສົມປະສານແບບພິເສດທີ່ຖືກອອກແບບມາເປັນພິເສດສໍາລັບສາຍການຜະລິດອັດຕະໂນມັດທີ່ບໍ່ມີຄົນຂັບທີ່ມີຄວາມຍືດຫຍຸ່ນ. ມັນປະສົມປະສານໂຄງສ້າງໂຄງສ້າງເຫຼັກໂລຫະປະສົມທີ່ມີຄວາມເຂັ້ມແຂງສູງແລະຂະບວນການຂັດຄວາມແມ່ນຍໍາເຂົ້າໄປໃນຫນ່ວຍດຽວ, ຮັບຮູ້ການປ່ຽນເຄື່ອງມືຫຸ່ນຍົນອັດຕະໂນມັດຢ່າງເຕັມສ່ວນໂດຍບໍ່ມີການແຊກແຊງຄູ່ມືໃນລະຫວ່າງການທົດແທນຂອງ grippers, ຖາດແລະເຄື່ອງມືສຸດທ້າຍອື່ນໆ.
JWGRIP ເປັນຜູ້ຜະລິດ ແລະຜູ້ສະໜອງ Robot Quick Change Gripper Series ມືອາຊີບໃນປະເທດຈີນ. ພວກເຮົາຍິນດີຕ້ອນຮັບທ່ານຢ່າງອົບອຸ່ນກັບການຂາຍຍົກຜະລິດຕະພັນທີ່ມີຄຸນນະພາບສູງໃນລາຄາທີ່ແຂ່ງຂັນຈາກໂຮງງານຂອງພວກເຮົາ.
ຄໍາແນະນໍາຂ່າວ